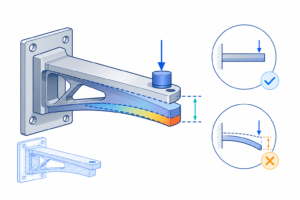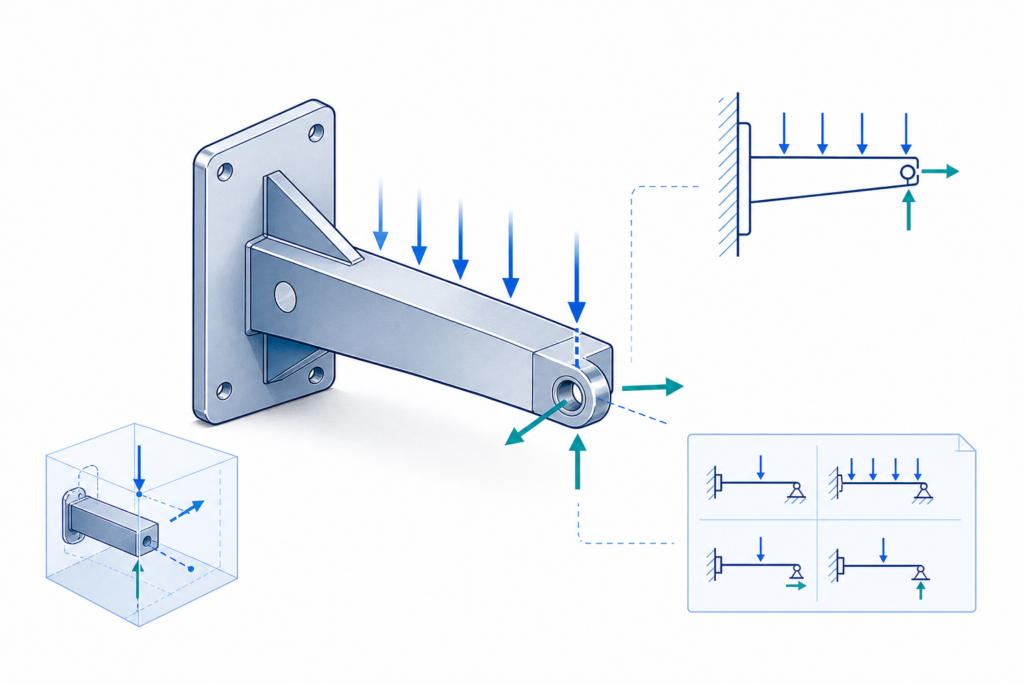
強度計算より先に、荷重と拘束を定義する
機械設計では、材料強度の式を正しく使っても、入力した荷重や支持条件が実機と違えば結論は誤る。特に油圧機械では、ワーク重量だけを見てシリンダ推力を決めたり、図面上の固定部を計算上の「完全固定」と見なしたりすると、ピン・ガイド・架台に作用する反力を見落とす。
設計の出発点は、部品を「どの力が、どこから入り、どこへ抜けるか」という**荷重経路(load path)で捉えることだ。その上で、解析対象を切り出した自由物体図(FBD:Free-Body Diagram)**を描き、荷重・支持反力・モーメントの釣合いを確認する。
本記事では、静力学を出発点として、加速度を伴う準静的な荷重ケースまで扱う。強度・疲労・剛性そのものの照査は後続の回に譲り、計算の前提を間違えないための設計判断に集中する。
1. 設計変数を「要求」「荷重」「拘束」に分ける
荷重は数値だけでなく、作用位置と方向を持つ
同じ8 kNでも、梁の中央に下向きに作用する場合と、端部に偏心して作用する場合では支持反力と曲げモーメントが異なる。最低限、荷重ごとに「大きさ・単位・方向・作用点・作用時間・発生条件」を記録する。
| 区分 | 変数・記号 | 単位 | 設計上の意味 |
|---|---|---|---|
| 質量 | m | kg | ワーク、治具、可動部を分けて管理 |
| 重力加速度 | g | m/s² | 重量を力へ変換する係数 |
| 重量 | W | N | 質量ではなく力 |
| 外部水平力 | H | N | 加工反力、横押し、衝撃等 |
| 鉛直加速度 | a_y | m/s² | 上向きを正とする |
| 支点間距離 | L | m | 反力計算の基準寸法 |
| 荷重点位置 | x | m | 支点Aから荷重作用線まで |
| 水平力の高さ | h | m | 支点Aから水平力作用線まで |
| 支持反力 | A_x、A_y、B_y | N | 支点拘束が発生させる力 |
| モーメント | M | N·m | 力と腕の長さの積 |
重量は次式で求める。
$$ W=mg $$
ここで $m$ は質量 [kg]、$g$ は重力加速度 [m/s²]、$W$ は重量 [N]。単位は $\mathrm{kg}\cdot\mathrm{m/s^2}=\mathrm{N}$ となる。kgをそのままNとして計算しない。
拘束は「部品名」ではなく「止めている自由度」で定義する
二次元の剛体には、x方向並進、y方向並進、面外回転の3自由度がある。理想化した支点は、次のように扱う。
| 支持モデル | 拘束する自由度 | 二次元の未知反力 | 注意点 |
|---|---|---|---|
| ピン支持 | x・y並進 | A_x、A_y | 回転モーメントを直接伝えない理想化 |
| ローラー支持 | 接触面法線方向 | B_yなど1成分 | 接触が切れれば反力は生じない |
| 完全固定 | x・y並進と回転 | A_x、A_y、M_A | 実際の接合部には有限剛性がある |
| すべりガイド | ガイド法線方向など | 接触状態に依存 | すきま・摩擦・複数接触点が重要 |
「ボルトで固定しているから完全固定」「軸受だからピン支持」と機械的に決めるのは危険である。ボルト接合部の滑り、ベースの変形、ピンのクリアランス、ガイドの片当たりによって拘束条件は変化する。実物の荷重伝達機構を確認してからモデルを選ぶ。
2. 荷重経路を追い、自由物体図を作る
荷重経路は装置全体から部品へたどる
油圧昇降装置を例にすると、鉛直荷重は概ね次の経路を通る。ただしガイド・シリンダ・支持部への分担は構造によって異なる。
flowchart TD
  W[ワーク・治具の重量] --> T[昇降テーブル]
  T --> S[支持梁・ブラケット]
  S --> P[ピン・軸受・ガイド]
  P --> F[架台・アンカー]
  F --> G[床・基礎]
  H[水平外力] --> T
  C[シリンダ推力] --> S
この図は荷重経路の概念図であり、各部の実際の反力分担を保証するものではない。複数のガイドとシリンダが並列に荷重を受ける場合、単純な直列経路だけでは不足する。
FBDを描く5つの手順
- 切り出す対象を決める。 テーブル単体か、テーブルとブラケットの一体物かを明記する。
- 外力だけを描く。 重量、加工反力、シリンダ力、接触反力などを作用点と方向付きで記入する。切り出し内部の作用・反作用は消える。
- 取り外した支持を反力に置き換える。 ピンなら2成分、ローラーなら法線1成分など、拘束と未知数を一致させる。
- 座標と符号を固定する。 右を+x、上を+y、反時計回りを正などと決める。
- 釣合い式を書き、結果を元の機械に戻して確認する。 負の反力は「仮定した矢印と逆」を意味するが、片側接触では離間の可能性がある。
静止または一定速度で移動する剛体について、二次元の釣合い条件は次の3式である。
$$ \sum F_x=0 $$
$$ \sum F_y=0 $$
$$ \sum M_A=0 $$
最後の式は任意の点Aまわりのモーメント釣合いであり、力の単位Nと距離の単位mの積はN·mとなる。三次元では並進3成分と回転3成分を考える。
未知反力が釣合い式の数より多い場合、一般には静力学だけで反力を一意に決められない(不静定)。部材剛性、接触条件、変形の適合条件などが必要になる。逆に拘束が不足している場合は機構として動き、静的な釣合いモデルが成立しない可能性がある。
3. 数値例:偏心荷重と水平力を受ける支持梁
解析モデルと前提条件
油圧昇降装置のテーブルを支える部材を、水平な剛体梁として二次元に簡略化する。支点Aを左端のピン支持、支点Bを右端の鉛直ローラー支持とする。ここでは荷重分配の計算例であり、実機の昇降機構やシリンダ配置を忠実に再現したものではない。
| 条件 | 設定値 | 備考 |
|---|---|---|
| 支点A | (0, 0) m | x・yの反力あり、モーメント拘束なし |
| 支点B | (1.2, 0) m | 鉛直反力のみ、上向き接触を仮定 |
| ワーク・治具質量 | 800 kg | 梁自重は本例では無視 |
| 荷重点 | (0.8, 0) m | 下向き重量が作用 |
| 水平外力作用点 | (0.6, 0.4) m | 右向きに2,000 N |
| 重力加速度 | 9.81 m/s² | 本例の計算値 |
| 加速度 | 0 m/s² | 最初は静的条件 |
| 摩擦・すきま | 無視 | 実機では別途評価 |
支点Aまわりのモーメントは、下向き重量が時計回り、右向き水平力(Aより上方に作用)も時計回り、Bの上向き反力が反時計回りとなる。
反力の一般式を導く
支点Aの反力を $A_x$、$A_y$、支点Bの反力を $B_y$ とする。上向きと反時計回りを正にすると、
$$ A_x+H=0 $$
$$ A_y+B_y-W=0 $$
$$ B_yL-Wx-Hh=0 $$
よって、
$$ B_y=\frac{Wx+Hh}{L} $$
$$ A_y=W-B_y $$
$$ A_x=-H $$
これらは水平力が梁の中心線から高さhの位置に作用するという幾何条件に基づく。水平力の作用点のx座標は、水平力によるAまわりモーメントに影響しない。
LC-01:通常時の支持反力
重量は、
$$ W=800\times9.81=7848\ \mathrm{N} $$
B支点の反力は、
$$ B_y=\frac{7848\times0.8+2000\times0.4}{1.2}=5898.67\ \mathrm{N} $$
A支点の反力は、
$$ A_y=7848-5898.67=1949.33\ \mathrm{N} $$
$$ A_x=-2000\ \mathrm{N} $$
ピンAに作用する合反力の大きさは、
$$ R_A=\sqrt{A_x^2+A_y^2}=2792.83\ \mathrm{N} $$
設計判断:B支点は約5.90 kNの鉛直荷重を受け、A支点は水平力を含む約2.79 kNの合反力を受ける。 ただし、これだけでは梁・ピン・軸受・接合部の強度合否は決められない。各部の断面、材質、接触状態と必要寿命が別途必要である。
計算の整合確認
鉛直力の釣合いは、
$$ 1949.33+5898.67-7848\approx0\ \mathrm{N} $$
モーメントの釣合いは、
$$ 5898.67\times1.2-7848\times0.8-2000\times0.4\approx0\ \mathrm{N\cdot m} $$
水平力の釣合いも $-2000+2000=0$ N。丸め誤差を除き、釣合いが成立している。反力の合計だけでなくモーメントも検算することが重要である。
4. 荷重ケースを作り、最大反力を包絡する
荷重ケースは「最大値を全部足す」ことではない
荷重ケース(Load Case)は、同時に起こり得る外力・位置・速度・加速度・拘束状態の組合せである。相互に排他的な条件を無条件に合算すると過大設計になる一方、ワーク位置の端部移動や急停止を無視すると危険側になる。
今回は比較のため、水平力2,000 Nが全ケースで同時に作用するという仮定を置く。実機ではこの同時発生条件の妥当性を確認する必要がある。
| ケース | ワーク位置x | 上向き加速度a_y | 水平力H | Aの合反力 | Bの鉛直反力 |
|---|---|---|---|---|---|
| LC-01 通常 | 0.8 m | 0 m/s² | +2.0 kN | 2.793 kN | 5.899 kN |
| LC-02 上昇加速 | 0.8 m | +0.6 m/s² | +2.0 kN | 2.907 kN | 6.219 kN |
| LC-03 右端寄り | 1.0 m | 0 m/s² | +2.0 kN | 2.100 kN | 7.207 kN |
| LC-04 横力反転 | 0.8 m | 0 m/s² | −2.0 kN | 3.844 kN | 4.565 kN |
| LC-05 左端寄り | 0.2 m | 0 m/s² | +2.0 kN | 6.205 kN | 1.975 kN |
LC-02では、剛体が上向きに加速する状況を、ダランベールの考え方で等価な下向き荷重に置き換える。鉛直加速度のみを考慮し、回転加速度はなく、加速する質量は800 kgとする。
$$ W_{\mathrm{eq}}=m(g+a_y)=800(9.81+0.6)=8328\ \mathrm{N} $$
この等価荷重を通常時の $W$ に代入すると、$B_y=6218.67$ N、$A_y=2109.33$ N、$A_x=-2000$ N、$R_A=2906.77$ Nとなる。加速度が大きい場合や衝撃・振動がある場合、単純な準静的置換だけで十分とは限らない。
表から、**A支点の合反力最大はLC-05(約6.21 kN)、B支点の鉛直反力最大はLC-03(約7.21 kN)**と分かる。最大値が同じケースで生じるとは限らないため、部位ごとに支配ケースを保持する。
接触が離れる境界も計算する
ローラーBが上向きの圧縮接触反力しか伝えられない場合、$B_y<0$ を許す線形モデルは物理的に成立しない。Bが離間する境界は $B_y=0$ である。
$$ H_{\mathrm{crit}}=-\frac{Wx}{h} $$
例えば $x=0.2$ mなら、
$$ H_{\mathrm{crit}}=-\frac{7848\times0.2}{0.4}=-3924\ \mathrm{N} $$
この位置で左向き水平力が約3.92 kNを超えると、モデル上Bの接触が失われる。設計判断:負の反力をそのまま部品選定値に使わず、浮き上がり防止機構の有無、拘束の切替え、転倒・衝突のリスクを再評価する。 実機では別のストッパやガイドが荷重を受ける可能性があり、接触状態ごとにモデルを分ける。
5. 実機の油圧装置では何を追加するか
シリンダ力と支持反力を混同しない
油圧シリンダが斜めに取り付けられている場合、シリンダ推力 $F_c$ の鉛直成分は、鉛直軸との角度を $\theta$ とすると $F_c\cos\theta$ である。支点まわりの回転機構なら、力の作用線と回転中心との垂直距離がモーメント腕となる。
$$ M_c=F_c,r_{\perp} $$
ここで $r_{\perp}$ は回転中心からシリンダ推力の作用線までの最短距離 [m]。シリンダ推力と荷重の単純な1対1対応は、作用方向や支持方式が一致する特別な場合に限られる。圧力から推力を求める前に、機構のFBDを確定する。
荷重ケースに加えるべき状態
- 運転状態: 停止保持、起動、定速、加減速、急停止、反転、端部到達。
- 偏荷重: ワーク重心の移動、片側への載荷、段取り違い、治具交換。
- 油圧固有: シリンダ差圧、背圧、圧力変動、配管圧損、保持弁の挙動、圧力喪失。
- 拘束変化: ガイドすきま、ストッパ接触、ボルト接合の滑り、ピンのがた、床・基礎のたわみ。
- 異常・保全: 停電、ホース破損、非常停止、保守時の支持、想定外の荷重作用。
注意: 圧力喪失時の落下防止や危険な動きの防止は、静的な反力計算とは別の安全設計課題である。機械全体のリスクアセスメントと油圧システムの安全要求を組み合わせて検討する。
境界条件のモデル化で起こりやすい失敗
| 誤り | なぜ危険か | 修正方法 |
|---|---|---|
| 重量だけを入力 | 偏心・水平力・加速度を見落とす | 荷重の作用点・方向・時刻を記録 |
| 全支点を完全固定 | 拘束を過大に与え反力分担が不自然 | 自由度と実際の荷重伝達を対応させる |
| 反力の負値を無条件に採用 | 接触が離れる物理現象を無視 | 接触条件を判定しモデルを切替える |
| シリンダ軸力=鉛直荷重とする | 角度・レバー比・他の支持反力を無視 | FBDから力・モーメントを解く |
| 全荷重の最大値を同時に加算 | 同時発生しない組合せで過大設計 | 荷重ケースの同時性を根拠付きで定義 |
| 静解析だけで急停止を評価 | 慣性・衝撃・振動を過小評価 | 時間履歴・過渡解析・試験を検討 |
| 反力が出たので設計完了とする | 強度・剛性・寿命・安全を未評価 | 部品別の設計照査へ引き渡す |
6. 設計業務としての計算手順とレビューゲート
荷重条件の確定手順
- 要求仕様から運転・停止・保全・異常状態を列挙し、要求IDと結び付ける。
- 質量、重心、荷重方向、位置範囲、加速度、外部反力、拘束を一覧化する。
- 装置全体の荷重経路を描き、計算対象ごとにFBDを作る。
- 支点の自由度を整理し、静定か不静定か、接触切替えがあるかを判定する。
- 各荷重ケースを計算し、力・モーメントの残差を検算する。
- 部位ごとに最大・最小反力と支配ケースを抽出する。
- 強度、剛性、疲労、接合部、安定性、油圧機器選定へ入力条件を渡す。
- 実測、試運転、仕様変更に応じて荷重条件と根拠を改訂する。
解析モデルの妥当性を判定する
次の条件がそろわなければ、計算値を「設計確定値」として扱わない。
- 荷重の根拠: 800 kgは最大積載質量か、ワークと治具の合計か、装置自重を含むか。
- 拘束の根拠: Aは本当に2方向を拘束するか。Bは引張反力を伝達できるか。
- 状態の根拠: +0.6 m/s²と2 kNは同時に発生するか。非常停止の減速度は別に必要か。
- 幾何の根拠: 重心位置0.2~1.0 m、水平力の高さ0.4 mは図面・測定と整合するか。
- 検証の根拠: 荷重試験や支持部のひずみ測定等で、反力・変形の傾向を確認できるか。
この例は計算式と荷重ケースの作り方を示す教育用モデルであり、具体的な装置に対する安全性や規格適合を保証しない。
7. 参照規格・一次資料と適用範囲
規格番号と公開ステータスは2026年10月21日時点の発行元公開情報を確認した。規格本文の要求事項をすべて照合したわけではなく、個別装置の適合判断には正規の規格本文と適用法令・製品規格の確認が必要である。
| 資料 | 確認した版・状態 | 本記事での位置づけ |
|---|---|---|
| ISO 4413:2010 | 第3版、2021年再確認、公開中 | 油圧システム・構成品の安全要求を検討する入口 |
| ISO 12100:2010 | 第1版、公開中・改訂作業中 | 危険源とリスク低減を荷重ケースへ反映する視点 |
| ISO 80000-4:2019 | 第2版、2025年追補あり・改訂作業中 | 力・モーメント等の量と単位の参照 |
| OpenStax University Physics 12.1–12.2 | 公開教材 | 剛体の力・モーメント釣合いとFBDの基礎 |
一次資料リンク:
- ISO 4413:2010 — Hydraulic fluid power
- ISO 12100:2010 — Safety of machinery
- ISO 80000-4:2019 — Quantities and units: Mechanics
- OpenStax — Conditions for Static Equilibrium
- OpenStax — Examples of Static Equilibrium
規格固有の設計許容値・安全係数は本例に流用していない。JISへの対応規格、個別製品規格、適用法令、実機の圧力・流量・許容荷重は未確認事項として設計開始時に確定する。
8. 設計チェックリスト
- ☐ 対象物と切り出し境界が明確で、FBDに外力が漏れなく記載されている。
- ☐ 質量[kg]、重量[N]、圧力[Pa]、力[N]、モーメント[N·m]を混同していない。
- ☐ 荷重の作用点・方向・大きさ・発生条件・同時性に根拠がある。
- ☐ 支持点の拘束自由度と実機の機構が一致している。
- ☐ 静定・不静定、接触離間、すきま、摩擦、剛性の扱いを明記した。
- ☐ 運転、偏心、加減速、異常、保全の荷重ケースを必要範囲で網羅した。
- ☐ 力とモーメントの残差、単位、符号を検算した。
- ☐ 部位ごとの最大・最小反力と支配ケースを記録した。
- ☐ 反力を強度・剛性・疲労・安定性・安全設計へ引き渡した。
- ☐ 規格の適用範囲と未確認事項を記録し、変更時の再計算条件を定めた。
9. 知識資産化できる項目
荷重ケースは文章よりも、入力・モデル・式・判定・出力を分離したデータにすると再利用しやすい。次は本記事の二次元静定モデルに限ったJSON例であり、汎用的な油圧装置の設計適合判定器ではない。
{
  "schema_version": "1.0",
  "model_id": "beam-pin-roller-2d",
  "coordinate_system": {"x": "right", "y": "up", "moment": "ccw_positive"},
  "units": {"mass": "kg", "length": "m", "force": "N", "acceleration": "m/s2"},
  "geometry": {"support_span_m": 1.2, "horizontal_force_height_m": 0.4},
  "assumptions": ["rigid_body", "pin_at_A", "vertical_contact_at_B", "ignore_beam_mass", "no_rotational_acceleration"],
  "cases": [
    {"id": "LC-01", "mass_kg": 800, "load_x_m": 0.8, "accel_y_m_s2": 0.0, "horizontal_force_N": 2000},
    {"id": "LC-02", "mass_kg": 800, "load_x_m": 0.8, "accel_y_m_s2": 0.6, "horizontal_force_N": 2000},
    {"id": "LC-03", "mass_kg": 800, "load_x_m": 1.0, "accel_y_m_s2": 0.0, "horizontal_force_N": 2000}
  ],
  "equations": {
    "equivalent_weight_N": "mass_kg * (9.81 + accel_y_m_s2)",
    "reaction_B_y_N": "(equivalent_weight_N * load_x_m + horizontal_force_N * horizontal_force_height_m) / support_span_m",
    "reaction_A_y_N": "equivalent_weight_N - reaction_B_y_N",
    "reaction_A_x_N": "-horizontal_force_N"
  },
  "validity_rules": ["support_span_m > 0", "reaction_B_y_N >= 0", "check_force_and_moment_residuals"],
  "outputs": ["reaction_A_x_N", "reaction_A_y_N", "reaction_B_y_N", "reaction_A_resultant_N", "governing_case_id"],
  "source_standards": ["ISO 4413:2010", "ISO 12100:2010", "ISO 80000-4:2019"],
  "review": {"simultaneity_verified": false, "contact_model_verified": false, "machine_safety_reviewed": false}
}
次にコード化する場合の最小仕様
| 資産 | 入力 | 出力 | 自動判定・レビュー |
|---|---|---|---|
| 荷重ケースDB | 質量、重心、加速度、外力、時刻 | ケース一覧 | 同時性・出典・欠損 |
| 拘束モデル | 支持位置、拘束自由度、接触方向 | 未知反力の定義 | 静定性・離間の可能性 |
| 反力計算関数 | 幾何、荷重、ケース | 反力、合反力、残差 | 単位・符号・釣合い |
| 包絡処理 | ケースごとの反力 | 部位別最大・最小とケースID | 支配ケースの追跡 |
| 設計レビュー台帳 | 要求ID、規格、仮定、検証結果 | 承認状態、未解決項目 | 未確認のまま確定させない |
このように構造化すれば、後続の強度計算、有限要素解析の境界条件入力、部品選定、図面注記、検証記録へ同じ荷重ケースIDを渡せる。一度決めた設計条件を、別の工程で再入力しないための基盤になる。