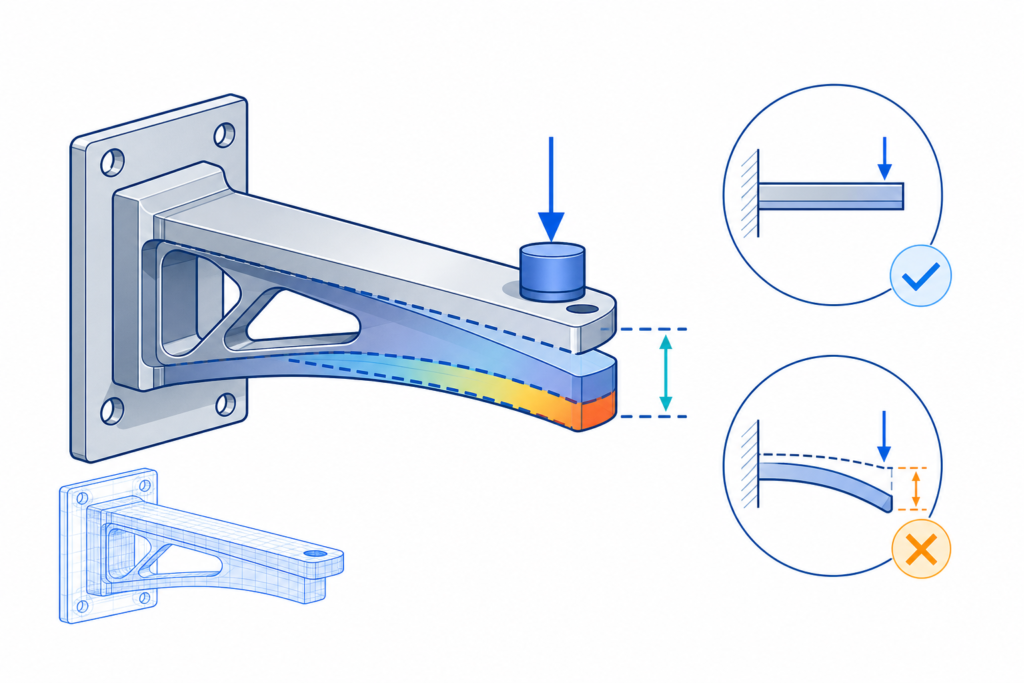
剛性設計は「壊れない」だけでなく「狙った位置に動く」ための設計
機械の強度計算で応力が許容値以下でも、荷重による変形が大きければ、位置決め精度、平行度、シール性、摺動抵抗、工具とワークの相対位置などの機能を満たせない。強度は破損や永久変形に対する評価、剛性は荷重を受けたときの変位に対する評価であり、合否判定の対象が違う。
たとえば油圧機械の押圧部では、シリンダ推力が十分でも、フレームが開く・取付ブラケットが傾く・配管内の油が圧縮されると、負荷時の工具位置が指令位置からずれる。したがって、設計要求には「最大荷重でのどの2点間の相対変位を、何 mm 以下にするか」を定義する必要がある。
本記事では、静的・線形弾性の一次設計を出発点として、梁単体から接合部・熱・油圧系まで評価範囲を拡張する。疲労寿命や幾何公差の詳細は別テーマとし、ここでは変形が設計判断にどう結び付くかを扱う。
1. 剛性・変位・たわみを区別する
1.1 変位の種類と設計上の意味
| 量 | 記号例 | 単位 | 設計で見る対象 |
|---|---|---|---|
| 並進変位 | u、δ | mm | 工具位置、ガイドのずれ、取付面の移動 |
| たわみ | w | mm | 梁・フレームの曲げ変位 |
| 回転角 | θ | rad | 取付面の傾き、工具先端の姿勢 |
| 直線剛性 | k | N/mm | 力に対する相対変位の小ささ |
| 回転剛性 | k_θ | N mm/rad | モーメントに対する角度変化の小ささ |
| 曲げ剛性 | EI | N mm² | 材料と断面の曲げ抵抗 |
| 軸方向剛性 | EA/L | N/mm | 引張・圧縮方向の変形抵抗 |
単一方向で線形関係が成立するとき、剛性は次のように表せる。
$$ k=\frac{F}{\delta} $$
ここで、$F$ は力 [N]、$\delta$ はその力に対応する相対変位 [mm]、$k$ は直線剛性 [N/mm] である。同じ荷重に対して変位が半分なら、剛性は2倍になる。ただし、荷重の向き・作用点・拘束条件が変われば、同じ部材でも見かけの剛性は変わる。
回転についても小変形・線形範囲なら $k_\theta=M/\theta$ と表せる。モーメント $M$ の単位を N mm、角度 $\theta$ の単位を rad とする。rad は無次元だが、回転剛性の単位には角度を明示すると誤用を防げる。
1.2 強度と剛性を混同しない
強度評価では、代表的には応力と材料の降伏強さ・引張強さなどを比較する。一方、剛性評価では機能に基づく許容変位と計算・測定した変位を比較する。
- 強度が合格、剛性が不合格:破損しないが加工精度・位置決め精度を満たさない。
- 剛性が合格、強度が不合格:変形は小さくても局所降伏・破断の危険がある。
- 両方合格:さらに座屈、疲労、振動、熱、接触、保全、安全の確認が必要。
「安全率が2だからたわみも十分小さい」という判断は成立しない。 たわみ限界は装置の機能要求から決め、単に材料強度の安全率を流用しない。
2. 解析前に決める設計変数と境界条件
2.1 最低限の入力一覧
| 入力 | 記号 | 単位 | 確認事項 |
|---|---|---|---|
| 作用荷重 | F、P | N | 最大値、方向、作用位置、同時荷重 |
| 有効長さ | L | mm | 荷重点と拘束位置の定義 |
| ヤング率 | E | N/mm² | 材質、温度、材料状態、根拠 |
| 断面二次モーメント | I | mm⁴ | 曲げ軸、穴・切欠き、実断面 |
| 断面寸法 | b、h | mm | 板厚方向と曲げ方向 |
| 接合部剛性 | k_j | N/mm | 締結面、接触、すべり、予圧 |
| 許容相対変位 | δ_lim | mm | 機能要求・測定点・荷重条件 |
| 許容回転角 | θ_lim | rad | 工具姿勢、平行度要求 |
| 温度差 | ΔT | K | 使用環境、暖機、非一様温度 |
材料の $E$ は降伏強さとは別の物性である。以下の例では $E=210000\ \mathrm{N/mm^2}$ を説明用に仮定するが、個別材料・温度・製造状態で保証された値ではない。実機設計では採用材の信頼できるデータで置き換える。
2.2 荷重経路と「変位を測る2点」を固定する
剛性は部品単体ではなく、荷重を支える経路全体で決まる。ブラケットの先端が0.3 mmしかたわまなくても、固定面が0.2 mm動けば、基準に対する変位は増える。
flowchart TD
  A[荷重・作用点を確定] --> B[測定点と基準点を確定]
  B --> C[荷重経路を分解]
  C --> D[梁・フレームの弾性変形]
  C --> E[締結・接触部の変形]
  C --> F[駆動系・流体の変形]
  D --> G[相対変位を整合する方向で合成]
  E --> G
  F --> G
  G --> H{機能要求を満たすか}
  H -->|はい| I[強度・振動・熱・検証を確認]
  H -->|いいえ| J[長さ・断面・拘束・接合部を見直す]
J --> C設計レビューでは、図面に荷重点・支持面・測定点・変位方向を矢印で記載する。固定端を完全剛体とみなした計算結果を、そのまま装置全体の変位と呼ばない。
2.3 線形梁理論が成立する範囲
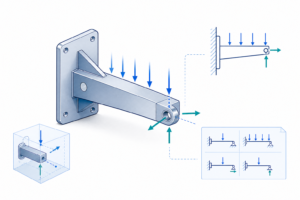
以下の梁式は、断面一定・均質・等方の線形弾性体、小変形、小回転、平面保持(Euler–Bernoulli梁)、理想固定端を仮定する。せん断変形、局所接触、締結部のすべり、断面の局所変形、幾何学的非線形、振動は含まない。
特に短く厚い梁、せん断変形が大きい構造、薄板・溶接フレーム、荷重位置が複雑な装置では、単純な梁式だけで確定判断をしない。
3. 片持ち梁のたわみを式から理解する
3.1 断面二次モーメントと曲げ剛性
幅 $b$ [mm]、曲げ方向の高さ $h$ [mm] の長方形断面について、中立軸まわりの断面二次モーメントは次式である。
$$ I=\frac{bh^3}{12} $$
高さ $h$ は3乗で効くため、同じ材質・幅で板厚を増やすと、たわみは大きく減る。ただし、どちらの軸で曲がるかによって $I$ は変わる。横向きに置いた平板と縦向きに置いた平板は、同じ断面積でも曲げ剛性が違う。
3.2 先端集中荷重を受ける片持ち梁
固定端を $x=0$、自由端を $x=L$ とし、先端に垂直荷重 $P$ [N] が作用する。Euler–Bernoulli梁の曲率関係を小たわみ近似で積分すると、たわみの大きさは次のようになる。
$$ w(x)=\frac{Px^2(3L-x)}{6EI} $$
最大たわみは自由端で生じる。
$$ \delta_b=\frac{PL^3}{3EI} $$
先端の回転角(小角近似)は次式である。
$$ \theta_b=\frac{PL^2}{2EI} $$
このモデルでの先端方向剛性は、
$$ k_b=\frac{P}{\delta_b}=\frac{3EI}{L^3} $$
となる。式から、長さを2倍にするとたわみは8倍、高さを1.5倍にするとたわみは約0.296倍($1/1.5^3$)と分かる。設計変更は単純な板厚増しだけでなく、荷重点を固定部へ近づける方法も検討する。
3.3 曲げ応力との同時計算
固定端の最大曲げモーメントは $M=PL$ [N mm]。長方形断面の公称最大曲げ応力は、
$$ \sigma_b=\frac{Mc}{I}=\frac{6PL}{bh^2} $$
である。$c=h/2$ [mm]、$\sigma_b$ は N/mm²(MPa)。応力は $h^{-2}$、たわみは $h^{-3}$ に比例する。強度と剛性で必要板厚が一致しない理由がここにある。
3.4 次元整合性を検査する
たわみ式の次元は、分子 $P L^3$ が N mm³、分母 $E I$ が (N/mm²) mm⁴ = N mm²。したがって結果は mm となる。
回転角式は (N mm²)/(N mm²) で無次元、曲げ応力式は (N mm)/(mm³) = N/mm² となる。N・mm・MPaを一貫して使えば、単位換算の事故を減らせる。
4. 実務計算例:2.5 kNを受けるブラケットの板厚を決める
4.1 設計要求と仮定条件
油圧機械の治具を支える片持ちブラケットを単純化する。以下の数値は説明用の仮定値であり、特定装置の設計保証値ではない。 荷重は静的、固定部は一次計算では理想固定、材質は線形弾性、板の自重・穴・溶接・局所応力はまず無視する。
| 項目 | 値 | 意味 |
|---|---|---|
| 荷重 P | 2,500 N | 先端に垂直に作用 |
| 有効長さ L | 400 mm | 固定端から荷重点まで |
| 幅 b | 80 mm | 一定 |
| 初期高さ h | 30 mm | 曲げ方向の寸法 |
| ヤング率 E | 210,000 N/mm² | 仮定値 |
| 許容相対変位 δ_lim | 0.50 mm | 機能要求として仮定 |
| 接合部の並進剛性 k_j | 20,000 N/mm | 簡易モデル用仮定値 |
ここでは梁たわみと接合部並進変位が同じ荷重方向に直列で発生し、接合部の回転がないと仮定する。接合部剛性 $k_j$ は実測値でもメーカー保証値でもなく、感度を示すための仮定である。
4.2 初期案:高さ30 mm
断面二次モーメントは、
$$ I=\frac{80\times30^3}{12}=180000\ \mathrm{mm^4} $$
梁先端のたわみは、
$$ \delta_b=\frac{2500\times400^3}{3\times210000\times180000}=1.4109\ \mathrm{mm} $$
先端回転角は、
$$ \theta_b=\frac{2500\times400^2}{2\times210000\times180000}=0.005291\ \mathrm{rad} $$
角度換算では約 $0.303^\circ$。先端方向剛性は、
$$ k_b=\frac{2500}{1.4109}\approx1772\ \mathrm{N/mm} $$
一方、曲げ応力は、
$$ \sigma_b=\frac{6\times2500\times400}{80\times30^2}=83.33\ \mathrm{MPa} $$
仮に降伏強さ235 MPaを比較用に置くと、公称応力に対する降伏比は約2.82である。ただし材料値・応力集中・接合部・安全要求が未確定なので、これだけで強度合格とは判定できない。たわみ1.411 mmは要求0.50 mmを明確に超えるため、剛性は不合格である。
4.3 接合部の変形を加える
接合部の並進変位は、仮定した直線剛性から、
$$ \delta_j=\frac{P}{k_j}=\frac{2500}{20000}=0.125\ \mathrm{mm} $$
同一方向の直列変位として合成すると、
$$ \delta_{total}=\delta_b+\delta_j=1.4109+0.125=1.5359\ \mathrm{mm} $$
装置側の相対変位は梁単体の計算より大きくなる。 ただし、接合部の回転・ガタ・摩擦すべり・非線形接触があれば、この単純和では表せない。
4.4 断面変更案の比較
幅と長さを固定し、高さのみ変更した場合を比較する。
| 高さ h | I(mm⁴) | 梁たわみ(mm) | 接合部込み(mm) | 公称曲げ応力(MPa) | 0.50 mm判定 |
|---|---|---|---|---|---|
| 30 mm | 180,000 | 1.411 | 1.536 | 83.33 | 不合格 |
| 45 mm | 607,500 | 0.418 | 0.543 | 37.04 | 不合格 |
| 50 mm | 833,333 | 0.305 | 0.430 | 30.00 | 一次モデルで合格 |
45 mm案は梁単体では0.50 mm以下だが、接合部の0.125 mmを足すと不合格になる。50 mm案は簡易モデルで0.430 mmとなり、0.070 mmの余裕がある。
ただし、これは概念設計の一次スクリーニングである。50 mm案を製作決定する前に、固定部の回転、溶接・ボルト・接触、熱変形、実断面、製作公差、変動荷重を確認する必要がある。許容変位0.50 mmに対して余裕0.070 mmしかないため、接合部剛性の不確かさも無視できない。
4.5 別案:長さを短くする
梁たわみは $L^3$ に比例するため、初期高さ30 mmのまま有効長さを400 mmから280 mmへ短縮できるなら、
$$ \delta_{b,280}=1.4109\left(\frac{280}{400}\right)^3=0.4840\ \mathrm{mm} $$
となる。梁単体ではほぼ要求を満たすが、同じ接合部変位0.125 mmを加えると約0.609 mmで不合格。板厚・支持位置・接合部の3要素を一体で最適化する必要がある。
5. 接合部・工具位置・支持部回転をどう扱うか
5.1 直列剛性は単純和ではない
同一荷重が直列の弾性要素に作用する場合、変位が加算される。したがって等価剛性は、
$$ \frac{1}{k_{eq}}=\frac{1}{k_1}+\frac{1}{k_2}+\cdots $$
となる。剛性そのものを足すのは、同一変位を受けて荷重が分担される並列モデルなどの場合であり、荷重経路を見ずに適用してはいけない。
5.2 固定端が回転する場合
固定部が小さな角度 $\theta_s$ [rad] だけ回転すると、固定端から距離 $L$ の位置には小角近似で約 $L\theta_s$ [mm] の変位が生じる。並進変位 $u_s$ [mm] もあれば、方向と符号をそろえて、
$$ \delta_{point}\approx u_s+L\theta_s+\delta_b $$
と評価する。実際には、固定部の回転によって荷重モーメントや接触状態が変わる場合があり、単純加算は小変形・独立近似に限る。
たとえば $L=400$ mm、$\theta_s=0.001$ radなら回転寄与は0.400 mm。50 mm案の一次計算0.430 mmにこれを同方向へ足すと0.830 mmとなり、不合格へ転じる。「固定端」と置いた位置が実際に回転しないかをレビューで確認する。
5.3 工具のオフセットと姿勢誤差
工具の評価点が梁先端から距離 $e$ [mm] だけ張り出していれば、工具の姿勢回転による位置ずれの一次近似は $e\theta$ [mm] となる。力が工具の張出し先に作用する場合は、梁先端へ追加モーメントが伝達されるため、単に位置ずれを加えるだけでは不十分。荷重の作用点を正しくモデル化し直す。
6. 熱変形・油圧の圧縮性も位置精度に効く
6.1 温度変化による伸び
一様温度変化で拘束されない部材の長さ方向変化は、
$$ \Delta L=\alpha L\Delta T $$
ここで $\alpha$ は線膨張係数 [1/K]、$L$ は長さ [mm]、$\Delta T$ は温度差 [K]。仮に $\alpha=12\times10^{-6}\ \mathrm{K^{-1}}$、$L=400$ mm、$\Delta T=30$ Kなら、
$$ \Delta L=12\times10^{-6}\times400\times30=0.144\ \mathrm{mm} $$
となる。これは長さ方向の自由熱伸びであり、曲げ方向のたわみに無条件で加算できない。熱勾配、拘束、異種材料、測定軸を考慮して、対象の相対変位へ投影する。
6.2 油圧シリンダ系の見かけの剛性
密閉された一つの油室を、漏れ・ホース膨張・構造変形を無視して単純化すると、油の体積弾性率による軸方向剛性は、
$$ k_h=\frac{\beta_e A^2}{V} $$
となる。$\beta_e$ は有効体積弾性率 [Pa]、$A$ は有効受圧面積 [m²]、$V$ は圧縮される油の体積 [m³]、$k_h$ は N/m。次元は $(\mathrm{N/m^2})(\mathrm{m^4})/\mathrm{m^3}=\mathrm{N/m}$ で整合する。
たとえば説明用に $\beta_e=1.0\times10^9$ Pa、$A=0.003$ m²、$V=0.002$ m³とすると、
$$ k_h=\frac{1.0\times10^9\times0.003^2}{0.002}=4.5\times10^6\ \mathrm{N/m} $$
すなわち4,500 N/mmである。2,500 Nの微小な追加荷重に対する線形近似変位は約0.556 mmとなる。
この値は油室単独の仮想例であり、実シリンダの保持剛性や位置決め精度を保証しない。 実機では両室の状態、空気混入、配管・ホースの膨張、油温、弁の開閉・漏れ、シール摩擦、制御系、機械構造の変形を区別する。特に弁が開いている場合や漏れがある場合、単純な密閉油室モデルをそのまま使えない。
7. 剛性設計の実務フローと判断基準
7.1 設計手順を7段階で固定する
- 機能要求を数値化:荷重ケースごとの相対変位限界、測定点、姿勢限界、温度条件を定める。
- 荷重経路を描く:部材・ボルト・接触面・フレーム・ベース・油圧系のどこが動くか列挙する。
- 一次モデルを選ぶ:梁、軸力、ねじり、板、接触、流体圧縮などを使い分ける。
- 計算と感度を確認:$L$、$h$、$E$、接合部剛性の変化が結果に与える影響を比較する。
- 合否と不確かさを分ける:計算値と要求値を比較し、未モデル化寄与・ばらつきを記録する。
- 詳細検証へ進める:必要に応じてFEM、試作測定、温度試験、実荷重試験を実施する。
- 設計変更を追跡する:変更前後の変位、強度、質量、製造性、コスト、根拠を保存する。
7.2 有限要素解析(FEM)のレビュー観点
FEMで0.30 mmと表示されても、それが「正しい変位」とは限らない。最低限、次を確認する。
| 観点 | よくある落とし穴 | 確認方法 |
|---|---|---|
| 拘束条件 | ボルト接合面を完全固定して過大剛性 | 接触・ボルト・ベースをモデル化または実測補正 |
| 荷重入力 | 荷重方向、分布、作用点の誤り | 自由物体図と反力のつり合いを照合 |
| メッシュ | 局所変位・応力がメッシュ依存 | メッシュ収束、要素品質を比較 |
| 要素種類 | 薄板を不適切なソリッド要素で表現 | 板厚・形状に応じてシェル等を検討 |
| 材料 | ヤング率、単位、温度依存の誤設定 | 入力データと単位をレビュー |
| 評価位置 | 最大絶対変位だけを見て機能点を無視 | 工具―基準面の相対変位を抽出 |
| 非線形性 | ガタ、接触分離、摩擦すべりを無視 | 必要なら非線形接触解析・実測 |
手計算とFEMは競合しない。 手計算は荷重と寸法の支配関係を把握する道具、FEMは複雑な形状・拘束を含めた検証手段である。両者の差が大きい場合は、モデルの前提を説明できるまで設計判断を保留する。
8. 典型的な誤設計と故障・機能不良モード
| モード | 発生メカニズム | 現場の症状 | 対策・確認 |
|---|---|---|---|
| フレームの開き | 曲げ剛性不足 | 押圧位置・平行度が変わる | 荷重経路短縮、断面最適化、実荷重測定 |
| 締結部の傾き | 接合面の局所変形・回転 | 先端の位置ずれが拡大 | ベース補強、接触面・ボルト配置を見直す |
| ガイドの片当たり | 変位・回転の不整合 | 摩耗、異音、摺動抵抗増大 | 荷重時の相対姿勢を評価 |
| 油圧系の遅れ | 油の圧縮、ホース膨張、制御特性 | 位置偏差、応答遅れ | 油室状態・配管容積・制御条件を検証 |
| 熱ドリフト | 温度差と拘束 | 暖機前後で位置が変わる | 温度分布、基準点、補正方針を決める |
| 共振・びびり | 動剛性・減衰不足 | 振動、面粗さ悪化 | 固有振動数、加振条件、減衰を評価 |
静的剛性が高くても動的剛性・減衰が十分とは限らない。周期荷重・高速駆動・衝撃が支配的な場合は、固有振動数、周波数応答、減衰、制御安定性を別途評価する。
9. 規格・一次資料と適用上の注意
2026年10月23日に公開されている規格発行元の情報を確認した。以下は規格の存在・版・公開状態と適用分野の確認であり、有料規格本文の全条項に適合していることを示すものではない。
| 資料 | 確認できた情報 | 本記事での位置付け |
|---|---|---|
| ISO 80000-4:2019 | 力学の量・記号・単位に関する規格。2025年追補あり、2019年版はPublished | 単位・記号の管理 |
| ISO 12100:2010 | 機械安全のリスクアセスメント・リスク低減。2010年版はPublished、改訂作業中 | 変形起因の危険を含むリスク評価 |
| ISO 4413:2010 | 油圧システムと構成機器の一般規則・安全要求。2010年版はPublished | 油圧機械の設計・安全確認 |
| MIT OpenCourseWare(Mechanics and Materials II) | 片持ち梁の先端たわみ・回転・剛性の導出を公開 | 梁式の学術的照合 |
一次資料:
- ISO 80000-4:2019(ISO公式)/Amendment 1:2025(IEC公式)
- ISO 12100:2010(ISO公式)
- ISO 4413:2010(ISO公式)
- MIT OpenCourseWare:片持ち梁の変形と回転(講義資料)
未確認事項: 採用材料の温度別ヤング率、締結部の実効剛性、装置固有の許容変位、安全規格の個別条項適用、FEMモデルの妥当性、実機測定値。これらは装置ごとの設計審査で確定する。
10. 設計チェックリスト
- ☐ 変位要求は測定点・基準点・方向・荷重・温度を含めて定義したか。
- ☐ 変位の許容値は機能要求から導いたか。強度安全率から流用していないか。
- ☐ 荷重経路、反力、支持面、実際の拘束自由度を明示したか。
- ☐ 使用する梁式の前提(線形・小変形・断面一定など)を満たすか。
- ☐ 曲げ軸に対する正しい断面二次モーメントを使ったか。
- ☐ N・mm・MPaなどの単位系と次元整合性を確認したか。
- ☐ 梁・フレーム・接合部・ベース・油圧系の寄与を洗い出したか。
- ☐ 並進変位と回転による位置ずれを評価点で合成したか。
- ☐ 強度、座屈、疲労、振動、熱、接触を別の判定軸で確認したか。
- ☐ FEMの拘束・荷重・メッシュ・材料・評価点をレビューしたか。
- ☐ 計算値と測定値の差、材料・接合部の不確かさを記録したか。
- ☐ 設計変更の前後で、変位・応力・質量・コストを比較したか。
11. 知識資産化できる項目
11.1 入力・制約・式・判定を分離したJSON
以下は今回の片持ち梁一次モデルの再利用用データ例。材料の物性値と接合部剛性は実設計時に別ソースへ差し替え、データの根拠と版を保持する。
{
  "model_id": "cantilever_tip_load_linear_v1",
  "assumptions": [
    "small_deflection",
    "linear_elastic",
    "ideal_fixed_beam",
    "constant_rectangular_section",
    "joint_translation_only",
    "same_direction_series_displacement"
  ],
  "inputs": {
    "force_N": 2500.0,
    "length_mm": 400.0,
    "width_mm": 80.0,
    "height_mm": 50.0,
    "youngs_modulus_N_per_mm2": 210000.0,
    "joint_stiffness_N_per_mm": 20000.0
  },
  "constraints": {
    "max_relative_deflection_mm": 0.5
  },
  "equations": {
    "second_moment_mm4": "b*h**3/12",
    "beam_deflection_mm": "P*L**3/(3*E*I)",
    "joint_deflection_mm": "P/k_joint",
    "nominal_bending_stress_MPa": "6*P*L/(b*h**2)"
  },
  "outputs": {
    "beam_deflection_mm": 0.304762,
    "joint_deflection_mm": 0.125,
    "total_deflection_mm": 0.429762,
    "deflection_pass": true
  },
  "verification": {
    "calculation": "independent_arithmetic_checked",
    "material_property": "illustrative_not_certified",
    "joint_stiffness": "assumed_not_measured",
    "physical_test": "not_performed"
  }
}
11.2 最小限の計算ロジック
from dataclasses import dataclass


@dataclass(frozen=True)
class BeamInput:
    force_N: float
    length_mm: float
    width_mm: float
    height_mm: float
    youngs_modulus_N_per_mm2: float
    joint_stiffness_N_per_mm: float
    max_deflection_mm: float


def evaluate_beam(x: BeamInput) -> dict:
    values = (
        x.force_N, x.length_mm, x.width_mm, x.height_mm,
        x.youngs_modulus_N_per_mm2, x.joint_stiffness_N_per_mm,
        x.max_deflection_mm,
    )
    if any(v <= 0 for v in values):
        raise ValueError("すべての入力は正の値で指定してください")

    I = x.width_mm * x.height_mm**3 / 12
    beam = x.force_N * x.length_mm**3 / (3 * x.youngs_modulus_N_per_mm2 * I)
    joint = x.force_N / x.joint_stiffness_N_per_mm
    total = beam + joint
    stress = 6 * x.force_N * x.length_mm / (x.width_mm * x.height_mm**2)
    return {
        "beam_deflection_mm": beam,
        "joint_deflection_mm": joint,
        "total_deflection_mm": total,
        "nominal_bending_stress_MPa": stress,
        "deflection_pass": total <= x.max_deflection_mm,
    }


case = BeamInput(2500, 400, 80, 50, 210000, 20000, 0.5)
result = evaluate_beam(case)
assert abs(result["total_deflection_mm"] - 0.4297619048) < 1e-8
assert result["deflection_pass"] is Trueこの関数は静的・線形の一次評価に限る。自動設計へ進める際は、荷重ケース配列、材料DB、断面形状ライブラリ、接合部モデル、許容変位の根拠、検証結果を別テーブルに分離する。図面寸法と計算モデルをIDで関連付ければ、板厚変更時に再計算・差分レビュー・CAD寸法候補生成まで展開できる。
11.3 設計ルールとして保存する判断
| ルールID | 入力 | 判定・出力 | 例外・注意 |
|---|---|---|---|
| STIFF-001 | 荷重、許容変位、測定点 | 相対変位が許容値以下か | 評価方向と基準点を一致させる |
| STIFF-002 | E、I、L、P | 梁たわみ、回転角 | 梁理論の成立条件が必要 |
| STIFF-003 | 接合部剛性、荷重 | 接合部変位と合成変位 | 接触・回転・ガタの非線形を除外 |
| STIFF-004 | 温度差、熱膨張係数、寸法 | 自由熱伸びの推定 | 拘束・熱勾配・変位方向に注意 |
| STIFF-005 | 油室体積、受圧面積、体積弾性率 | 油室の線形近似剛性 | 密閉条件・漏れ・ホースを別評価 |
| STIFF-006 | FEM変位、手計算、測定値 | 差異・モデル妥当性の確認 | 同じ荷重・境界・評価点で比較 |
まとめ: 剛性設計の本質は、部材のたわみだけを小さくすることではない。機能点と基準点の相対変位を定義し、荷重経路の全要素を適切なモデルで評価し、強度・熱・動的挙動・検証を別軸で確認することである。