幾何公差は「形を厳しくする指示」ではなく「機能を成立させる条件」である
図面に寸法公差だけを書いても、部品の形状と組立姿勢が保証されるとは限らない。例えば、穴径が許容範囲に入っていても、穴軸が傾いていればピンは通らない。取付面の長さと幅が正しくても、面が反っていれば装置は傾く。
この問題を扱うのが 幾何公差(GD&T/ISO GPSにおける幾何公差) である。寸法公差は主に寸法特性の許容範囲を規定し、幾何公差は形状・姿勢・位置・振れなどの幾何学的な許容領域を規定する。両者は置き換え可能ではなく、機能に応じて組み合わせる。
実務での順序は「幾何公差記号を選ぶ→数値を入れる」ではない。機能を定義する→機能基準(データム)を決める→許容するずれを配分する→加工・検査で再現できるか確かめるという順序である。
この記事では、取付プレートに設けた2つの位置決め穴を題材に、データムA・B・C、位置度の計算、組立すきま、測定不確かさをつないで設計判断する。数値はすべて教育用の仮定値であり、実機の保証値ではない。
1. 設計変数と対象機能を定義する
想定するのは、装置に取り付ける矩形プレートである。下面が機械の取付面に接し、長辺側面と短辺側面が位置決めの基準となり、2本の円柱ピンを通す穴を持つ。
| 項目 | 記号・値 | 単位・意味 |
|---|---|---|
| プレート外形 | 120 × 60 × 10 | mm、説明用公称寸法 |
| 第1穴の理論位置 | (30, 20) | mm、B・Cを基準とする座標 |
| 第2穴の理論位置 | (90, 20) | mm、同上 |
| 穴径 | 10.00 ± 0.10 | mm、教育用の限界寸法 |
| 相手ピン径 | 9.50 ± 0.05 | mm、教育用の限界寸法 |
| 穴軸の位置度 | ⌀0.16 | mm、直径0.16の円筒公差域を想定 |
| ピン軸の位置度 | ⌀0.10 | mm、相手部品の仮定仕様 |
| 組立基準合わせ誤差 | e_a = 0.02 | mm、半径方向の上限として仮定 |
| 位置度の測定値 | P | mm、軸の理論位置からの直径換算偏差 |
| 位置度の拡張不確かさ | U = 0.03 | mm、判定例の仮定値 |
設計要求は、両方のピンが干渉なく挿入でき、プレートの取付姿勢を機能上許容される範囲に保つことである。ただし、ピンの挿入力、熱膨張、面の反り、ピン軸の傾きはこの簡易数値モデルには含めていない。これらは別途検証対象とする。
2. 形状・姿勢・位置の違いを混同しない
2.1 形状公差:部品自身の形を制限する
平面度、真直度、真円度、円筒度などは、基本的に対象形体そのものの形状を制限する。例えば取付面Aの平面度は、取付面が指定した幅の2平行平面の間に入るかを問題にする。通常、平面度を評価するために別のデータムを参照する必要はない。
ただし「平面度が0.05 mmなら、組立後の高さのずれも0.05 mm以内」とは言えない。相手面の形状、締付け、支持位置、剛性、温度によって組立後の姿勢は変わる。
2.2 姿勢公差:基準に対する向きを制限する
直角度、平行度、傾斜度は、指定したデータムに対する向きを制限する。例えば穴軸が取付面Aに対して直角である必要があるなら、Aを参照する姿勢の要求が考えられる。
一方、直角度だけでは穴の平面内位置は決まらない。穴が真っ直ぐで直角でも、図面上の予定位置から5 mmずれている可能性がある。
2.3 位置公差:基準に対する場所と、条件によって向きを制限する
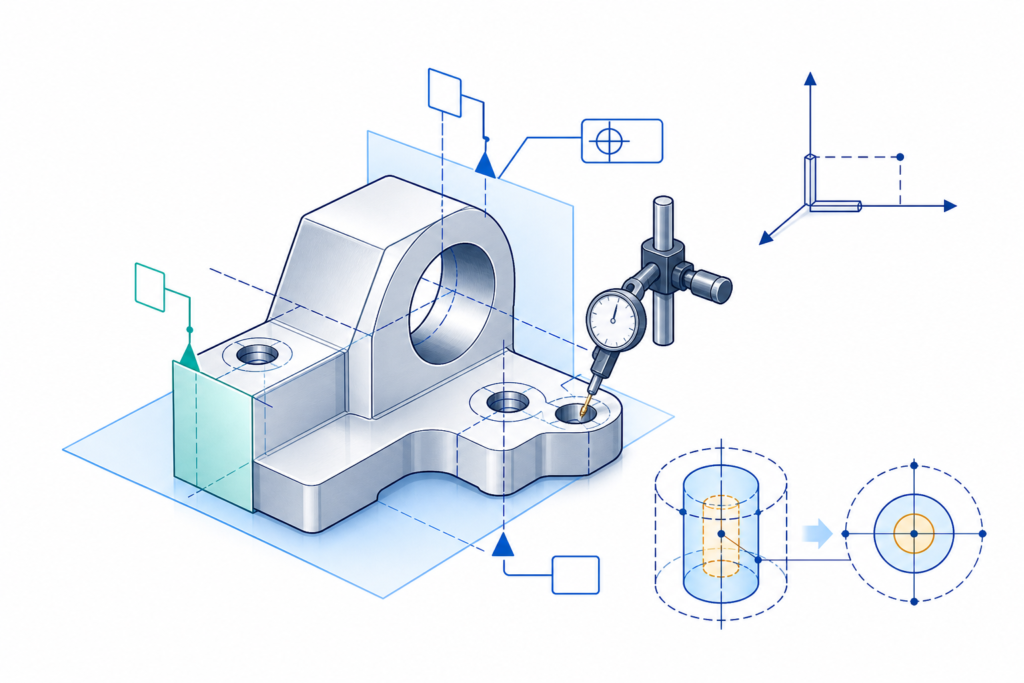
位置度は、理論的に正確な位置(TED/理論的に正確な寸法で定義)に対して、対象形体が入るべき公差域を指定する。穴軸の位置度を円筒公差域で指定した場合、穴軸はその円筒領域内に存在する必要があり、参照データムと理論姿勢の定義により軸の向きも拘束される。
| 設計で制御したいこと | 主な候補 | データムの扱い |
|---|---|---|
| 取付面そのものの反り | 平面度 | 通常は参照不要 |
| 取付面に対する側面の向き | 直角度 | 取付面を参照 |
| 2本の穴軸の理論位置 | 位置度 | 機能基準の参照を検討 |
| 複雑な外形面の形状と配置 | 面の輪郭度 | 機能によって参照を設定 |
| 回転部の回転時の振れ | 円周振れ・全振れ | 回転軸となるデータムを設定 |
注意: 表は設計目的からの選択の入口であり、記号ごとの厳密な適用条件を網羅したものではない。正式な図面指示は、採用した規格体系と版に従って確認する。
3. データムA・B・Cは「加工でつかみやすい面」より「組立で位置が決まる面」から選ぶ
3.1 データム形体とデータムは同じものではない
図面でAを付けた実際の取付面はデータム形体である。検査・組立でその面に接触する理想的な平面などから確立する基準がデータムである。現物の面は粗さや反りを持つため、両者を同一視してはいけない。
データムの成立方法は、物理的なデータムシミュレータ(治具・定盤など)と数理的な処理(CMMの形体抽出・関連付け)で異なり得る。どの方法で基準を再現するかを、製造・検査と合意しておく。
3.2 3-2-1拘束は理解の入口
本例では次の機能基準を仮定する。
- A:下面(第一データム)。装置の取付面と接し、高さ方向の並進と2つの回転を拘束する基準と考える。
- B:長辺側面(第二データム)。横方向の並進と残る面内回転を拘束する基準と考える。
- C:短辺側面(第三データム)。最後の長手方向の並進を拘束する基準と考える。
これは平面形体の理想的な3-2-1拘束を用いた概念説明である。実際の接触点数やデータムの確立は、ISO 5459:2024に基づく指示、形体の状態、シミュレータに依存する。図面にA・B・Cを付けただけで、治具とCMMの座標系が自動的に一致するわけではない。
3.3 データムの優先順位は機能の優先順位
Aを一次、Bを二次、Cを三次とするのは、単なるアルファベット順ではない。最初に当てる面が変わると、残る自由度の拘束と測定結果が変わり得る。例えば、底面の反りが大きい部品を強く締め付けて測ると、自由状態の形状とは異なる。
加工しやすい面をデータムに選び、後から組立面と違うことが判明すると、加工合格・検査合格なのに組み付かないという事態を招く。
4. 図面指示は「対象形体・公差域・基準・理論寸法」を一組で読む
本例の穴軸の位置度は、概念的には次のような情報を持つ。
- 対象:2つの穴の各軸(単一穴ごとの仕様か、パターン全体の仕様かを明確化する)。
- 公差特性:位置度。
- 公差域:直径0.16 mmの円筒領域。
- データム系:A|B|C。
- 理論位置:穴1は(30,20) mm、穴2は(90,20) mm。
- 材料条件:この例では最大実体要求(MMR)を指定しない。
ここで示した表記は説明用の情報分解であり、正式な幾何公差枠の作図ではない。正式図面ではISO 1101の記号、寸法の枠囲み、指示線、データム記号の付け方、穴パターンに関するISO 5458の規則を確認する。
特に2穴パターンは要注意である。 各穴が個別に位置公差内に入ることと、2穴間の関係が組立機能に対して十分であることは同義ではない。共通公差域や組合せ仕様の要否を検討し、相手側のピンパターンと合わせて評価する。
5. 数値例①:穴の位置度を座標から求める
5.1 計算モデルと成立条件
穴軸がAに対して理想的に直角で、真直であり、ある基準断面の軸中心座標で位置偏差を代表できる簡易2次元モデルを使う。実際の位置度検査では、測定した複数断面・点群から軸を構成し、公差域全体に収まるかを確認する必要がある。1断面の座標だけで製品の正式な位置度合否を確定しない。
理論位置を $(x_0,y_0)$、測定した代表位置を $(x,y)$ とすると、中心の半径方向偏差 $e$ は次式で表せる。
$$ e=\sqrt{(x-x_0)^2+(y-y_0)^2} $$
位置度を直径で表す簡易評価値 $P$ は、
$$ P=2e=2\sqrt{(x-x_0)^2+(y-y_0)^2} $$
である。すべての座標の単位はmmなので、平方根の中はmm²、計算結果はmmとなり、次元は整合する。
5.2 穴1:測定値は公差内でも、合格と確定できない例
穴1の理論位置は(30.00, 20.00) mm、代表測定位置は(30.06, 19.96) mmと仮定する。
$$ \Delta x=30.06-30.00=0.06\ \mathrm{mm} $$
$$ \Delta y=19.96-20.00=-0.04\ \mathrm{mm} $$
$$ P_1=2\sqrt{0.06^2+(-0.04)^2}=0.1442\ \mathrm{mm} $$
公差値は0.16 mmなので、単純な数値比較では $0.1442<0.16$ となる。しかし、測定不確かさを無視して「合格確定」としてよいとは限らない。
ここでは説明用の保守的な受入ルールとして、位置度評価値に対する拡張不確かさ $U=0.03$ mmを加えても公差内なら適合を確認できるものとする。
$$ P_1+U=0.1442+0.03=0.1742\ \mathrm{mm}>0.16\ \mathrm{mm} $$
したがって、この受入ルールでは適合を確認できない。ただし $P_1-U=0.1142$ mmは公差値以下なので、直ちに不適合と断定することもできない。結果は「判定保留」であり、測定方法・不確かさ・追加測定を検討する。
5.3 穴2:保守的な受入ルールでも合格できる例
穴2の理論位置は(90.00, 20.00) mm、代表測定位置は(89.96, 20.03) mmと仮定する。
$$ P_2=2\sqrt{(-0.04)^2+0.03^2}=0.1000\ \mathrm{mm} $$
$$ P_2+U=0.1000+0.03=0.1300\ \mathrm{mm}\leq0.16\ \mathrm{mm} $$
この簡易モデルと受入ルールに限れば穴2は合格である。正式検査には穴軸全体の評価と、データムの正しい再現が必要になる。
| 項目 | 穴1 | 穴2 |
|---|---|---|
| 理論位置 | (30.00, 20.00) | (90.00, 20.00) |
| 代表測定位置 | (30.06, 19.96) | (89.96, 20.03) |
| 簡易位置度P | 0.1442 mm | 0.1000 mm |
| 公差値t | 0.16 mm | 0.16 mm |
| P + U | 0.1742 mm | 0.1300 mm |
| 保守的受入判定 | 保留 | 合格 |
補足: ISO 14253-1:2017は測定不確かさを考慮した適合・不適合の決定規則を扱う。ここでの $P+U\leq t$ は説明のため明示した保守的な受入規則であり、あらゆる契約・製品に自動適用する万能ルールではない。採用する決定規則、測定量に対する不確かさ、当事者間の合意を検査計画に記載する。
6. 数値例②:位置度0.16 mmでピンが通るかを概算する
6.1 寸法と位置のずれを同じ単位で合成する
穴径の最小値とピン径の最大値は次の通りである。
$$ D_{h,\min}=10.00-0.10=9.90\ \mathrm{mm} $$
$$ D_{p,\max}=9.50+0.05=9.55\ \mathrm{mm} $$
直径差は0.35 mm、半径方向に使える理論すきまは、
$$ c_r=\frac{D_{h,\min}-D_{p,\max}}{2}=\frac{9.90-9.55}{2}=0.175\ \mathrm{mm} $$
である。
位置度の数値は直径公差域の直径であり、そのまま半径方向のずれと足してはいけない。穴の位置度0.16 mmは、単純化すると穴軸中心の半径方向ずれ上限0.08 mmに対応する。ピンの位置度0.10 mmは同様に0.05 mmである。
さらに基準合わせの誤差を半径方向0.02 mmと仮定する。各誤差が最も不利な同一方向に重なる保守的な評価では、
$$ e_{\mathrm{total}}=\frac{0.16}{2}+\frac{0.10}{2}+0.02=0.150\ \mathrm{mm} $$
したがって、
$$ m=c_r-e_{\mathrm{total}}=0.175-0.150=0.025\ \mathrm{mm} $$
となる。理想円筒・平行軸・剛体という前提では、半径方向0.025 mmの余裕がある。
6.2 数値が正しくても「量産合格」ではない
この余裕は小さい。穴の真円度、ピンの円筒度、軸の傾き、バリ、表面処理膜厚、温度差、組立時の姿勢、実際のデータム接触が未評価だからである。特にピンの有効嵌合長さが長いと、軸の傾きが挿入性を支配する。
また、2穴同時挿入では2本のピンの相互位置関係も必要になる。個々の穴で上記の余裕が正でも、部品全体の変形やパターン拘束により挿入できない場合がある。この計算は設計初期のスクリーニングであって、組立性の最終保証ではない。
6.3 寸法公差と幾何公差の混同例
穴中心の座標寸法をX方向±0.08 mm、Y方向±0.08 mmとする矩形許容域と、直径0.16 mmの円形位置公差域は同じではない。座標の両端にずれた場合、
$$ P_{\mathrm{corner}}=2\sqrt{0.08^2+0.08^2}=0.2263\ \mathrm{mm} $$
となり、位置度0.16 mmの円形公差域より広い領域を許す。「±0.08だから位置度0.16と同じ」という換算は誤りである。なお、正式なGPSの寸法仕様・位置仕様は別概念なので、座標公差を単純に位置度へ読み替える運用自体を避ける。
7. 最大実体要求(MMR)は自動的に付かない
穴径が大きいほど、ピンとのすきまは増える。この性質を利用し、指定条件下で寸法と幾何公差の関係を扱うのが最大実体要求(MMR)である。ISO 2692:2021はMMR・最小実体要求・相反要求を規定する。
ただし、穴が大きくなったから位置度が自動的に緩くなるわけではない。図面上の適切な指定と、適用可能な形体・規則の確認が必要である。本記事の数値例ではMMRを指定していないため、穴径の実測値に応じた追加の位置公差(いわゆるボーナス公差)は認めない。
ISO 8015の独立の原則と、MMRなど明示された要求との関係を理解することが重要である。異なる規格体系(ISO GPSとASME Y14.5など)の表記を混在させず、採用規格を図面に明記する。
8. 設計から検査までの実務フロー
flowchart TD
  A[組立機能と故障モードを定義] --> B[機能データムA B Cを選定]
  B --> C[制御する形体と公差域を決定]
  C --> D[相手部品と最悪値で機能検証]
  D --> E{機能余裕は十分か}
  E -- いいえ --> C
  E -- はい --> F[加工と測定方法を合意]
  F --> G[不確かさと判定規則を設定]
  G --> H[図面発行と検証記録]
8.1 設計段階:何を拘束するか決める
機能に影響する接触面、嵌合面、回転軸、取付基準を特定し、許容できない故障モード(挿入不可、片当たり、傾き、振動、漏れ、工具干渉)を洗い出す。その後、データム候補を選び、要求機能を守るために必要な公差を配分する。
すべての面を厳しくする設計は避ける。 加工費と測定費を増やしても、組立機能の保証が増えないことがある。重要形体に必要な要求を集中する。
8.2 製造段階:加工基準と機能基準の関係を管理する
加工機の原点、治具の当たり面、段取り替えの回数、工具の振れ、熱変位、クランプによる変形を確認する。機能データムを直接加工基準に使えない場合は、基準の移し替えに伴う誤差を工程設計に含める。
薄板や溶接構造物は、自由状態と拘束状態で形が変わりやすい。どの状態で寸法・幾何特性を要求し測定するかを明確にする。
8.3 検査段階:測る対象と判定規則を固定する
測定計画には少なくとも、対象形体、データムの再現方法、測定点・断面・評価アルゴリズム、測定環境、測定不確かさ、合否決定規則、記録するデータを含める。
CMMは万能ではない。少数点から求めた軸、最小二乗で求めた軸、機能ゲージで評価した軸は、同じ物理的状態を異なる方法で表す可能性がある。図面の指定演算子と測定側の検証演算子の違いを認識し、合否が割れる条件を事前に確認する。
9. よくある誤設計と故障モード
| 誤り | 起こり得る不具合 | 設計レビューでの対策 |
|---|---|---|
| 穴径だけを指定し、穴位置を無指定 | ピンが入らない | 相手ピンの位置公差と合わせて評価 |
| 平面度と直角度を混同 | 取付姿勢がずれる | 制御対象が形状か姿勢かを区別 |
| 加工都合だけでデータムを選択 | 加工合格なのに組立不良 | 実際の組立接触面を基準候補にする |
| 位置度の直径値を半径偏差として計算 | 公差計算を過度に厳しくする | 直径と半径を明示して換算 |
| 穴径が大きいと無条件で位置度が緩むと解釈 | 不適合品を合格扱い | MMRの指定有無を確認 |
| 1断面の穴中心だけで軸を合否判定 | 傾いた穴を見逃す | 軸全体・有効長さを測定 |
| CMMの結果を不確かさなしで閾値比較 | 境界付近で誤判定 | 合意した決定規則を適用 |
| 2穴を個別に合格としただけで同時挿入を保証 | パターンの組立不良 | 相手部品を含めた機能ゲージ・試組立 |
| 測定時の締付け状態が実機と違う | 組立後に面が変形 | 拘束条件を図面・検査計画で指定 |
10. 規格・一次資料と確認範囲
2026年10月27日に発行元の公開情報で、次の規格番号・版・公開状態を照合した。公開ページの要約とステータスの確認であり、有料規格本文の全条項の照合やJISとの完全一致確認ではない。 図面を正式発行する際は、契約上の適用規格とその版、社内標準、最新の改正情報を再確認する。
| 規格 | 確認した版 | 本記事での位置付け |
|---|---|---|
| ISO 1101 | 2017(公開・現行) | 幾何公差の記号言語・解釈 |
| ISO 5459 | 2024(公開・現行) | データムとデータム系。2011年版は置換済み |
| ISO 8015 | 2011(公開・現行) | GPSの基本原則 |
| ISO 2692 | 2021(公開・現行) | 最大実体要求等。2026年に再確認 |
| ISO 5458 | 2018(公開・現行) | パターンと組合せ幾何仕様 |
| ISO 14253-1 | 2017(公開・現行) | 測定不確かさを考慮した合否決定 |
| ISO 14405-1 | 2025(公開・現行) | 長さ寸法の指定。2016年版は置換済み |
一次資料(発行元の規格ページ):
- ISO 1101:2017
- ISO 5459:2024
- ISO 8015:2011
- ISO 2692:2021
- ISO 5458:2018
- ISO 14253-1:2017
- ISO 14405-1:2025
11. 設計チェックリスト
- ☐ 要求機能と不具合モード(挿入性・姿勢・接触・振れなど)を特定した。
- ☐ 対象形体と、形状・姿勢・位置のどれを制御するかを区別した。
- ☐ データムA・B・Cの選択理由が実際の組立拘束と一致する。
- ☐ データム形体と理想データムを区別し、再現方法を決めた。
- ☐ 理論的に正確な寸法と公差域を、相手部品の仕様と整合させた。
- ☐ 位置度の直径値と半径偏差を混同していない。
- ☐ 寸法公差と幾何公差を独立に評価し、MMRの有無を明示した。
- ☐ 単独穴だけでなく、穴パターンと同時組立を検討した。
- ☐ 加工基準から機能基準への基準移し替えを評価した。
- ☐ 検査のデータム再現、測定アルゴリズム、測定不確かさ、判定規則を定義した。
- ☐ 拘束状態・温度・表面処理・バリ・測定状態を確認した。
- ☐ 規格番号と版、図面の適用規格体系、未確認事項を記録した。
12. 知識資産化できる項目
本記事の計算は、寸法仕様・幾何仕様・組立モデル・測定判定を別々のデータとして保存すると再利用しやすい。寸法や公差を一つの自由記述欄に混在させると、将来の自動判定で単位や適用条件を取り違える。
12.1 JSONデータの最小構成
{
  "case_id": "PLATE-PIN-001",
  "units": "mm",
  "datum_system": ["A", "B", "C"],
  "hole": {
    "diameter_nominal": 10.0,
    "diameter_lower": 9.9,
    "diameter_upper": 10.1,
    "position_tolerance_diameter": 0.16,
    "mmr_specified": false
  },
  "pin": {
    "diameter_lower": 9.45,
    "diameter_upper": 9.55,
    "position_tolerance_diameter": 0.10
  },
  "assembly_alignment_error_radial": 0.02,
  "measurement": {
    "hole_1": {"nominal_xy": [30.0, 20.0], "measured_xy": [30.06, 19.96]},
    "hole_2": {"nominal_xy": [90.0, 20.0], "measured_xy": [89.96, 20.03]},
    "expanded_uncertainty_position_diameter": 0.03,
    "decision_rule": "accept_if_measured_plus_U_le_t"
  },
  "model_limits": [
    "2D cross-section approximation",
    "ideal straight and parallel axes",
    "rigid parts and no burrs",
    "not a full ISO GPS conformity evaluation"
  ]
}
12.2 Pythonによる独立計算ロジック
from math import hypot


def position_diameter(nominal_xy, measured_xy):
    """簡易2D位置度評価値 [mm]。軸全体のGPS評価ではない。"""
    dx = measured_xy[0] - nominal_xy[0]
    dy = measured_xy[1] - nominal_xy[1]
    return 2.0 * hypot(dx, dy)


def radial_assembly_margin(hole_min, pin_max, hole_pos_dia,
                           pin_pos_dia, alignment_radial):
    """理想平行円筒の最悪方向重ね合わせ余裕 [mm]。"""
    clearance = (hole_min - pin_max) / 2.0
    error = hole_pos_dia / 2.0 + pin_pos_dia / 2.0 + alignment_radial
    return clearance - error


p1 = position_diameter((30.0, 20.0), (30.06, 19.96))
p2 = position_diameter((90.0, 20.0), (89.96, 20.03))
margin = radial_assembly_margin(9.9, 9.55, 0.16, 0.10, 0.02)

assert abs(p1 - 0.144222051) < 1e-8
assert abs(p2 - 0.1) < 1e-10
assert abs(margin - 0.025) < 1e-10
print(f"穴1: {p1:.4f} mm / 穴2: {p2:.4f} mm / 余裕: {margin:.3f} mm")このコードは教育用の算術検証器であり、図面のISO GPS適合性を判定するソフトウェアではない。実務で拡張する場合は、形体抽出方法、データム確立、測定不確かさ、材料条件、パターン仕様、温度、相手部品、判定規則を独立モジュール化し、校正・妥当性確認済みの測定系と接続する。
12.3 データベース・CAD連携への展開
最低限、requirement_id、feature_id、datum_reference、characteristic、tolerance_value、tolerance_zone_type、material_modifier、standard_edition、inspection_method、uncertainty、decision_rule、result、revision を別フィールドとして保持する。これにより、CAD図面の幾何公差、検査プログラム、合否判定、改訂影響の追跡を連携させやすくなる。
結論: 幾何公差は記号を増やすための制度ではない。組立時の機能基準を定義し、許される幾何学的ずれを数量化し、加工と検査の双方で同じ要求を再現するための共通言語である。公差の厳しさより、機能・データム・公差域・検証方法が一貫しているかを設計レビューの中心に置く。