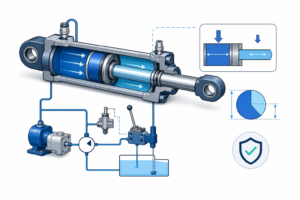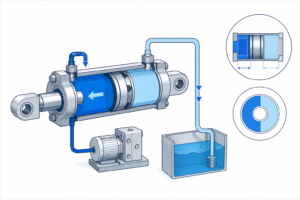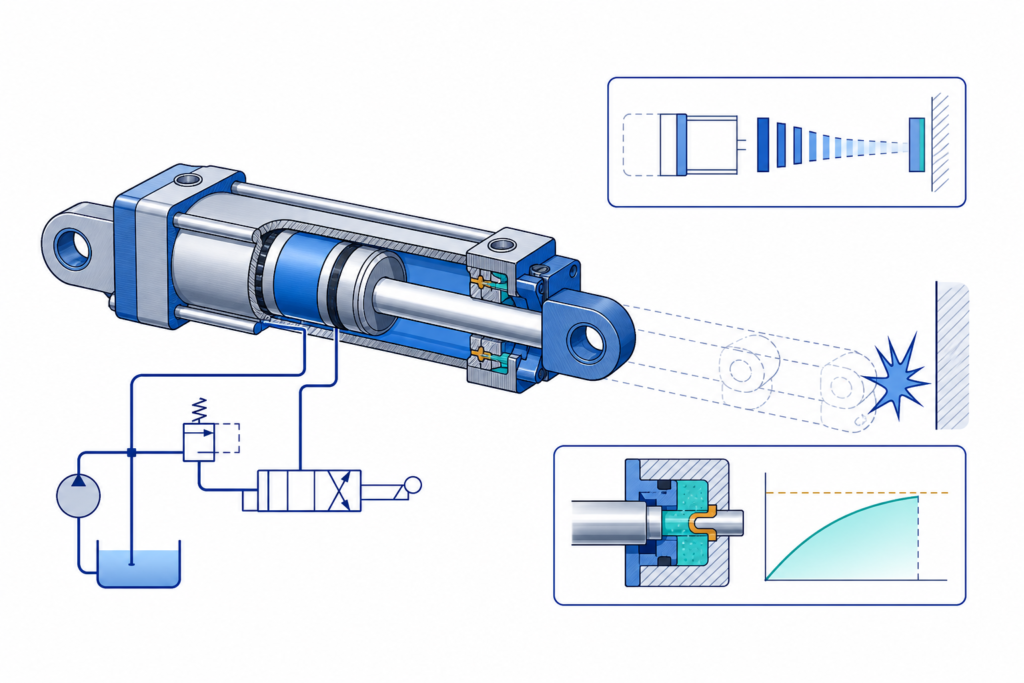
油圧シリンダをストローク端まで高速で動かすと、ピストンや負荷は瞬時には停止できません。移動体が持つ運動エネルギーを短い距離で吸収しようとすると、大きな減速度とクッション室圧力が発生します。
停止時に確認すべきなのは運動エネルギーだけではありません。供給圧力、重力、摩擦、外力も、クッションが受け持つ力を変えます。
この記事では、一定減速度を仮定し、質量・速度から運動エネルギーと慣性力を求め、駆動力と外力を加えてクッション室の平均圧力を見積もります。
計算結果は、メーカーのクッション能力曲線、許容圧力、実機の圧力波形を確認するための入口として使います。
クッションが吸収するエネルギー
質量 $m$ の移動体が速度 $v$ で動いているとき、並進運動の運動エネルギーは次式です。\[ E_k=\frac{1}{2}mv^2 \]
- $E_k$:運動エネルギー [J]
- $m$:シリンダとともに動く等価質量 [kg]
- $v$:クッションへ進入するときの速度 [m/s]
質量にはワークだけでなく、ピストン、ロッド、治具、移動テーブルなど連動する部品を含めます。リンクや回転体は、シリンダ軸へ換算した等価質量または等価エネルギーで扱います。
速度の影響は二乗です。速度を2倍にすると、同じ質量でも運動エネルギーは4倍になります。高速化した装置で端部衝撃が急に問題化しやすい理由の一つです。
減速距離から平均減速度を求める
速度 $v$ から停止するまでの距離を $s$ とし、一定減速度を仮定すると、運動方程式から平均減速度の大きさは次式になります。\[ a_d=\frac{v^2}{2s} \]
- $a_d$:平均減速度 [m/s²]
- $s$:有効減速距離 [m]
このとき、移動質量を減速するための慣性力は次式です。\[ F_i=ma_d=\frac{mv^2}{2s} \]
運動エネルギーとの関係は、次のようにも表せます。\[ F_i=\frac{E_k}{s} \]
同じエネルギーでも、減速距離を半分にすると平均慣性力は2倍になります。短いクッションストロークで高速負荷を止める設計ほど、圧力ピークへの余裕が必要です。
ただし、実際のクッション圧力は一定ではありません。Parkerの技術資料は、圧力とストロークの曲線下面積が吸収エネルギーを表し、クッション形状によって初期圧力ピークや減速特性が変わると説明しています。parker.com
駆動圧力の仕事を忘れない
クッション作動中も、反対側のシリンダ室へ供給圧力が加わっている場合があります。この駆動力はピストンを端部へ押し続けるため、クッションは運動エネルギーに加えて駆動側の仕事も吸収しなければなりません。
駆動側圧力を $p_d$、駆動側有効面積を $A_d$ とすると、理想駆動力は次式です。\[ F_d=p_dA_d \]
減速中に圧力と面積がほぼ一定なら、駆動圧力が距離 $s$ で行う仕事は次式です。\[ E_d=F_ds=p_dA_ds \]
さらに、進行方向へ負荷を押す外力を $F_a$、停止を助ける摩擦や抵抗を $F_r$ とします。クッションが平均的に吸収するエネルギーは、次の近似で表せます。\[ E_c=\frac{1}{2}mv^2+\left(p_dA_d+F_a-F_r\right)s \]
したがって必要な平均クッション力は、\[ F_c=\frac{E_c}{s}=\frac{mv^2}{2s}+p_dA_d+F_a-F_r \]
です。
縦向きシリンダでは、重力が運動を助ける方向なら $F_a$、停止を助ける方向なら $F_r$ として扱います。符号を暗記するより、各力が「端部へ進ませるか」「停止させるか」を自由体図で確認する方が安全です。
有効面積からクッション室圧力を求める
クッション側の有効面積を $A_c$ とすると、必要な平均クッション室圧力は次式です。\[ p_c=\frac{F_c}{A_c} \]
片ロッド形シリンダの面積は次のとおりです。\[ A_p=\frac{\pi D^2}{4} \]\[ A_r=\frac{\pi d^2}{4} \]\[ A_a=A_p-A_r \]
- $A_p$:ピストン全面積 [m²]
- $A_r$:ロッド断面積 [m²]
- $A_a$:環状面積 [m²]
- $D$:シリンダ内径 [m]
- $d$:ロッド径 [m]
伸び終端では一般に $A_d=A_p$、$A_c=A_a$ とし、戻り終端では関係が逆になります。
Eatonのシリンダ資料でも、クッション室内圧は総クッション力を有効クッション面積で除して求める考え方が示されています。重要なのは、供給圧力より高いクッション室圧力が生じ得ることです。Brochure
計算例|800 kgを0.5 m/sから50 mmで停止する
水平配置の片ロッド形シリンダが伸び、ストローク端で停止する条件を考えます。
| 項目 | 値 |
|---|---|
| 等価移動質量 m | 800 kg |
| クッション進入速度 v | 0.50 m/s |
| 有効減速距離 s | 0.050 m |
| シリンダ内径 D | 80 mm |
| ロッド径 d | 45 mm |
| 駆動側圧力 p_d | 8.0 MPa |
| 外力・摩擦 | 今回は無視 |
運動エネルギー
\[ E_k=\frac{1}{2}\times800\times0.50^2=100\ \mathrm{J} \]
運動エネルギーは 100 J です。
平均減速度と慣性力
\[ a_d=\frac{0.50^2}{2\times0.050}=2.5\ \mathrm{m/s^2} \]\[ F_i=800\times2.5=2000\ \mathrm{N} \]
平均減速度は 2.5 m/s²、慣性力は 2.0 kN です。
シリンダ面積
\[ A_p=\frac{\pi\times0.080^2}{4}=0.005027\ \mathrm{m^2} \]\[ A_r=\frac{\pi\times0.045^2}{4}=0.001590\ \mathrm{m^2} \]\[ A_a=0.005027-0.001590=0.003436\ \mathrm{m^2} \]
駆動力とクッション圧力
\[ F_d=8.0\times10^6\times0.005027=40212\ \mathrm{N} \]
外力と摩擦を無視すると、必要な平均クッション力は、\[ F_c=2000+40212=42212\ \mathrm{N} \]
です。
クッション側は環状面積なので、平均圧力は、\[ p_c=\frac{42212}{0.003436}=12.28\times10^6\ \mathrm{Pa} \]
したがって、必要な平均クッション室圧力は 約12.3 MPa です。
慣性力は2.0 kNですが、駆動力は約40.2 kNです。この例では、減速中に継続する駆動力がクッション圧力を支配します。方向制御弁の切替過程やメータアウト回路を含め、実際の駆動圧力を確認する必要があります。
平均圧力とピーク圧力は異なる
ここまでの計算は、クッション力が減速距離全体で一定になる理想化です。実機では、クッションスピアやスリーブが流路を絞るにつれて圧力が変化します。
Parkerの資料では、直線形状は高い初期圧力ピークを生じやすく、段付き形状は圧力変化を分散させると説明されています。parker.com
したがって、計算した平均圧力をそのまま最高圧力として扱ってはいけません。最低限、次を確認します。
- 対象シリンダのクッション吸収能力曲線
- クッション室の許容圧力と非衝撃圧力定格
- クッション長さと実際の有効減速距離
- ニードル調整範囲と作動油粘度
- 減速中の供給圧力と外力
- 配管、継手、センサの許容圧力
- 実機の圧力ピークと停止時間
内蔵クッションの能力を超える場合は、外部ショックアブソーバ、減速制御弁、比例弁、より長い減速区間などを検討します。
Pythonで一次計算を実装する
次の関数は、伸び側終端を想定し、運動エネルギー、平均減速度、必要クッション力、平均クッション圧力を計算します。
from math import pidef cylinder_cushion_estimate( mass_kg: float, velocity_m_s: float, stop_distance_m: float, bore_mm: float, rod_mm: float, drive_pressure_mpa: float, assisting_force_n: float = 0.0, resisting_force_n: float = 0.0,) -> dict[str, float]: if mass_kg <= 0 or stop_distance_m <= 0: raise ValueError("mass and stop distance must be positive") if velocity_m_s < 0 or drive_pressure_mpa < 0: raise ValueError("velocity and pressure must be non-negative") if not 0 < rod_mm < bore_mm: raise ValueError("rod_mm must be between 0 and bore_mm") bore_m = bore_mm / 1000 rod_m = rod_mm / 1000 piston_area = pi * bore_m**2 / 4 rod_area = pi * rod_m**2 / 4 annulus_area = piston_area - rod_area kinetic_energy = 0.5 * mass_kg * velocity_m_s**2 deceleration = velocity_m_s**2 / (2 * stop_distance_m) inertia_force = mass_kg * deceleration drive_force = drive_pressure_mpa * 1e6 * piston_area cushion_force = ( inertia_force + drive_force + assisting_force_n - resisting_force_n )実務ツールへ発展させる場合は、動作方向、重力、摩擦、圧力波形、メーカー曲線、許容圧力を入力項目として分離します。
起こりやすい計算ミス
- ワーク質量だけで計算し、ピストン、ロッド、治具、テーブルを除外する
- 平均サイクル速度を使い、クッション進入時の速度を確認しない
- 運動エネルギーだけを見て、減速中の駆動圧力を無視する
- 伸び終端と戻り終端で、ピストン全面積と環状面積を取り違える
- 平均圧力をピーク圧力とみなす
- ニードルを絞りすぎ、圧力ピークや振動を増やす
計算入力と実機条件を対応付け、メーカー資料と圧力測定で検証します。
まとめ
油圧シリンダの停止衝撃は、運動エネルギー $E_k=mv^2/2$ と減速距離から慣性力を求めます。ただし、クッションが受け持つのは慣性力だけではありません。駆動圧力と外力を含めた平均クッション力は、\[ F_c=\frac{mv^2}{2s}+p_dA_d+F_a-F_r \]
平均クッション室圧力は、\[ p_c=\frac{F_c}{A_c} \]
で見積もれます。
この計算で、速度、減速距離、駆動圧力、面積比のどれが停止圧力を支配するかを整理できます。最後はメーカー曲線と定格を照合し、実機で圧力波形を測定します。