回転体のモーター選定は定常トルクだけでは足りない
回転テーブルを一定速度で回すだけなら、軸受やシールの摩擦、偏心荷重などに逆らう負荷トルクが中心になります。しかし、停止状態から目標速度へ短時間で立ち上げるには、回転体の慣性を加速するトルクが必要です。
テーブルが重い、ワークが回転中心から離れている、加速時間が短い、といった条件では加速トルクが支配的になります。
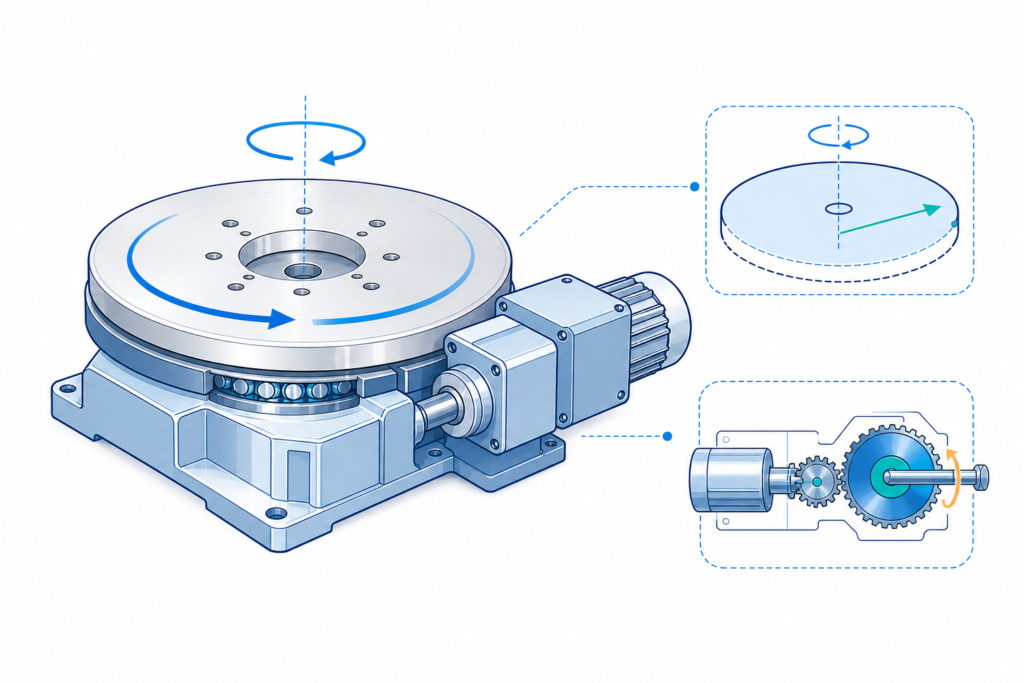
円板状の回転テーブルに複数のワークを載せるモデルで、慣性の合計、角加速度、加速トルク、直接駆動と減速機付き駆動の違いを整理します。
トルクと慣性モーメントの関係
回転運動の基本式は次のとおりです。
$$T=J\alpha$$
ここで、$T$はトルク、$J$は回転軸まわりの慣性モーメント、$\alpha$は角加速度です。
| 記号 | 意味 | 単位 |
|---|---|---|
| T | 加速に必要なトルク | N·m |
| J | 慣性モーメント | kg·m² |
| α | 角加速度 | rad/s² |
| n | 回転速度 | rpm |
| t_a | 加速時間 | s |
慣性モーメントは「回転速度を変えにくい度合い」です。同じ質量でも、回転中心から遠いほど$J$は大きくなります。
三菱電機の技術FAQでも、加減速トルクは$T=J\alpha$で表され、負荷慣性が大きいほど加減速時に必要なトルクが増えると説明されています。
テーブルの慣性モーメントを求める
均一な中実円板を中心軸まわりに回す場合、慣性モーメントは次式です。
$$J_T=\frac{1}{2}m_T r_T^2$$
$m_T$はテーブル質量、$r_T$は半径です。直径$D_T$を使う場合は次の形になります。
$$J_T=\frac{1}{8}m_T D_T^2$$
中空円板や不均一な構造では、対応する形状式またはCADの質量特性を使います。CAD値の単位と基準軸が計算モデルに一致するか確認します。
回転中心から離れたワークを加える
ワークの重心がテーブルの回転中心から距離$l$だけ離れている場合、平行軸の定理を使います。
$$J_W=J_{Wc}+m_Wl^2$$
$J_{Wc}$はワーク自身の重心軸まわりの慣性モーメント、$m_W$はワーク質量です。
同じワークが$q$個ある場合、全負荷慣性は次のように合計できます。
$$J_L=J_T+q\left(J_{Wc}+m_Wl^2\right)+J_{mathrm{fixture}}$$
ここで$J_{mathrm{fixture}}$は治具、チャック、カップリングなどの慣性モーメントです。
軽いワークでも回転中心から離すと$m_Wl^2$が増えるため、配置半径を含めて評価します。
回転速度と加速時間から角加速度を求める
回転速度$n$をrpmで与える場合、角速度$\omega$への変換は次式です。
$$\omega=\frac{2\pi n}{60}$$
初期角速度$\omega_1$から最終角速度$\omega_2$まで、一定角加速度で$t_a$秒かけて加速するとします。
$$\alpha=\frac{\omega_2-\omega_1}{t_a}$$
停止状態から$n$ rpmまで加速する場合は、次式へまとめられます。
$$\alpha=\frac{2\pi n}{60t_a}$$
したがって、負荷とモーターローターを含む総慣性モーメント$J_{mathrm{total}}$に必要な加速トルクは次のとおりです。
$$T_a=J_{mathrm{total}}\frac{2\pi n}{60t_a}$$
同じ回転体なら、目標回転速度を2倍、または加速時間を半分にすると、加速トルクは2倍になります。
計算例:円板テーブルと4個のワーク
直接駆動する回転テーブルを、停止状態から120 rpmまで0.6秒で加速します。
| 項目 | 値 |
|---|---|
| テーブル質量 m_T | 12 kg |
| テーブル半径 r_T | 0.18 m |
| ワーク質量 m_W | 0.8 kg/個 |
| ワーク半径 r_W | 0.025 m |
| ワーク配置半径 l | 0.14 m |
| ワーク個数 q | 4個 |
| モーターローター慣性 J_M | 0.0025 kg·m² |
| 目標回転速度 n | 120 rpm |
| 加速時間 t_a | 0.6 s |
| 定常負荷トルク T_L | 1.2 N·m |
テーブルの慣性モーメントは次の値です。
$$J_T=\frac{1}{2}\times12\times0.18^2=0.1944\ \mathrm{kg\cdot m^2}$$
各ワークを均一な小円板とみなすと、ワーク中心軸まわりの慣性モーメントは次の値です。
$$J_{Wc}=\frac{1}{2}\times0.8\times0.025^2=0.00025\ \mathrm{kg\cdot m^2}$$
回転テーブル中心まわりへ移すと、1個分は次の値になります。
$$J_W=0.00025+0.8\times0.14^2=0.01593\ \mathrm{kg\cdot m^2}$$
テーブルと4個のワークを合わせた負荷慣性は次のとおりです。
$$J_L=0.1944+4\times0.01593=0.25812\ \mathrm{kg\cdot m^2}$$
直接駆動なので、モーターローター慣性を加えます。
$$J_{mathrm{total}}=0.25812+0.0025=0.26062\ \mathrm{kg\cdot m^2}$$
120 rpmは角速度へ換算すると約12.57 rad/sです。角加速度は次の値になります。
$$\alpha=\frac{2\pi\times120}{60\times0.6}=20.94\ \mathrm{rad/s^2}$$
加速トルクは次のとおりです。
$$T_a=0.26062\times20.94=5.46\ \mathrm{N\cdot m}$$
定常負荷トルク1.2 N·mを加えると、加速中にモーターへ要求されるトルクは次の値です。
$$T_{mathrm{acc}}=T_a+T_L=5.46+1.2=6.66\ \mathrm{N\cdot m}$$
安全率を掛ける前の加速中要求トルクは約6.66 N·mです。
オリエンタルモーターの選定式では、負荷トルクと加速トルクの和に安全率を乗じます。仮に安全率を1.5と置くと約9.99 N·mです。安全率は装置条件とメーカーの選定手順に基づいて決めます。
減速機がある場合の軸換算
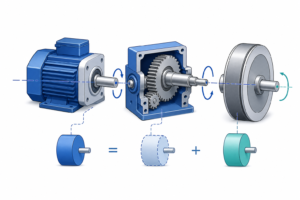
減速比$i$を「モーター回転速度÷出力軸回転速度」と定義します。負荷慣性モーメントをモーター軸へ換算すると次式です。
$$J_{mathrm{ref}}=\frac{J_L}{i^2}$$
減速比が5なら、負荷慣性のモーター軸換算値は25分の1です。一方、モーター回転速度と角加速度は出力軸の5倍になります。
モーター軸で計算する場合は、モーターローター慣性$J_M$と換算負荷慣性$J_{mathrm{ref}}$を加え、モーター軸角加速度$\alpha_M$を掛けます。
$$T_{aM}=\left(J_M+J_{mathrm{ref}}\right)\alpha_M$$
$$\alpha_M=i\alpha_L$$
実際は減速機効率、ギヤ自身の慣性、許容入力回転速度、許容トルク、バックラッシも確認します。
加速トルクと定格トルクを分けて確認する
モーター選定では、一つのトルク値だけで合否を決めません。
| 確認項目 | 主な意味 |
|---|---|
| 加速中要求トルク | 立ち上げ時の瞬時負荷 |
| 定常負荷トルク | 一定速度中に必要なトルク |
| 実効トルク | 運転サイクル全体の熱的負荷 |
| 瞬時最大トルク | 加速・減速ピークへの対応 |
| 回転速度―トルク特性 | その速度で実際に出せるトルク |
| イナーシャ比 | 制御応答や安定性の目安 |
加速ピークが瞬時最大トルク以内でも、短いサイクルで繰り返せば発熱が問題になります。実効トルクが定格以内でも、加速ピークが上限を超えれば目標時間で加速できません。
三菱電機も、負荷慣性とモーター慣性から加速時間を概算する式を案内しています。製品選定では各シリーズの許容イナーシャ比、トルク特性、回生条件を照合します。
減速時は符号と回生を考える
停止時の角加速度は回転方向と逆向きです。偏心荷重やばね負荷がある場合、慣性トルク、外力トルク、摩擦トルクを符号付きで合計します。
減速時にモーターへエネルギーが戻る構成では、ドライバの回生能力や回生抵抗も必要です。トルク計算だけで停止性能を確定せず、メーカーの回生エネルギー計算と許容頻度を確認します。
Pythonで計算を再現する
次の関数は、円板テーブルと同一ワークの慣性モーメント、角加速度、加速中要求トルクを計算します。長さはm、質量はkg、トルクはN·mで入力します。
from math import pi


def rotary_table_torque(
    table_mass: float,
    table_radius: float,
    work_mass: float,
    work_radius: float,
    work_offset: float,
    work_count: int,
    motor_inertia: float,
    target_speed_rpm: float,
    acceleration_time_s: float,
    load_torque_nm: float,
) -> dict[str, float]:
    if acceleration_time_s <= 0:
        raise ValueError("acceleration_time_s must be > 0")
    if work_count < 0:
        raise ValueError("work_count must be >= 0")

    table_inertia = 0.5 * table_mass * table_radius**2
    work_center_inertia = 0.5 * work_mass * work_radius**2
    work_inertia = work_center_inertia + work_mass * work_offset**2
    load_inertia = table_inertia + work_count * work_inertia
    total_inertia = load_inertia + motor_inertia

    angular_speed = 2 * pi * target_speed_rpm / 60
    angular_acceleration = angular_speed / acceleration_time_s
    acceleration_torque = total_inertia * angular_acceleration
    required_torque = acceleration_torque + load_torque_nm

    return {
        "load_inertia_kg_m2": load_inertia,
        "total_inertia_kg_m2": total_inertia,
        "angular_acceleration_rad_s2": angular_acceleration,
        "acceleration_torque_nm": acceleration_torque,
        "required_torque_nm": required_torque,
    }
実務ツールでは、回転方向、加速方式、減速比、効率、運転サイクル、モーター型式、計算式バージョンも保存します。
計算で起こりやすい失敗
- 定常負荷トルクだけでモーターを選ぶ:短時間加速では慣性トルクが支配的になることがあります。
- ワークを回転中心へ置いたとみなす:配置半径による項$m_Wl^2$を落とすと過小評価します。
- rpmをそのまま式へ入れる:$T=J\alpha$の角加速度はrad/s²です。
- 減速機換算で減速比を一乗にする:慣性モーメントは減速比の二乗で軸換算します。
- 加速トルクだけを定格トルクと比較する:瞬時最大トルクと実効トルクを分けて確認します。
- 計算値だけで選定を確定する:速度―トルク特性、許容イナーシャ比、回生、停止精度を製品資料で確認します。
まとめ
回転テーブルの加速トルクは、慣性モーメントと角加速度から求めます。
$$T_a=J_{\mathrm{total}}\alpha$$
停止状態から$n$ rpmまで$t_a$秒で一定加速する場合は、次式です。
$$T_a=J_{\mathrm{total}}\frac{2\pi n}{60t_a}$$
重要なのは、テーブルだけでなく、中心から離れたワーク、治具、カップリング、モーターローターを同じ回転軸へ換算して合計することです。減速機がある場合、負荷慣性のモーター軸換算値は$J_L/i^2$になります。
最後に、加速ピークは瞬時最大トルク、運転サイクル全体は実効トルク、定速区間は定格トルクと速度特性で確認します。この分離ができれば、単なる式計算から、モーター・減速機・ドライバを含む再現可能な選定ロジックへ発展させられます。