ローラチェーン伝動は「歯数比が合えば完成」ではない
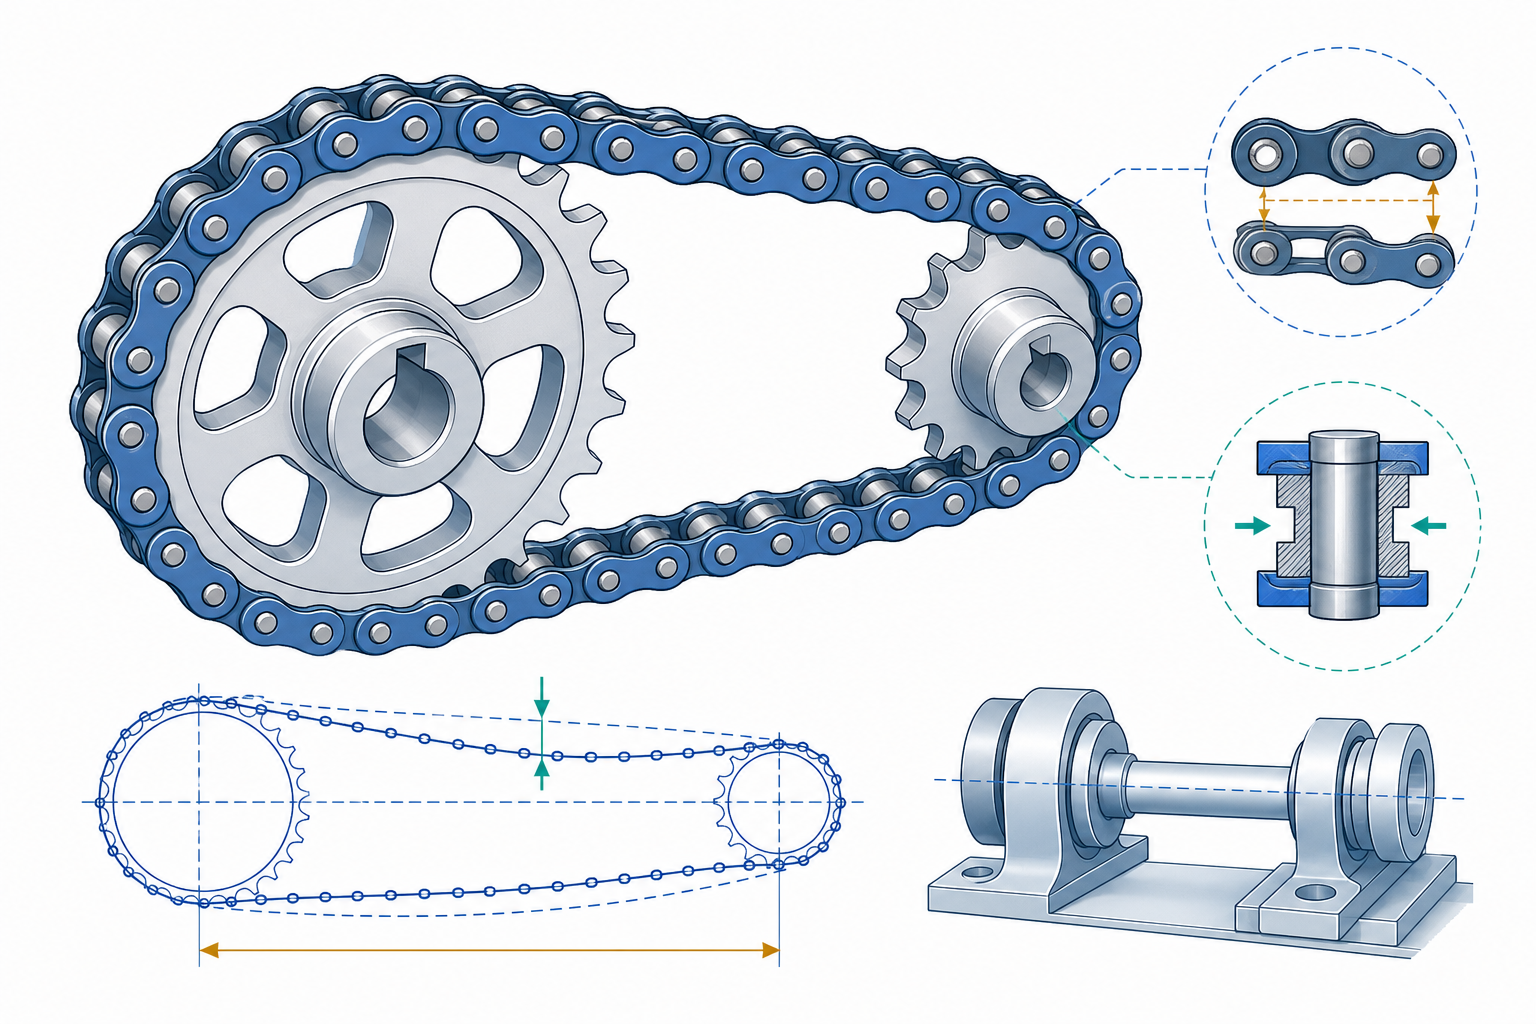
ローラチェーン伝動は、チェーンのローラとスプロケットの歯がかみ合うことで、離れた平行軸間に動力を伝える機構です。
一般的な摩擦ベルト伝動と異なり、正常なかみ合いでは摩擦滑りによる速度比のずれが基本的にありません。
ただし、チェーンは節を持つ多角形として巻き付くため、瞬間的なチェーン速度には変動が生じます。
実務で必要なのは、歯数比に加えて、チェーン速度、荷重側・たるみ側の張力、チェーンピッチ、軸間距離、リンク数、潤滑、摩耗、スプロケットの歯数と配置を同時に設計することです。
この記事は、一般産業用のショートピッチ・ローラチェーンを用いた二軸伝動を対象にします。
搬送用特殊チェーン、タイミングチェーン、二輪車用チェーン、チェーンホイスト用荷重チェーンは別の選定条件を要します。
原理:チェーンのどこが荷重を受け、どこが摩耗するか
ローラチェーンは主に、ピン、ブシュ、ローラ、内プレート、外プレートから構成されます。
- ピンとブシュ: スプロケットへの巻付き・離脱で相対回転する関節部。潤滑不良時の摩耗伸びの主要因です。
- ローラとスプロケット歯: かみ合い時の接触・衝撃を受ける部分。歯面摩耗、ローラ損傷に関係します。
- プレートとピンの結合部: 引張荷重と繰返し荷重を負担します。疲労破断や継手部の強度低下に注意します。
摩耗によってチェーンが「伸びる」とは、通常、鋼材が永久に引き延ばされることではなく、ピン・ブシュの摩耗で関節の有効ピッチが増加することです。
スプロケットとのピッチ不一致が進むと、ローラが歯底に正しく着座しにくくなります。
設計変数と単位を整理する
| 記号 | 意味 | 単位 |
|---|---|---|
| p | チェーンピッチ | mm |
| z1、z2 | 小・大スプロケット歯数 | ― |
| n1、n2 | 駆動・従動軸回転数 | min⁻¹ |
| P | チェーンへ伝達する機械的動力 | kW |
| v | チェーン平均速度 | m/s |
| ΔF | 張り側とたるみ側の張力差(有効伝達力) | N |
| d1、d2 | スプロケットのピッチ円直径 | mm |
| a | 軸間距離 | mm |
| X | チェーンのリンク数(ピッチ数) | ― |
| K_s | 使用係数(メーカー方式に依存) | ― |
| ε | 測定区間の摩耗伸び率 | % |
注意: ピッチを表す p と動力を表す P は別変数です。計算プログラムでは pitch_mm と power_kw のように区別します。
歯数比とスプロケット径
歯数比から従動回転数を求める
正常にかみ合う二軸伝動では、平均回転速度について次が成り立ちます。\[ \frac{n_1}{n_2}=\frac{z_2}{z_1} \]
したがって、\[ n_2=n_1\frac{z_1}{z_2} \]
です。
滑りによる平均速度比のずれは原則ありませんが、負荷変動、摩耗、バックラッシ、軸の弾性変形などによる角度誤差は残ります。
ピッチ円直径は歯数に比例するだけではない
スプロケットのローラ中心は、歯数 z の正多角形の頂点に相当します。
ピッチ p をその弦長とすると、ピッチ円直径は、\[ d=\frac{p}{\sin(\pi/z)} \]
です。
ここでは p と d をmmで扱います。
歯先円直径とピッチ円直径は異なります。
歯先の逃げ、歯形、ローラ径、ボス形状などは、規格またはメーカーのスプロケット図面で確定します。
チェーン速度と伝達張力
平均チェーン速度
1回転で送られるチェーン長さは p × z です。
ピッチをmm、回転速度をmin⁻¹とすれば、\[ v=\frac{p z_1 n_1}{60\times1000} \]
となります。
単位はm/sです。
60 は分から秒への換算、1000 はmmからmへの換算です。
この式は1回転を通じた平均チェーン速度を与えます。
瞬間速度は多角形運動によって変動します。
動力から求められるのは張力差
伝達動力 P をkW、平均速度 v をm/sとすると、\[ \Delta F=\frac{1000P}{v} \]
で、平均の有効伝達力をNで求められます。
ただし、\[ \Delta F=F_{\mathrm{tight}}-F_{\mathrm{slack}} \]
であり、有効伝達力と張り側の絶対張力は同じではありません。
実際の最大チェーン張力には、たるみ側張力、加減速・衝撃・慣性力、重力、振動などが影響します。
軸受に作用する荷重も、単純に ΔF を代入してはいけません。
軸受反力には両チェーンスパンの力のベクトル和とスプロケットの取付位置を用います。
小スプロケットの歯数と多角形運動
チェーンがスプロケットに巻き付くとき、ローラ中心は円周上を連続移動するのではなく、ピッチを一辺とする多角形の頂点を移動します。
これが**多角形運動(chordal action)**です。
理想化した幾何モデルでは、一定角速度で回るスプロケットの瞬間チェーン速度の最大値と最小値の比は、概ね次で表せます。\[ \frac{v_{\min}}{v_{\max}}\approx\cos\left(\frac{\pi}{z_1}\right) \]
したがって、最大値に対する速度変動幅の目安は、\[ \delta_v\approx\left[1-\cos\left(\frac{\pi}{z_1}\right)\right]\times100\ \% \]
です。
これは幾何学的な一次近似であり、実機の振動振幅や軸トルク変動を直接予測する式ではありません。
| 小スプロケット歯数 | 幾何学的な速度変動幅の目安 |
|---|---|
| 11 | 約4.05% |
| 15 | 約2.19% |
| 19 | 約1.36% |
| 25 | 約0.79% |
歯数が少ないほど、かみ合い衝撃、騒音、速度変動、関節の屈曲角が大きくなりやすくなります。
メーカーの選定資料でも、通常用途では小スプロケットを可能なら17歯以上とする考え方が示されています。
ただし17歯は普遍的な安全境界ではなく、低速・小型・特殊用途では例外があります。
軸間距離とリンク数を同時に決める
軸間距離はピッチの倍数で評価する
メーカー設計資料では、一般的な二軸伝動の軸間距離の初期検討範囲として30~50ピッチ程度が示されています。
ただし、衝撃、レイアウト、巻付角、チェーン質量、保守方法で適正値は変わります。
短すぎると小スプロケットの巻付角・かみ合い歯数が不足しやすく、長すぎるとたるみ・振れ・張力調整量が問題になります。
必要リンク数の近似式
二つのスプロケットを外接する標準的な二軸チェーン伝動では、軸間距離 a とピッチ p を用い、リンク数 X を次のように近似できます。\[ X\approx2\frac{a}{p}+\frac{z_1+z_2}{2}+\frac{(z_2-z_1)^2}{4\pi^2(a/p)} \]
a/p と X は無次元です。
これはレイアウト用の近似式であり、実際のリンク数は整数にする必要があります。
通常のローラチェーンでは偶数リンク数を優先し、1ピッチ形オフセットリンクを安易に使わない設計が望まれます。
オフセットリンクの許容能力低下は製品・仕様で異なります。
リンク数を確定したら、軸間距離を逆算し、実際の取付・張り調整ストロークを決めます。
計算例:1.5 kW・600 min⁻¹を2分の1に減速する
入力条件
| 項目 | 値 | 位置づけ |
|---|---|---|
| 伝達動力 P | 1.5 kW | 定常運転時の例示 |
| 駆動軸回転数 n1 | 600 min⁻¹ | 入力 |
| 小スプロケット歯数 z1 | 19 | 仮選定 |
| 大スプロケット歯数 z2 | 38 | 仮選定 |
| チェーンピッチ p | 12.7 mm | 幾何計算用の仮候補 |
| 仮の軸間距離 a | 500 mm | レイアウト要求 |
| 使用係数 K_s | 1.3 | 計算説明用の仮定値 |
重要: この段階でピッチ12.7 mmの特定チェーンが1.5 kWを伝達できると認定したわけではありません。
採否はメーカーの伝動能力表と潤滑条件で判定します。
回転速度とスプロケット径
\[ n_2=600\times\frac{19}{38}=300\ \mathrm{min^{-1}} \]\[ d_1=\frac{12.7}{\sin(\pi/19)}\approx77.16\ \mathrm{mm} \]\[ d_2=\frac{12.7}{\sin(\pi/38)}\approx153.79\ \mathrm{mm} \]
減速比は2:1、従動回転数は300 min⁻¹です。
チェーン速度と有効伝達力
\[ v=\frac{12.7\times19\times600}{60000}=2.413\ \mathrm{m/s} \]\[ \Delta F=\frac{1000\times1.5}{2.413}\approx622\ \mathrm{N} \]
平均チェーン速度は2.413 m/s、有効伝達力は約622 Nです。
この622 Nを、そのまま「チェーンの最大張力」「軸受のラジアル荷重」「許容張力との最終比較値」と扱ってはいけません。
リンク数を求める
まず軸間距離をピッチで割ります。\[ \frac{a}{p}=\frac{500}{12.7}\approx39.370 \]
近似リンク数は、\[ X\approx2(39.370)+\frac{19+38}{2}+\frac{(38-19)^2}{4\pi^2(39.370)} \]\[ X\approx107.47 \]
です。
偶数リンクを優先し、108リンクを仮採用します。
ここで、\[ A=\frac{(z_2-z_1)^2}{4\pi^2},\qquad B=\frac{z_1+z_2}{2} \]
と置くと、X = 2x + B + A/x、x = a/p の近似式から、\[ x\approx\frac{X-B+\sqrt{(X-B)^2-8A}}{4} \]
となります。
108リンクを代入すると、\[ a\approx503.36\ \mathrm{mm} \]
です。
108リンクでの理論軸間距離は約503.4 mm。
最終的には組立誤差・チェーン初期状態・摩耗伸びに対応できる調整機構を設けます。
巻付角と多角形運動を確認する
ピッチ円による近似では、小スプロケットの巻付角 θ1 は、\[ \theta_1\approx\pi-2\sin^{-1}\left(\frac{d_2-d_1}{2a}\right) \]
です。
計算結果は約171.3°となり、平均的なかみ合い歯数の目安は、\[ z_1\frac{\theta_1}{2\pi}\approx9.0 \]
です。
実際の荷重分担は歯ごとに均等ではありません。
19歯の多角形運動による幾何学的な速度変動幅の目安は、\[ \delta_v\approx\left[1-\cos\left(\frac{\pi}{19}\right)\right]\times100\approx1.36\ \% \]
となります。
メーカー伝動能力表で採否を決める
仮に使用係数を1.3と置けば、選定用の補正動力は、\[ P_{\mathrm{design}}=K_sP=1.3\times1.5=1.95\ \mathrm{kW} \]
です。
ただし、K_s=1.3はこの例の仮定であり、実務では機械の衝撃、原動機、始動停止頻度、運転時間に応じて採用メーカーの表から選びます。
この条件では、次の比較が必要です。
チェーン仮候補:ピッチ12.7 mm、1列を起点に検討
小スプロケット:19歯
回転速度:600 min⁻¹
補正動力:1.95 kW(仮定係数1.3)
チェーン速度:144.8 m/min
必要判定:メーカーの伝動能力表・潤滑方式・継手形式
結論:幾何成立、伝動能力は未判定
例えば椿本チエインの「許容張力選定法」はピッチ12.70 mmに対して適用上限速度100 m/minを示しているため、今回の144.8 m/minにはその簡易な許容張力選定法を使えません。
一般選定法と該当製品の伝動能力表で評価する必要があります。Tsubakimoto
設計判断:引張強さと許容伝動能力を混同しない
ローラチェーンの最小引張強さは破断に関する試験基準であり、連続運転でその荷重まで使ってよいという意味ではありません。
実用の選定では、メーカーが定める伝動能力・最大許容張力・回転速度・潤滑方式・継手形式の条件を確認します。
繰返し荷重による疲労、ピン・ブシュ摩耗、ローラ・歯面接触、動荷重が支配的になるためです。
さらに、起動時の最大トルク、急停止、正逆転、噛み込み、非常停止を定常動力と分けて検討します。
過負荷時にチェーンが破断すると危険な機械では、トルクリミッタや安全カバーなどの故障時安全対策も必要です。
張りすぎ・たるみすぎの両方を避ける
チェーン伝動は、一般に摩擦ベルトのような大きな初期張力で動力を伝える方式ではありません。
張りすぎはピン・ブシュへの負荷、軸受荷重、摩耗、発熱を増やします。
たるみすぎはチェーンの暴れ、異常音、歯飛び、カバー接触、脱落を招きます。
水平に近い配置では、通常、下側をたるみ側にし、軸間調整またはテンショナで適切な余裕を持たせます。
ただし逆転、垂直配置、荷重方向が変わる装置では、張り側・たるみ側が入れ替わるため別途検討します。
たるみ量の「何%」という数字は、測定方法、姿勢、運転条件によって異なります。
他のチェーン形式や搬送チェーンの調整値を無条件に転用しないことが重要です。
最終値は採用メーカーの据付・保守資料で指定します。
潤滑と摩耗伸びを寿命設計に組み込む
給油すべき場所はローラの外側だけではない
チェーンの屈曲時に摺動するピンとブシュの間へ潤滑剤を届けることが重要です。
ローラ表面に油が付いていても、関節部まで油が浸透していなければ摩耗を抑えられません。
潤滑方式は、手差し、滴下、油浴、強制給油などから、速度・荷重・温度・環境に合わせて選びます。
給油不能な場所では専用の無給油チェーンを検討できますが、無給油製品にも使用条件と許容能力の制約があります。
摩耗伸び率の測定式
チェーンを適切な測定張力で張り、N ピッチ分の実測長さ L_m を測ると、摩耗伸び率は、\[ \varepsilon=\frac{L_m-Np}{Np}\times100\ \% \]
です。
L_m と p は同じ長さ単位にします。
例えば20ピッチ、ピッチ12.7 mm、実測長さ257.0 mmなら、\[ \varepsilon=\frac{257.0-20\times12.7}{20\times12.7}\times100\approx1.18\ \% \]
です。
摩耗伸び率は約1.18%です。
Renoldは標準的な伝動チェーンについて、交換判断の一般的な目安として摩耗伸び2%を示しています。
ただし、2%はすべてのチェーン・歯数・装置で共通の限界値ではありません。
高精度位置決め、歯数の多いスプロケット、調整余裕の少ない装置などでは、より早い交換が必要です。Renold
摩耗伸びだけでなく、固着、ローラ割れ、プレート亀裂、ピンの回転、歯先のフック状摩耗、異常音、赤さび・摩耗粉を点検します。
摩耗したスプロケットに新品チェーンだけを組み合わせると、早期摩耗の原因になり得ます。
代表的な故障モードと原因の切り分け
| 故障・現象 | 主な原因 | 設計・保全で確認する項目 |
|---|---|---|
| ピン・ブシュ摩耗、摩耗伸び | 潤滑不足、粉塵、過大荷重 | 給油経路、清浄度、伸び率 |
| 歯飛び・乗り上げ | 過大たるみ、伸び、歯形不適合 | 張り調整、歯数、歯面摩耗 |
| プレート疲労破断 | 繰返し張力、衝撃、偏荷重 | 荷重履歴、継手、芯ずれ |
| ローラ割れ・圧壊 | かみ合い衝撃、過大接触荷重 | 歯数、速度、歯当たり |
| 異常振動・騒音 | 多角形運動、共振、たるみ | 歯数、速度、スパン、支持剛性 |
| 片側摩耗・脱線 | 軸平行度不良、スプロケット面ずれ | 芯出し、軸受、組立精度 |
| 発熱・焼付き | 張りすぎ、給油不足 | 張り、潤滑、温度 |
| 腐食・固着 | 水分、薬品、保管不良 | 材料、表面処理、シール |
実務で混同しやすい五つのポイント
歯数比が一定でも、瞬間速度は一定ではない
平均速度比は歯数で決まりますが、多角形運動による速度変動は残ります。
小歯数、高速、振動に敏感な機械では特に注意します。
有効伝達力は最大チェーン張力ではない
1000P/v で求めるのは張り側とたるみ側の張力差です。
始動停止・衝撃・重力・慣性力・張り調整を別に加味します。
破断荷重をそのまま許容荷重にしない
引張強さと、疲労・摩耗寿命を考慮した許容伝動能力は異なります。
メーカーの該当条件に対する選定表を使います。
「伸び2%」は無条件の合格基準ではない
メーカー、スプロケット歯数、要求精度、保守条件によって交換基準を設定します。
チェーンだけ交換しても摩耗問題は解決しない
歯形摩耗、軸の芯ずれ、潤滑不良、異物侵入を残せば新品チェーンも短寿命になります。
設計手順:仮選定から正式判定まで
- 伝達動力、回転速度、速度比、運転時間、始動停止、衝撃荷重を定義する。
- チェーン形式と仮ピッチ、スプロケット歯数を選ぶ。
- 平均チェーン速度、有効伝達力、ピッチ円直径を計算する。
- 小スプロケットの歯数、多角形運動、巻付角を確認する。
- 軸間距離からリンク数を概算し、偶数リンクを優先して実軸間距離を逆算する。
- メーカーの使用係数、伝動能力表、継手補正、潤滑条件で正式選定する。
- 起動・停止・非常停止時の最大張力と軸受反力を評価する。
- 張り調整機構、スプロケット芯出し、カバー、給油・点検スペースを設計する。
- 摩耗伸び率の測定方法、交換基準、保守間隔を決める。
- 試運転で振動、騒音、温度、たるみ、歯当たりを確認する。
設計チェックリスト
- 定常動力と始動・停止時の最大トルクを区別したか
- 駆動/従動歯数、平均回転速度比、回転方向を確認したか
- ピッチ、チェーン形式、スプロケット歯形の互換性を確認したか
- チェーン速度と有効伝達力の単位を検算したか
- 有効伝達力を最大チェーン張力と誤認していないか
- 小スプロケット歯数と多角形運動を検討したか
- 巻付角、軸間距離、偶数リンク、調整ストロークを確認したか
- メーカーの伝動能力表と潤滑方式で採否を判定したか
- 継手リンク・オフセットリンクの能力低下を確認したか
- 張り側/たるみ側と逆転・垂直配置を考慮したか
- 軸受反力をチェーン両側の力から評価したか
- 芯出し、スプロケット固定、ガード、保全スペースを確保したか
- 摩耗伸び率の測定法と交換基準を定義したか
- 規格版・メーカー資料版・確認日を保存したか
知識資産化できる項目
一般式による幾何・速度計算と、メーカー依存の許容能力・補正係数・寿命・潤滑を分離すると、チェーン選定は自動化しやすくなります。
{
  "element_type": "roller_chain_drive",
  "inputs": {
    "power_kw": 1.5,
    "driver_rpm": 600,
    "teeth_driver": 19,
    "teeth_driven": 38,
    "pitch_mm": 12.7,
    "center_distance_target_mm": 500,
    "service_factor_assumed": 1.3
  },
  "calculated": {
    "driven_rpm": 300,
    "mean_chain_speed_m_s": 2.413,
    "effective_tension_difference_N": 621.63,
    "pitch_diameter_driver_mm": 77.16,
    "pitch_diameter_driven_mm": 153.79,
    "links_selected": 108,
    "center_distance_estimated_mm": 503.36,
    "design_power_assumed_kw": 1.95
  },
  "constraints": [
    "manufacturer_power_rating_required",
    "lubrication_method_required",
    "joint_link_rating_required",
    "peak_load_required",
    "wear_limit_required"
  ],
  "validation": {
    "kinematics": "calculated",
    "layout": "preliminary",
    "chain_capacity": "not_evaluated",
    "bearing_reaction": "not_evaluated",
    "service_life": "not_evaluated"
  },
  "sources": {
    "standards": [
      "JIS B 1801:2020",
      "ISO 606:2015",
      "ISO 10823:2004"
    ],
    "manufacturer": null,
    "catalog_revision": null,
    "verified_date": "2026-10-10"
  }
}幾何・荷重の計算部分は、次のように製品データに依存しない関数にできます。
from math import pi, sin, sqrtdef chain_drive_geometry(power_kw, driver_rpm, z1, z2, pitch_mm, target_center_mm, links=None): if min(power_kw, driver_rpm, z1, z2, pitch_mm, target_center_mm) <= 0: raise ValueError("Inputs must be positive") if z1 < 3 or z2 < 3 or int(z1) != z1 or int(z2) != z2: raise ValueError("Sprocket tooth counts must be integers >= 3") x0 = target_center_mm / pitch_mm A = (z2 - z1) ** 2 / (4 * pi ** 2) B = (z1 + z2) / 2 estimated_links = 2 * x0 + B + A / x0 if links is None: links = 2 * round(estimated_links / 2) # Prefer even links if int(links) != links or links <= 0: raise ValueError("Links must be a positive integer") disc = (links - B) ** 2 - 8 * A if disc < 0 or links <= B: raise ValueError("Infeasible link count for this approximation") x = (links - B + sqrt(disc)) / 4 v = pitch_mm * z1 * driver_rpm / 60000 return { "driven_rpm": driver_rpm * z1 / z2, "pitch_diameter_driver_mm": pitch_mm / sin(pi / z1), "pitch_diameter_driven_mm": pitch_mm / sin(pi / z2), "mean_chain_speed_m_s": v, "effective_tension_difference_N": 1000 * power_kw / v, "estimated_links": estimated_links, "selected_links": int(links), "center_distance_mm": x * pitch_mm,この関数は幾何計算と平均張力差の概算だけを行います。
チェーンの強度・寿命・潤滑・安全性は判定していません。
次段階では、メーカー別の伝動能力表を独立したデータテーブルとして持たせ、not_evaluated を自動的に合格扱いしない設計にします。
まとめ
チェーン伝動の基礎式は、歯数比、平均チェーン速度、有効伝達力、ピッチ円直径、リンク数の五つに整理できます。
しかし、これらで決まるのは主に運動学と初期レイアウトです。
最終選定では、多角形運動、最大張力、疲労・摩耗、潤滑、たるみ、軸受反力、芯出し、保全性を合わせて評価します。
特に、引張強さを許容伝動能力と混同しないこと、チェーン速度によって適用可能なメーカー選定法が異なること、摩耗伸びを定期測定することが重要です。
参考規格・一次資料(2026年10月10日確認)
| 規格・資料 | 対象 | 確認結果 |
|---|---|---|
| JIS B 1801:2020 | 伝動用ローラチェーン及びブシュチェーン | 有効。2025年10月20日確認 |
| ISO 606:2015 | ショートピッチ精密チェーン・スプロケット | Published、改訂作業中 |
| ISO 10823:2004 | 産業用ローラチェーン伝動の選定指針 | Published、改訂作業中 |
| アールケー・ジャパン 選定資料 | 歯数、使用係数、潤滑、伝動能力 | メーカー一次資料 |
| Renold Chain Designer Guide | 軸間距離、歯数、リンク数、摩耗、取付 | メーカー一次資料 |
| Renold Conveyor Chain Designer Guide | 多角形運動と速度変動 | 原理の参考資料 |
| 椿本チエイン 許容張力選定法 | 速度上限、継手補正、動的荷重 | メーカー一次資料 |
| Renold Standard Chain Wear Guide | 摩耗伸びの交換目安 | メーカー一次資料 |
規格本文やメーカーの製品固有データは契約・版管理が必要です。計算例の幾何値は確認済みですが、特定製品の伝動能力・寿命・許容最大張力は未確定です。