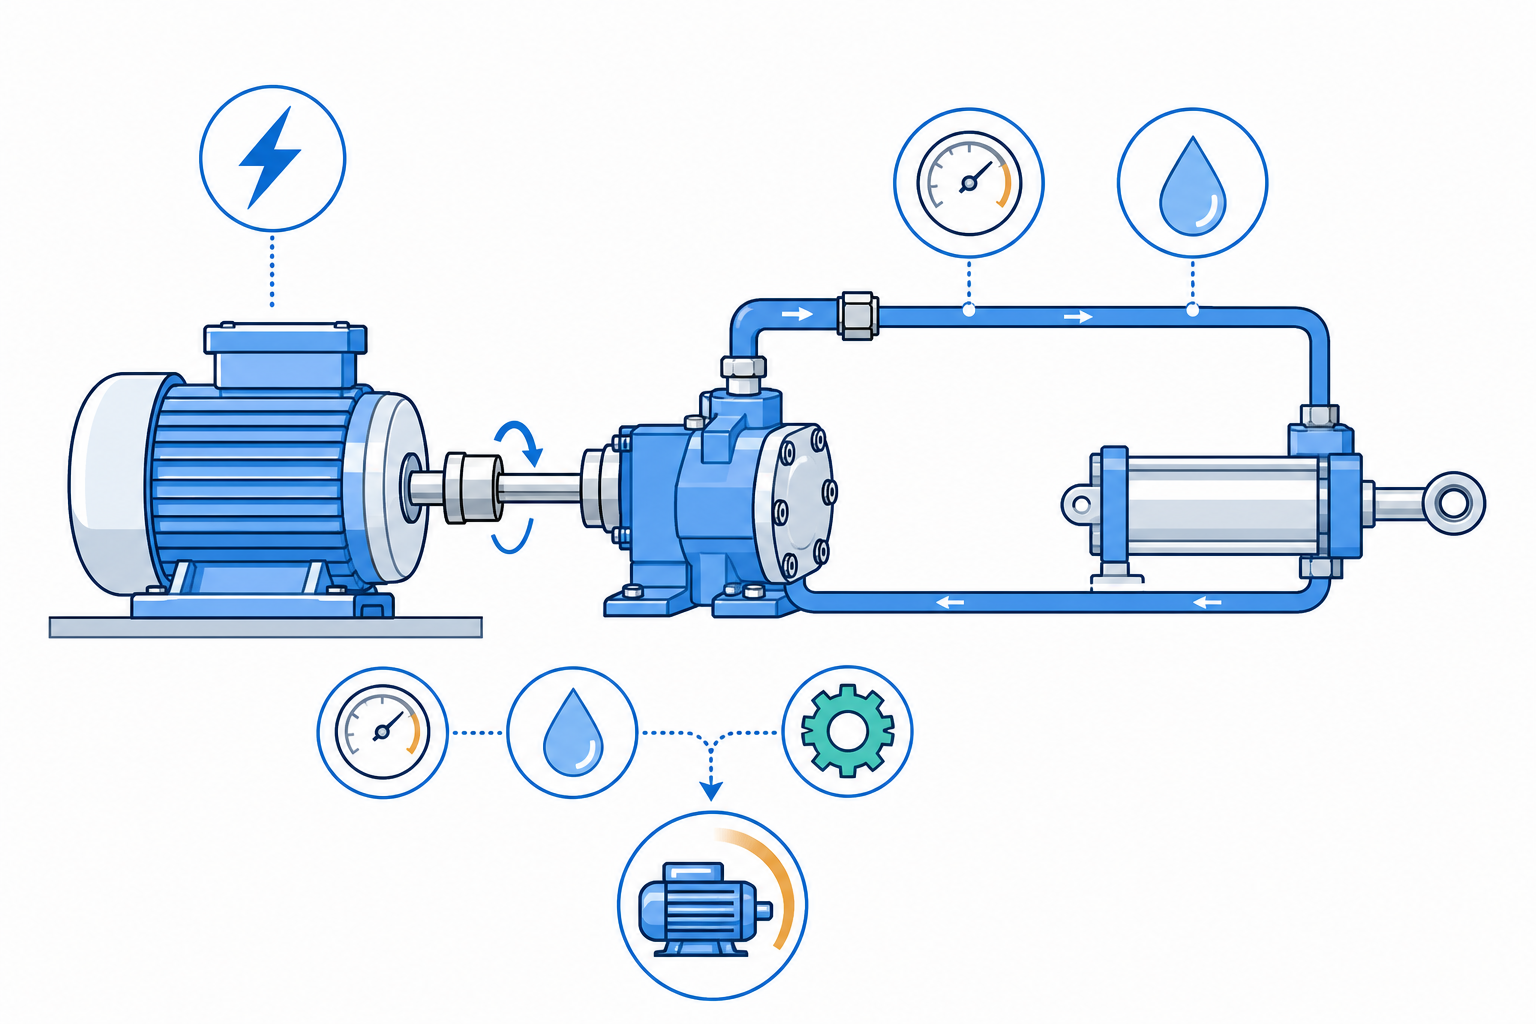
油圧ユニットの電動機を選ぶとき、圧力と流量から求めた油圧動力を、そのまま電動機容量にしてはいけません。
油圧ポンプには、内部漏れや摩擦による損失があります。そのため、ポンプ軸へ入力する動力は、作動油へ伝わる油圧動力より大きくなります。
基本的な動力の流れは次のとおりです。
電源
  ↓
電動機の電気入力
  ↓ 電動機損失
電動機の軸出力
  ↓ ポンプ損失
油圧ポンプの油圧出力
  ↓
圧力 × 流量
電動機容量を検討するには、この流れのどの位置の動力を計算しているか区別する必要があります。
この記事では、圧力と流量から油圧動力を求め、ポンプ効率を考慮して必要な電動機軸出力へ変換します。さらに、回転数から軸トルクを求め、リリーフ設定圧力や運転サイクルを選定条件へ反映する方法を整理します。
油圧動力は圧力と流量の積
油圧ポンプから作動油へ伝えられる理論動力は、SI単位では次式で表されます。
ここで、
- :油圧動力
- :ポンプ出口と入口の圧力差
- :実吐出流量
です。
圧力にMPa、流量にL/min、動力にkWを使用する場合は、単位換算によって次の実務式になります。
圧力をbarで扱う場合は、
です。
Parkerの油圧ユニット資料にも、米国慣用単位による同等のポンプ動力式が掲載され、圧力、流量、ポンプ効率から必要入力馬力を求めています。
ポンプ効率を考慮した必要軸動力
ポンプの全効率を 、ポンプ軸へ与える動力を とすると、
です。
したがって、必要軸動力は、
となります。
圧力と流量を直接代入すると、
です。
ポンプ効率が1未満であるため、必要軸動力は必ず油圧動力以上になります。
たとえば油圧動力が10 kW、ポンプ全効率が85%なら、
です。
10 kWの油圧出力を得るには、ポンプ軸へ約11.8 kWを供給する必要があります。
容積効率だけでは計算できない
ポンプの効率には、主に次の要素があります。
- 容積効率
- 油圧機械効率
- 全効率
全効率は、一般に次の関係で表されます。
容積効率は、理論吐出流量に対して実際に取り出せる流量の割合です。
油圧機械効率は、摩擦や流体抵抗が入力トルクへ与える影響を表します。
電動機容量の計算では両方の損失が関係するため、容積効率だけで軸動力を補正するのは適切ではありません。メーカー資料に全効率、入力動力または入力トルクの性能曲線がある場合は、その値を使用します。
DanfossのPVMポンプ資料でも、圧力と回転数に対する入力動力、入力トルク、吐出流量、全効率が個別の性能曲線として示されています。効率は一つの固定値ではなく、動作点によって変化します。
計算例|14 MPa・40 L/minのポンプ
次の条件を考えます。
| 項目 | 値 |
|---|---|
| ポンプ差圧 | 14 MPa |
| 実吐出流量 | 40 L/min |
| ポンプ全効率 | 0.85 |
| 電動機回転数 | 1,450 rpm |
ここで使用する効率0.85は計算方法を示すための仮定値です。実際の選定では、対象ポンプの性能資料から必要な動作点の値を取得します。
油圧動力を求める
したがって、
です。
必要軸動力を求める
よって、
です。
この条件では、ポンプ軸へ少なくとも約11.0 kWを供給する必要があります。
油圧動力との差は、
なので、
です。この損失は、ポンプ内部の摩擦や漏れなどによって発生します。
電動機容量は軸出力で確認する
ここで重要なのが、電動機の「kW」がどの動力を表すかです。
一般的な電動機の定格出力は、電動機軸から取り出せる機械出力です。したがって、ポンプに必要な軸動力と比較する対象は、基本的に電動機の定格軸出力です。
ポンプ必要軸動力
        ↓ 比較
電動機の定格軸出力
電動機効率を使って求める電気入力とは区別します。
電動機効率を 、電動機の電気入力を とすると、
なので、
です。
先ほどの必要軸動力10.98 kWに対し、電動機効率を仮に0.92とすると、
です。
この11.93 kWは電源から受け取る概算電力であり、ポンプを駆動するために必要な電動機の定格軸出力そのものではありません。
ポンプ必要軸動力10.98 kWに電動機損失を重ねて、定格軸出力を11.93 kWと判断すると、計算境界を混同します。
軸トルクも確認する
電動機の出力と回転数が分かれば、軸トルクを計算できます。
回転数 をrpm、軸動力をkWとすると、
です。
先ほどの条件では、
したがって、
となります。
この値は定常運転時の計算トルクです。
実際には、始動時のポンプ負荷、作動油の低温粘度、加速時間、電源電圧降下、電動機の始動トルク特性も確認する必要があります。
常用圧力だけで決めない
通常運転圧力が14 MPaでも、リリーフ弁の設定圧力が16 MPaなら、ポンプが短時間16 MPaまで負荷される可能性があります。
同じ40 L/min、ポンプ全効率0.85として、16 MPaでの必要軸動力を求めると、
したがって、
です。
常用圧力だけで計算した10.98 kWより、約1.57 kW大きくなります。
ただし、リリーフ設定圧力だけを無条件に連続運転条件とするのも適切ではありません。
確認すべきなのは、
- 常用圧力と継続時間
- 最大圧力と継続時間
- リリーフ弁が作動する頻度
- ポンプが最大流量を維持するか
- 圧力補償によって吐出量が減少するか
- アンロード回路があるか
です。
Bosch Rexrothの油圧基礎資料でも、ポンプが流量を供給し、リリーフ弁がシステム圧力を制限するという各機器の役割が示されています。電動機容量は、回路が実際に作る圧力と流量の組み合わせから検討します。
最大圧力と最大流量を安易に掛けない
カタログに書かれた最大圧力と最大流量が、同時に使用できるとは限りません。
特に可変容量ポンプでは、高圧時に吐出量を減らす制御や、一定動力となるよう押しのけ容積を調整する制御があります。
次のような計算は、実在しない動作点を作る可能性があります。
カタログ最高圧力
×
カタログ最大流量
正しくは、ポンプ性能曲線や回路の運転サイクルから、同じ時刻に成立する圧力と流量を組み合わせます。
複数のアクチュエータが同時に動く場合も、単純に各回路の最大動力をすべて加算するのではなく、同時動作条件を確認します。
運転サイクルとピーク負荷
工程ごとに圧力と流量が変化する装置では、各工程の必要軸動力を個別に求めます。
| 工程 | 圧力 | 流量 | 確認事項 |
|---|---|---|---|
| 早送り | 低い | 大きい | 流量による動力 |
| 加圧 | 高い | 小さい | 最大圧力時の動力 |
| 保持 | 高い | 小さい、またはゼロ | 漏れ・補償流量 |
| 戻り | 中程度 | 大きい | 戻り側背圧 |
| 待機 | 低圧循環またはアンロード | 回路による | 待機損失 |
平均動力は消費電力量や温度上昇の検討に利用できますが、平均値だけで電動機を選定してはいけません。
短時間でも大きな負荷がある場合は、
- 電動機の最大トルク
- 加速トルク
- 許容過負荷時間
- 始動頻度
- 運転時間率
- 熱容量
- インバータ使用時の低速冷却
を確認します。
最終的な定格出力は、電動機メーカーの負荷・デューティ条件と照合して決定します。
Pythonで必要動力を計算する
圧力、流量、効率、回転数から必要動力とトルクを求める関数は、次のように実装できます。
def hydraulic_pump_motor_power(
    pressure_mpa: float,
    flow_l_min: float,
    pump_efficiency: float,
    speed_rpm: float,
    motor_efficiency: float | None = None,
) -> dict[str, float]:
    if pressure_mpa < 0:
        raise ValueError("pressure_mpa must be >= 0")
    if flow_l_min < 0:
        raise ValueError("flow_l_min must be >= 0")
    if not 0 < pump_efficiency <= 1:
        raise ValueError("pump_efficiency must be in (0, 1]")
    if speed_rpm <= 0:
        raise ValueError("speed_rpm must be > 0")
    if (
        motor_efficiency is not None
        and not 0 < motor_efficiency <= 1
    ):
        raise ValueError("motor_efficiency must be in (0, 1]")

    hydraulic_power_kw = (
        pressure_mpa * flow_l_min / 60
    )

    required_shaft_power_kw = (
        hydraulic_power_kw / pump_efficiency
    )

    required_torque_nm = (
        9550 * required_shaft_power_kw / speed_rpm
    )

    result = {
        "hydraulic_power_kw": hydraulic_power_kw,
        "required_shaft_power_kw": required_shaft_power_kw,
        "required_torque_nm": required_torque_nm,
        "pump_loss_kw": (
            required_shaft_power_kw - hydraulic_power_kw
        ),
    }

    if motor_efficiency is not None:
        result["electrical_input_kw"] = (
            required_shaft_power_kw / motor_efficiency
        )

    return result


result = hydraulic_pump_motor_power(
    pressure_mpa=14,
    flow_l_min=40,
    pump_efficiency=0.85,
    speed_rpm=1450,
    motor_efficiency=0.92,
)

for key, value in result.items():
    print(f"{key}: {value:.3f}")
主な出力は次のとおりです。
hydraulic_power_kw: 9.333
required_shaft_power_kw: 10.980
required_torque_nm: 72.320
pump_loss_kw: 1.647
electrical_input_kw: 11.935この関数では、電動機の定格軸出力と比較する値をrequired_shaft_power_kw、消費電力の概算に使用する値をelectrical_input_kwとして分離しています。
設計データとして保存する項目
計算を設計表やWebツールへ展開する場合は、入力条件と結果を分けて保存します。
{
  "operating_point": {
    "pressure_mpa": 14.0,
    "flow_l_min": 40.0,
    "pump_efficiency": 0.85,
    "speed_rpm": 1450.0,
    "motor_efficiency": 0.92
  },
  "result": {
    "hydraulic_power_kw": 9.333,
    "required_shaft_power_kw": 10.980,
    "required_torque_nm": 72.320,
    "electrical_input_kw": 11.935
  }
}
さらに、
- 動作時間
- 常用圧力と最大圧力
- リリーフ設定圧力
- 作動油温度
- ポンプ形式
- 始動時のアンロード有無
- 同時に動作するアクチュエータ
- 電動機のデューティ
- インバータの使用条件
を追加すれば、工程別の動力計算や電力量推定へ発展させられます。
計算で起こりやすい失敗
油圧動力をそのまま電動機容量にする。
ポンプ損失があるため、必要軸動力は油圧動力より大きくなります。
容積効率だけで補正する。
電動機容量には摩擦損失も関係します。ポンプ全効率またはメーカーの入力動力データを使用します。
電動機効率を定格軸出力へ二重に反映する。
電動機の定格kWが軸出力なら、ポンプ必要軸動力と直接比較します。電動機効率は電気入力を求めるときに使用します。
通常圧力しか確認しない。
リリーフ作動時、加速時、低温始動時の負荷も確認します。
最大圧力と最大流量を無条件に掛ける。
同時に成立する動作点か、ポンプの性能曲線と制御方式を確認します。
計算値だけで定格容量を確定する。
始動方式、電源条件、デューティ、周囲温度、設置高度、インバータ駆動、連結損失などを電動機メーカーの選定条件と照合します。
まとめ
油圧ポンプを駆動する電動機の容量は、まず圧力と流量から油圧動力を求め、ポンプ全効率で補正します。
必要な軸トルクは、
です。
電動機の電気入力を求める場合は、
を使用します。
重要なのは、油圧出力、ポンプ必要軸動力、電動機軸出力、電気入力を混同しないことです。
圧力 × 流量
    ↓
油圧動力
    ↓ ポンプ効率で補正
必要軸動力
    ↓ 電動機定格出力と比較
電動機選定
    ↓ 電動機効率で補正
電気入力
計算で必要動作点を定義したうえで、ポンプの性能曲線、リリーフ作動、運転サイクル、始動負荷、電動機のデューティを確認します。
この手順をデータ化すれば、油圧ユニットの電動機選定、消費電力推定、発熱量計算、ブレーカやインバータの検討へ一貫して展開できます。