機械設計で最も頻繁に使われる機械要素の一つが、ボルト・小ねじ・植込みボルトなどのねじ締結です。
しかし、ボルト締結を単に
「指定トルクで締めれば固定できる」
と理解すると、設計の本質を見失います。
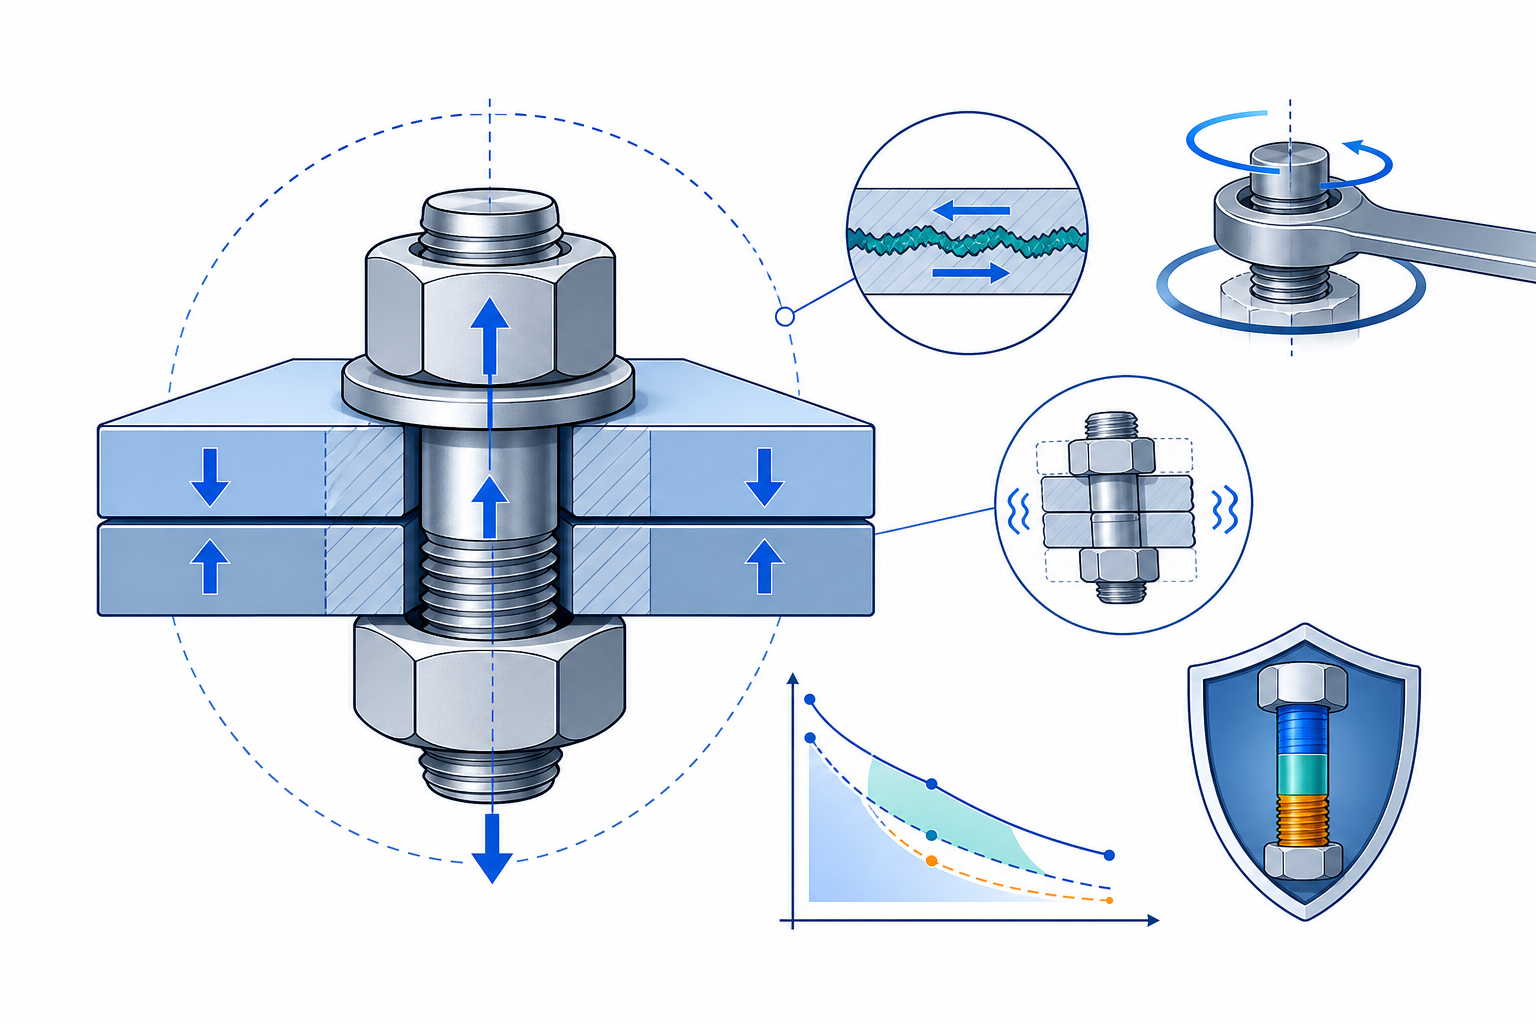
ボルト締結で本当に利用しているのは、**締付トルクそのものではなく、締付けによってボルトに発生する軸方向の引張力=締付軸力(予張力)**です。
この軸力によって被締結体が圧縮され、接合面に締付力が発生します。
したがって、ボルト締結設計の基本構造は、
締付トルク
↓
ねじ面・座面の摩擦
↓
ボルト軸力
↓
被締結体の圧縮
↓
接合面の保持
と考えると理解しやすくなります。
本稿では、ボルト締結を「軸力を発生させるばね系」として捉え、設計計算までつなげていきます。
ボルト締結は「二つのばね」で考える
締結されたボルトを力学的に考えると、
- ボルト:引張ばね
- 被締結体:圧縮ばね
として扱うことができます。
締付けるとボルトはわずかに伸び、被締結体はわずかに縮みます。
この弾性変形によって締付軸力が蓄えられています。
ボルトの軸方向ばね定数を\[ c_s \]
被締結体の圧縮ばね定数を\[ c_p \]
とします。
単純化した軸方向モデルでは、\[ F = c\delta \]
です。
ここで、
| 記号 | 意味 | 単位 |
|---|---|---|
| F | 軸方向荷重 | N |
| c | ばね定数 | N/mm |
| \delta | 弾性変形量 | mm |
です。
この「ボルト+被締結体」の弾性系を理解することが、高度なボルト締結設計の出発点です。
ボルト設計で扱う主要変数
代表的な設計変数を整理します。
| 記号 | 意味 | 主な単位 |
|---|---|---|
| d | ねじ呼び径 | mm |
| P | ねじピッチ | mm |
| A_s | 有効断面積・応力断面積 | mm² |
| F_V | 締付軸力・予張力 | N |
| F_A | 外部軸方向荷重 | N |
| F_S | ボルト軸力 | N |
| F_K | 残留締付力 | N |
| T | 締付トルク | N·m |
| K | トルク係数 | ― |
| μ | 摩擦係数 | ― |
| R_m | 引張強さ | MPa |
| R_e | 降伏強さ | MPa |
| S_p | 保証荷重応力 | MPa |
なお、\[ 1\ \mathrm{MPa}=1\ \mathrm{N/mm^2} \]
なので、mm-N-MPa系で計算すると扱いやすくなります。
強度区分8.8とは何を意味するのか
メートルねじの鋼製ボルトでは、
8.8
10.9
12.9
などの強度区分がよく使われます。
例えば8.8の場合、概念的には、\[ R_m \approx 8\times100=800\ \mathrm{MPa} \]
さらに第2数字から、\[ R_e \approx 0.8R_m \]
なので、\[ R_e\approx640\ \mathrm{MPa} \]
と読み取ることができます。
ただし、これは強度区分の意味を理解するための代表値です。
実際の設計では、径区分や規格表に規定された最小値、保証荷重応力などを使用します。
日本では JIS B 1051:2014 が炭素鋼・合金鋼製のボルト、小ねじ、植込みボルトの機械的性質を規定しており、ISO 898-1:2013と技術的に一致しています。JIS B 1051:2014は2024年10月21日に確認され、2026年10月3日時点で有効です。
ISO 898-1:2013も2025年に再確認されており、現時点では有効ですが、次版への改訂作業が進行しています。
ボルトの「呼び径」と強度計算断面積は同じではない
例えばM10ボルトだからといって、強度計算で\[ A=\frac{\pi}{4}10^2 \]
としてはいけません。
ねじ部には谷径があり、軸方向の引張強度を評価するためには応力断面積 $A_s$ を使います。
ISOメートルねじの近似式として、\[ A_s = \frac{\pi}{4} (d-0.9382P)^2 \]
を使用できます。
M10並目ねじでは、\[ d=10\ \mathrm{mm} \]\[ P=1.5\ \mathrm{mm} \]
なので、\[ A_s = \frac{\pi}{4} (10-0.9382\times1.5)^2 \]\[ A_s\approx58.0\ \mathrm{mm^2} \]
となります。
一方、呼び径10 mmから単純計算した円断面積は、\[ 78.5\ \mathrm{mm^2} \]
です。
約26%も差があります。
したがって、ねじ部に引張荷重が作用するボルトを呼び径断面積で評価するのは危険です。
締付軸力とは何か
ボルトを締めると、ボルトは引張られます。
そのとき発生する軸方向力を、ここでは締付軸力\[ F_V \]
とします。
この力によって被締結体が圧縮されます。
理想的には、
ボルトの引張力
=
被締結体を押し付ける力
です。
したがって、外力がない締結直後では、\[ F_S\approx F_V \]
です。
ボルト締結の設計では、この初期軸力を
- 小さすぎない
- 大きすぎない
範囲に設定する必要があります。
小さすぎれば、
- 接合面が滑る
- 接合面が開く
- 振動でゆるむ
- ボルトに変動荷重が集中する
可能性があります。
反対に大きすぎれば、
- ボルト降伏
- ねじ山破損
- 座面陥没
- めねじ破損
などにつながります。
ボルトの保証荷重から締付軸力を考える
ボルトには「保証荷重」という重要な概念があります。
応力として表したものが保証荷重応力\[ S_p \]
です。
保証荷重は、\[ F_p=A_sS_p \]
で求められます。
例えばM10、強度区分8.8の場合、\[ A_s\approx58.0\ \mathrm{mm^2} \]
代表的な保証荷重応力として、\[ S_p=580\ \mathrm{MPa} \]
を用いると、\[ F_p = 58.0\times580 \]\[ F_p\approx33\,600\ \mathrm{N} \]
したがって、\[ F_p\approx33.6\ \mathrm{kN} \]
です。
8.8級M10付近でこの値になることは、ISO 898-1系の規格表とも整合します。
「保証荷重の70%で締める」は法則ではない
締付軸力の説明では、\[ F_V=0.7F_p \]
あるいは、\[ F_V=0.75F_p \]
といった値が使われることがあります。
しかし、これは物理法則ではありません。
締付方法、摩擦ばらつき、荷重変動、締結体材料、塑性域締結か弾性域締結かなどによって適切な値は変わります。
今回は設計計算例として、\[ F_V=0.7F_p \]
を仮定します。
すると、\[ F_V = 0.7\times33.6 \]\[ F_V\approx23.5\ \mathrm{kN} \]
です。
ここで重要なのは「70%」を暗記することではなく、
必要な締付力を満足しながら、締付ばらつきを考慮してボルトの許容範囲内に収める
という考え方です。
締付トルクと軸力の関係
現場では軸力を直接測定せず、トルクレンチで管理する場合が多くあります。
簡易的には、\[ T=KF_Vd \]
という関係式が使われます。
ここで、
| 記号 | 意味 |
|---|---|
| T | 締付トルク |
| K | トルク係数 |
| F_V | 目標締付軸力 |
| d | ボルト呼び径 |
です。
$F_V$ をN、$d$ をmで使用すれば、$T$ はN·mになります。
例えば、\[ F_V=23.5\ \mathrm{kN} \]\[ d=0.010\ \mathrm{m} \]\[ K=0.20 \]
なら、\[ T = 0.20\times23\,500\times0.010 \]\[ T\approx47\ \mathrm{N\cdot m} \]
となります。
なぜ同じトルクでも軸力が変わるのか
締付トルクの大部分は、ボルトを「伸ばす仕事」そのものではありません。
ねじ面と座面の摩擦に消費されます。
より物理的には、締付トルクは概念的に、\[ T = T_{\mathrm{thread}} + T_{\mathrm{bearing}} \]
と分けられます。
ねじ面側は一例として、\[ T_{\mathrm{thread}} = F_V \frac{d_2}{2} \tan(\varphi+\rho’) \]
座面側は、\[ T_{\mathrm{bearing}} = F_V \mu_b \frac{D_{Km}}{2} \]
などの形で表現できます。
ここで、\[ \varphi = \tan^{-1} \left( \frac{P}{\pi d_2} \right) \]
はリード角です。
また、60°メートルねじの場合、ねじ面摩擦を考慮した等価摩擦角は一例として、\[ \rho’ = \tan^{-1} \left( \frac{\mu_G}{\cos30^\circ} \right) \]
と表せます。
つまり締付トルクは、
- ねじ面摩擦係数
- 座面摩擦係数
- 表面処理
- 潤滑
- 座面形状
- ワッシャ
- 締付速度
などに影響されます。
ISO 16047は、締結部品のトルク―締付力試験条件を規定しており、基本的にM3~M39のISOメートルねじを対象としています。2026年10月3日時点でISO 16047:2005は現行規格です。
摩擦条件が変わると必要トルクは大きく変わる
先ほどの、\[ F_V=23.5\ \mathrm{kN} \]
M10について考えます。
簡易式\[ T=KF_Vd \]
で計算すると、
| トルク係数 K | 必要トルク |
|---|---|
| 0.15 | 約35.3 N·m |
| 0.20 | 約47.1 N·m |
| 0.25 | 約58.9 N·m |
となります。
同じ23.5 kNの軸力を得たいだけなのに、
摩擦条件によって必要トルクが約35~59 N·mまで変化する
ことになります。
逆に言えば、締付トルクだけを一定にしても、摩擦条件が変われば軸力は一定になりません。
これが、
「トルク管理=軸力管理ではない」
という重要な理由です。
外力が加わっても、ボルトに外力全部が乗るわけではない
締結後、外部から接合面を引き離す方向に\[ F_A \]
が作用したとします。
直感的には、\[ F_S=F_V+F_A \]
と考えたくなります。
しかし、通常はそうなりません。
ボルトと被締結体がばねとして働くためです。
ボルトのばね定数を\[ c_s \]
被締結体のばね定数を\[ c_p \]
とすると、単純化した荷重分担係数を\[ \Phi = \frac{c_s}{c_s+c_p} \]
と表すことができます。
ボルトに追加される力は、\[ \Delta F_S = \Phi F_A \]
です。
一方、被締結体の締付力は、\[ \Delta F_K = (1-\Phi)F_A \]
だけ低下します。
したがって、\[ F_S = F_V+\Phi F_A \]\[ F_K = F_V-(1-\Phi)F_A \]
となります。
このモデルは、締結体が弾性域にあり、接合面がまだ分離していない場合の基本モデルです。
計算例:M10・8.8ボルトを設計してみる
次の条件を考えます。
ボルト:M10 並目
強度区分:8.8
ピッチ:1.5 mm
応力断面積:58.0 mm²
保証荷重応力:580 MPa
目標締付軸力:保証荷重の70%
外部引張荷重:10 kN
荷重分担係数 Φ:0.25
トルク係数 K:0.20
Step 1:保証荷重
\[ F_p = A_sS_p \]\[ F_p = 58.0\times580 \]\[ F_p = 33.6\ \mathrm{kN} \]
Step 2:目標締付軸力
\[ F_V = 0.7F_p \]\[ F_V = 0.7\times33.6 \]\[ F_V = 23.5\ \mathrm{kN} \]
Step 3:締付トルク
\[ T = KF_Vd \]\[ T = 0.20\times23\,500\times0.010 \]\[ T \approx47.1\ \mathrm{N\cdot m} \]
したがって簡易計算上の目安は、\[ T\approx47\ \mathrm{N\cdot m} \]
です。
ただし、この値は**$K=0.20$という摩擦条件を仮定した計算値**であり、メーカーの締付表を無条件に置き換える値ではありません。
Step 4:外力によるボルト軸力増加
外部荷重\[ F_A=10\ \mathrm{kN} \]
荷重分担係数\[ \Phi=0.25 \]
なので、\[ \Delta F_S = 0.25\times10 \]\[ \Delta F_S = 2.5\ \mathrm{kN} \]
最大ボルト軸力は、\[ F_S = 23.5+2.5 \]\[ F_S = 26.0\ \mathrm{kN} \]
となります。
Step 5:残留締付力
締付力の減少分は、\[ (1-\Phi)F_A \]
なので、\[ 0.75\times10 = 7.5\ \mathrm{kN} \]
したがって、\[ F_K = 23.5-7.5 \]\[ F_K = 16.0\ \mathrm{kN} \]
です。
接合面にはまだ圧縮力が残っているため、この単純モデルでは接合面は分離していません。
Step 6:最大ボルト応力
\[ \sigma = \frac{F_S}{A_s} \]\[ \sigma = \frac{26\,000}{58.0} \]\[ \sigma \approx449\ \mathrm{MPa} \]
です。
これは保証荷重応力580 MPaより低い値です。
ただし、実設計ではさらに、
- 締付軸力ばらつき
- ねじ締付時のねじり応力
- 疲労
- 曲げ
- 温度差
- へたり
- 偏心荷重
などを評価する必要があります。
接合面が離れると何が起きるのか
先ほどの式、\[ F_K = F_V-(1-\Phi)F_A \]
について、\[ F_K=0 \]
となると接合面が分離し始めます。
したがって、単純モデルでの分離開始荷重は、\[ F_{A,\mathrm{sep}} = \frac{F_V}{1-\Phi} \]
です。
今回の場合、\[ F_{A,\mathrm{sep}} = \frac{23.5}{0.75} \]\[ F_{A,\mathrm{sep}} \approx31.4\ \mathrm{kN} \]
となります。
接合面が分離した後は、それまでの単純な荷重分担関係が成立しなくなり、外力がより直接的にボルトへ作用するようになります。
このため、設計上はボルトそのものの引張強度だけでなく、接合面を閉じた状態に維持できるかが重要です。
ボルトの「ゆるみ」は一種類ではない
「ボルトがゆるんだ」という現象には複数のメカニズムがあります。
代表的には、
回転ゆるみ
ボルトまたはナットが実際に回転し、軸力が低下する現象です。
特に接合面に横方向の微小すべりが繰り返される場合に問題になります。
へたり・なじみによる軸力低下
座面や接合面の微小凹凸が塑性変形し、締結長さが短くなることで軸力が低下します。
クリープ・応力緩和
樹脂、ガスケット、軟質材料、高温部品などを挟んだ締結で発生しやすくなります。
温度変化
ボルトと被締結体の線膨張係数が異なると、温度変化によって軸力が変化します。
したがって、
「ゆるみ止め部品を付ければ解決する」
とは限りません。
まず原因を、
回転
へたり
材料緩和
熱変形
接合面すべり
に分解する必要があります。
ゆるみに強い設計の基本は「十分な軸力」
横荷重を受ける締結では、可能であれば接合面の摩擦で横荷重を伝達させます。
簡略化すると、摩擦による抵抗力は、\[ F_f = \mu F_K \]
です。
ボルト本数 $n$ を考えるなら、理想化したモデルでは、\[ F_f \approx \mu nF_K \]
と考えられます。
接合面が滑らなければ、ボルト軸部へ直接的な繰返しせん断荷重が作用するのを抑えられます。
つまり重要なのは、
「ボルトを太くする」だけでなく、「適切な軸力で接合面を保持する」こと
です。
よくある誤設計
「強いボルトに交換すれば安全」
8.8から12.9へ変更しても、締付軸力、めねじ材質、ねじ込み長さ、座面強度などを変更しなければ、締結部全体の安全性が上がるとは限りません。
ボルトだけ強くすると、
ボルト
↓
めねじ
↓
母材
↓
座面
の別の場所が最弱部になります。
「指定トルクなら必ず同じ軸力になる」
摩擦係数が変われば軸力も変わります。
潤滑剤を追加しただけで、同じトルクでも軸力が増える可能性があります。
したがって、締付トルク値には必ず、
- 表面状態
- 潤滑条件
- コーティング
- ワッシャ条件
などの前提が必要です。
「ばね座金を入れればゆるまない」
ゆるみの原因が横滑り、接合面分離、へたり、熱膨張などであれば、単純な座金追加だけで根本原因が解消されるとは限りません。
ゆるみ対策は、原因別に検討する必要があります。
「ボルト径だけで引張強度を計算する」
ねじ部が危険断面になる場合は、応力断面積を使用します。
呼び径円断面積で評価すると、強度を過大評価する可能性があります。
代表的な故障モード
ボルト締結では、少なくとも以下を確認します。
| 故障モード | 主な原因 |
|---|---|
| ボルト降伏 | 過大締付、外力 |
| ボルト破断 | 過負荷、衝撃 |
| 疲労破壊 | 変動軸力、曲げ |
| ねじ山破損 | ねじ込み長さ不足、母材強度不足 |
| 座面陥没 | 面圧過大 |
| 回転ゆるみ | 横方向すべり、振動 |
| 軸力低下 | へたり、クリープ |
| 接合面分離 | 締付軸力不足、外力過大 |
| 接合面滑り | 摩擦保持力不足 |
| 腐食・焼付き | 材料・環境・潤滑不適合 |
設計レビューでは、単に、
ボルト引張応力 < 許容応力だけを確認して終わらせないことが重要です。
ボルト締結の基本設計フロー
実務では、概ね次のような順番で検討できます。
1. 外力を定義
        ↓
2. 接合面で何を保持するか定義
        ↓
3. 必要締付力を決定
        ↓
4. ボルト径・本数を仮決定
        ↓
5. 強度区分を決定
        ↓
6. 応力断面積を取得
        ↓
7. 許容できる締付軸力範囲を算出
        ↓
8. 被締結体との剛性比を評価
        ↓
9. 外力時のボルト軸力を計算
        ↓
10. 接合面分離・滑りを確認
        ↓
11. 疲労・ねじ山・座面を確認
        ↓
12. 締付方法を決定
        ↓
13. 摩擦条件を決定
        ↓
14. 締付トルク等の施工値を設定つまり、トルク値を決めるのは設計の最後側です。
最初にトルク表を見るのではなく、\[ \text{必要軸力} \rightarrow \text{ボルト設計} \rightarrow \text{締付方法} \rightarrow \text{トルク} \]
の順番で考える方が合理的です。
設計計算と締付試験は役割が違う
高負荷のボルト締結では、計算だけでなく実際の締付条件を評価することも重要です。
ISO 16047はトルクと締付力の試験方法を扱います。
一方、ボルト締結体そのものの体系的な計算方法として広く知られているのが VDI 2230 Part 1 です。
VDI 2230 Part 1は高負荷の単一円筒ボルト締結を対象とし、中心荷重・偏心荷重を含め、力、モーメント、変形の関係から締結体を計算する体系を示しています。現行ページでは2015年11月版が掲載されています。
実務レベルでは、
ボルト材料強度
      +
締結体剛性
      +
必要軸力
      +
摩擦
      +
施工方法
をセットで考える必要があります。
設計チェックリスト
荷重
- 外部引張荷重を定義したか
- 横荷重を定義したか
- 偏心荷重を考慮したか
- 繰返し荷重を考慮したか
ボルト
- 強度区分を確認したか
- 応力断面積を使用したか
- 保証荷重を確認したか
- 疲労を考慮したか
被締結体
- 接合面分離を確認したか
- 接合面滑りを確認したか
- 座面面圧を確認したか
- めねじ強度を確認したか
締付
- 必要締付軸力を定義したか
- 摩擦条件を定義したか
- 潤滑条件を定義したか
- 締付方法のばらつきを考慮したか
使用環境
- 温度変化を考慮したか
- 腐食環境を確認したか
- 振動を確認したか
- クリープ材料を挟んでいないか
知識資産化できる項目
ボルト締結設計は、かなり高い割合でデータ化・計算ロジック化できます。
例えば入力データを、
{
  "thread": {
    "nominal_diameter_mm": 10,
    "pitch_mm": 1.5,
    "property_class": "8.8"
  },
  "joint": {
    "external_axial_load_N": 10000,
    "bolt_stiffness_N_per_mm": 600000,
    "clamped_parts_stiffness_N_per_mm": 1800000
  },
  "tightening": {
    "target_proof_load_ratio": 0.70,
    "nut_factor": 0.20
  }
}
のように持たせることができます。
計算ロジックは、
入力
↓
ねじ規格DB
↓
応力断面積取得
↓
材料強度取得
↓
保証荷重計算
↓
目標軸力計算
↓
剛性比計算
↓
外力時軸力計算
↓
残留締付力計算
↓
分離判定
↓
締付トルク推定
↓
設計判定
と分離できます。
将来的には、
result = calculate_bolted_joint(
    diameter=10,
    pitch=1.5,
    property_class="8.8",
    external_load=10000,
    friction_condition="specified"
)
のような設計計算モジュールへ発展させることができます。
特に重要なのは、単なる「M10の締付トルク表」をDB化することではありません。
ねじ寸法
+
材料強度
+
荷重
+
剛性
+
摩擦
+
締付方法から締結条件を再計算できるデータ構造にすることです。
まとめ
ボルト締結の本質は、ボルトをねじ込むことではありません。
ボルトを弾性的に伸ばして軸力を発生させ、その軸力によって接合面を保持することです。
したがって設計では、\[ \text{トルク} \rightarrow \text{軸力} \rightarrow \text{接合面保持} \]
という関係を理解する必要があります。
さらに外力が作用する場合には、\[ F_S = F_V+\Phi F_A \]\[ F_K = F_V-(1-\Phi)F_A \]
という締結体の剛性関係を考えることで、
- ボルトにどれだけ荷重が追加されるか
- 接合面にどれだけ締付力が残るか
- 接合面がいつ分離するか
を評価できます。
ボルト締結設計で最も避けたいのは、
「M10だから○○N·m」
というトルク表だけで設計を完結させることです。
本来の設計順序は、\[ \text{荷重} \rightarrow \text{必要締付力} \rightarrow \text{ボルト選定} \rightarrow \text{軸力評価} \rightarrow \text{締付方法} \rightarrow \text{トルク} \]
です。
この関係を理解すると、ボルト締結は単なる標準部品の選定ではなく、荷重・剛性・摩擦・材料を組み合わせた一つの機械システムとして見えるようになります。
次回は、この締結部とも密接に関係する「軸」を取り上げ、ねじり・曲げ・合成応力・疲労・段付き軸の危険断面まで設計計算として整理します。