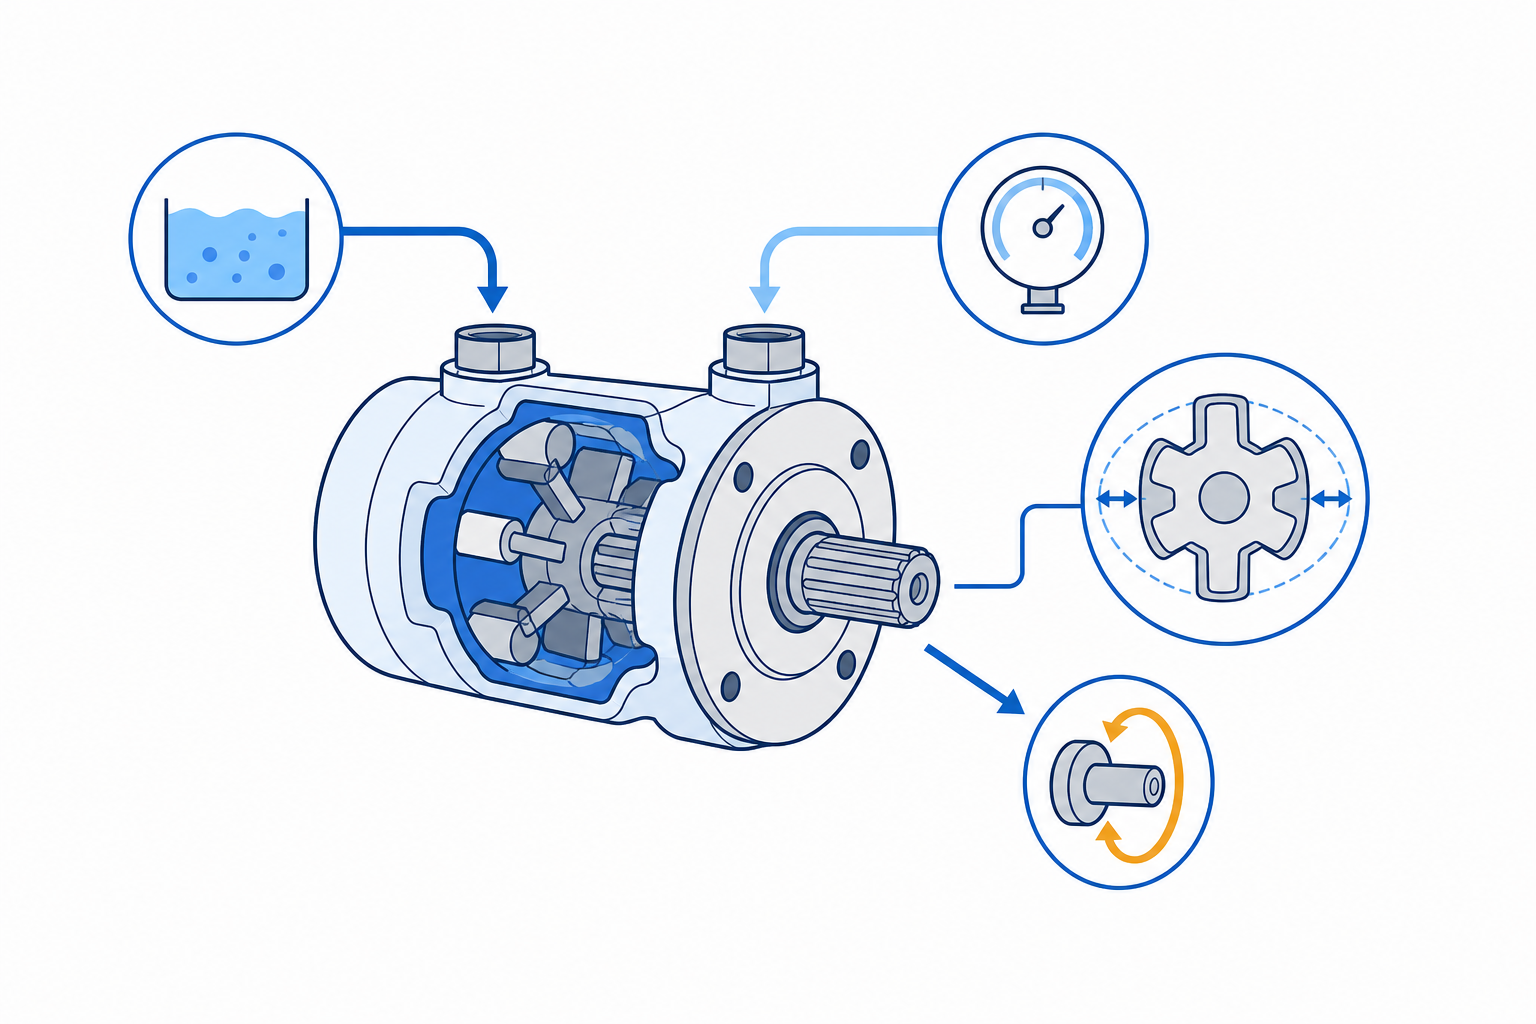
油圧モータを選定するとき、最も基本的な性能の一つが出力トルクです。
油圧モータは油圧エネルギーを回転運動へ変換する機器であり、モータ軸から取り出せるトルクは主に、
- 押しのけ容積
- モータ入口と出口の差圧
- 機械効率
によって決まります。
基本的な関係は、
です。
実際のモータでは摩擦などの機械損失があるため、
として考えます。
ここで、
- :実トルク [N·m]
- :理論トルク [N·m]
- :モータ入口と出口の差圧 [Pa]
- :押しのけ容積 [m³/rev]
- :機械効率 [-]
です。
Parkerの油圧モータ技術資料でも、トルクは押しのけ容積、モータ前後の差圧、機械効率から求める形で示されています。
油圧モータは「圧力」ではなく「差圧」で考える
最初に重要なのが、
モータ入口圧力だけでトルクを計算しない
ことです。
油圧モータを回転させるのは入口と出口の圧力差です。
したがって、
となります。
たとえば、
でも、
なら、
です。
出口がタンクへ直接戻っている回路では背圧が比較的小さくなる場合がありますが、戻り配管、バルブ、フィルタ、クーラ、別の油圧機器などによって出口側にも圧力が生じることがあります。
したがって実務では、
ポンプ圧力ではなく、
モータ入口圧力 − モータ出口圧力を使います。
理論トルクの式を理解する
油圧モータが1回転するときに受け取る理論的な油圧仕事を考えます。
1回転当たりの押しのけ容積をとすると、圧力差による仕事は、
です。
一方、回転運動の仕事は、
で表されます。
1回転では、
なので、
です。
両者を等しいとすると、
したがって、
となります。
この式から重要な関係が分かります。
押しのけ容積が大きいほどトルクは大きくなり、差圧が大きいほどトルクも大きくなる。
つまり理論上、
かつ、
です。
実トルクには機械効率を入れる
実際の油圧モータでは、入力された油圧エネルギーを100%軸トルクへ変換することはできません。
軸受、摺動部、ピストン、ベーン、ギヤなどで摩擦損失が発生します。
そこで機械効率を用いて、
とします。
機械効率は、
と考えられます。
Parkerの資料でも、機械効率は実トルクと理論トルクの比として扱われています。
ただし、機械効率は常に一定とは限りません。
実際の値は、
- 差圧
- 回転速度
- 作動油粘度
- 油温
- モータ構造
- 運転領域
などによって変化します。
実機選定ではメーカーの性能曲線や効率データを確認する必要があります。
barとcm³/revから直接N·mを求める
油圧機器のカタログでは、
- 差圧:bar
- 押しのけ容積:cm³/rev
- トルク:N·m
という組み合わせがよく使われます。
SI単位へ変換すると、
です。
したがって、
となります。
整理すると、
です。
なので、
となります。
実務上は概算式として、
と書けます。
Parkerも、
という形で、をcm³/rev、をbar、をN·mとする式を掲載しています。
計算例
次の油圧モータを考えます。
- 押しのけ容積:100 cm³/rev
- 入口圧力:200 bar
- 出口圧力:20 bar
- 機械効率:0.90
まず差圧を求めます。
理論トルクは、
なので、
です。
機械効率を考慮すると、
となります。
つまり、この条件では約258 N·mの軸トルクという計算になります。
ただし、これは与えた機械効率を使用した計算値です。実際の連続・間欠運転可否や使用可能差圧は、対象モータのメーカー仕様で確認する必要があります。
必要トルクから押しのけ容積を逆算する
実務では、
「このモータで何N·m出るか」
だけでなく、
「500 N·m必要なら何cm³/revのモータが必要か」
という計算も行います。
基本式、
をについて変形すると、
となります。
たとえば、
- 必要トルク:500 N·m
- 使用可能差圧:200 bar
- 想定機械効率:0.90
なら、
です。
したがって理論計算上は約175 cm³/rev以上が必要になります。
ただし実際の機種選定では、この値をそのまま採用するのではなく、
- メーカー標準容量
- 連続圧力
- ピーク圧力
- 最大回転速度
- 最低回転速度
- 起動トルク
- 効率曲線
- ケースドレン条件
などを確認します。
回転速度は流量から決まる
トルクが主に差圧と押しのけ容積で決まるのに対し、回転速度は主に流量と押しのけ容積で決まります。
理論回転速度は、
です。
ここで、
- :回転速度 [rpm]
- :流量 [L/min]
- :押しのけ容積 [cm³/rev]
です。
油圧モータでは内部漏れがあるため、実際に所定速度を得るには理論値より多くの流量が必要になります。
容積効率を使うと、
となります。Parkerも油圧モータの必要流量をこの関係で示しています。
ここから、
差圧 → トルク
流量 → 回転速度
という油圧モータ設計の基本関係が見えてきます。
トルクと回転速度から軸動力を求める
回転機械の出力は、
です。
角速度は、
なので、
となります。
kWへ変換すると、
です。
たとえば、
- トルク:258 N·m
- 回転速度:1000 rpm
なら、
となります。
この関係を使えば、
圧力
流量
↓
油圧入力
↓
モータ
↓
トルク
回転速度
↓
機械出力
を一つの計算系として扱えます。
Pythonで計算する
単純な関数にすると次のように書けます。
import math


def hydraulic_motor_torque(
    displacement_cm3_rev: float,
    inlet_pressure_bar: float,
    outlet_pressure_bar: float = 0.0,
    mechanical_efficiency: float = 1.0,
) -> float:
    """油圧モータの軸トルク[N·m]を計算する。"""

    delta_p_bar = (
        inlet_pressure_bar
        - outlet_pressure_bar
    )

    if delta_p_bar < 0:
        raise ValueError(
            "入口圧力は出口圧力以上にしてください"
        )

    if not 0 < mechanical_efficiency <= 1:
        raise ValueError(
            "機械効率は0より大きく1以下にしてください"
        )

    torque_nm = (
        displacement_cm3_rev
        * delta_p_bar
        * mechanical_efficiency
        / (20 * math.pi)
    )

    return torque_nm


torque = hydraulic_motor_torque(
    displacement_cm3_rev=100,
    inlet_pressure_bar=200,
    outlet_pressure_bar=20,
    mechanical_efficiency=0.90,
)

print(f"{torque:.1f} N·m")
出力はおよそ、
257.8 N·mとなります。
計算ロジックをデータ化する
油圧モータ選定を自動化するなら、計算値だけでなく入力条件も構造化して保持すると再利用しやすくなります。
たとえばJSONなら、
{
  "motor": {
    "displacement_cm3_rev": 100.0
  },
  "operating_condition": {
    "inlet_pressure_bar": 200.0,
    "outlet_pressure_bar": 20.0,
    "mechanical_efficiency": 0.90
  }
}
とできます。
計算結果を、
{
  "delta_pressure_bar": 180.0,
  "theoretical_torque_nm": 286.5,
  "output_torque_nm": 257.8
}
として分離しておけば、
- Web計算ツール
- Python
- Excel
- データベース
- 機器選定
- CAD部品選択
- AIによる設計チェック
などへ同じ計算ロジックを展開できます。
実務では起動トルクにも注意する
計算式から得られるトルクだけでモータを決定すると、実機で問題が起きる場合があります。
特に重要なのが起動時です。
停止状態から回転を開始するときは、内部摩擦や負荷側の静止摩擦を超える必要があります。
そのため、
計算上の定常トルク ≥ 必要負荷トルクだけでは十分とは限りません。
実際の選定ではメーカー資料の、
- starting torque
- starting efficiency
- minimum speed
- continuous torque
- intermittent torque
などを確認します。
低速・高トルク用途では特に重要です。
差圧を大きくすれば無制限にトルクが増えるわけではない
式だけを見ると、
なので、圧力を上げればいくらでもトルクを増やせるように見えます。
しかし実際のモータには、
- 最大連続圧力
- 最大間欠圧力
- 最大ケース圧力
- 最大軸荷重
- 最大トルク
- 許容回転速度
- 熱的限界
があります。
たとえばParkerの実製品でも、モータごとに連続圧力・間欠圧力・最大速度などが個別に定められています。
したがって、
計算式は機種選定の入口であり、メーカーの運転限界を置き換えるものではありません。
まとめ
油圧モータのトルクは、基本的に、
で求められます。
差圧をbar、押しのけ容積をcm³/rev、トルクをN·mで扱う場合は、
です。
概算なら、
と扱えます。Parkerの油圧モータ資料にも同じ実務式が示されています。
そして油圧モータでは、
差圧 → トルク
流量 → 回転速度
トルク × 回転速度 → 軸動力
という関係を一つの設計ロジックとして持つことが重要です。
この3つをデータ化すれば、次の段階では「必要トルクと必要回転速度から、押しのけ容積・必要差圧・必要流量を逆算し、モータ候補を絞る」という機器選定ロジックへ発展させられます。