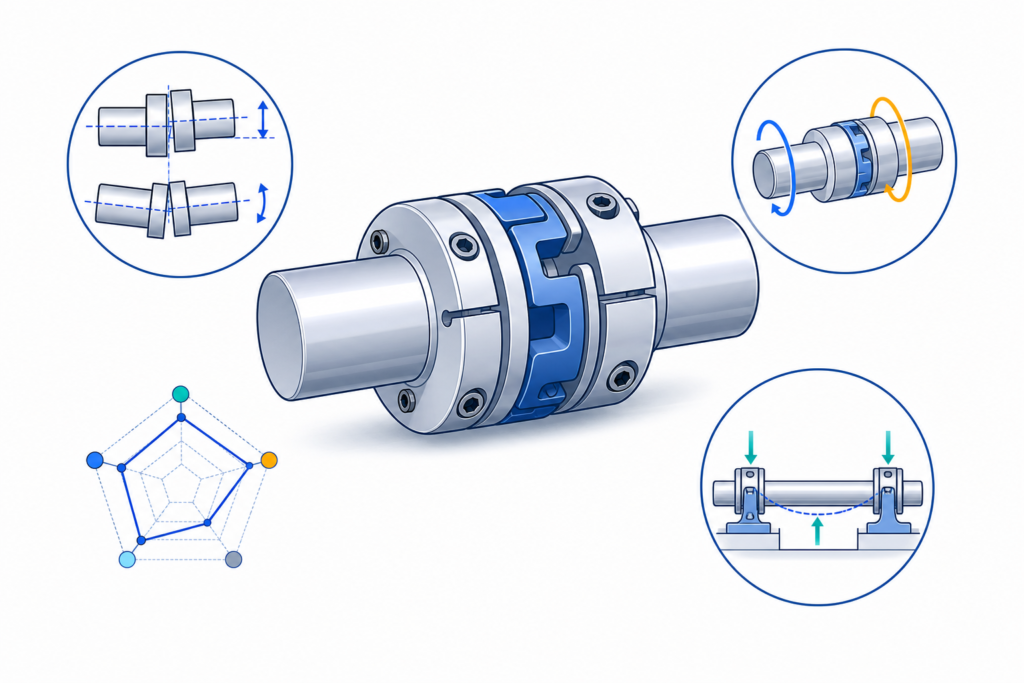
カップリングは「トルクを伝える部品」以上の設計要素
軸継手(カップリング)は、駆動軸と従動軸の間でトルクを伝える。だが実務では、何N・mを伝えられるかだけでは選定できない。二つの軸の位置関係、ねじり剛性、振動、慣性、軸受への反力、取り付け方法、破損時の挙動が装置の性能と寿命を左右する。
特に重要なのは、カップリングが軸ずれを吸収することと、軸ずれを無害にすることは別だという点である。許容範囲内でも反力や疲労負荷は生じ得る。逆に、剛性を優先して固定形を採用すると、芯出し誤差を軸受へ直接負担させることがある。
本記事は一般産業機械の平行な二軸を主対象とし、固定形・ディスク形・ジョー形・オルダム形などの比較、定常/過渡トルク、三種類のミスアライメント、サーボ系のねじれと慣性を扱う。クラッチやトルクリミッタの詳細設計は別テーマとする。
代表形式を荷重経路から比較する
| 形式 | トルク伝達の仕組み | 主な長所 | 主な制約・確認事項 |
|---|---|---|---|
| 固定形(リジッド) | 一体構造・締結部を通じて伝達 | 高ねじり剛性、構造が簡潔 | 軸ずれをほぼ吸収しない。芯出しと支持構造が重要 |
| ディスク形 | 薄い金属ディスクの弾性変形 | 高ねじり剛性、低バックラッシュ設計が可能 | 過大偏心・偏角・軸方向変位で疲労。単板/複板で特性が異なる |
| ジョー形(エラストマ) | 爪と弾性エレメントで伝達 | 衝撃緩和、振動減衰を期待できる | 温度・経年劣化、剛性変化、エレメント破損時の挙動 |
| オルダム形 | 中間スペーサが直交方向に摺動 | 比較的大きな偏心に対応しやすい | 摺動摩耗、粉塵、速度・トルク依存の偏心許容値 |
| ベローズ形 | 薄肉金属ベローズの弾性変形 | 高ねじり剛性、低バックラッシュ | 過大変位や取付損傷に弱い。許容偏心は製品依存 |
| ギヤ形 | 歯面の接触でトルクを伝達 | 大トルク・重機械で採用例が多い | 潤滑、歯面摩耗、軸ずれ時の反力、保守 |
| ビーム/スリット形 | スリット部の曲げ変形 | 小型・一体構造 | 形式によりねじり剛性と偏心許容が制限される |
形式名だけで性能を断定しない。 同じディスク形でも、単板と複板、ディスク間隔、ハブ締結方式によって偏心許容と軸方向剛性は異なる。Rulandの技術解説は、単板ディスクの偏心追従には制約があり、複板では二つの屈曲部で偏心を吸収できることを説明している。
設計変数・単位・評価する状態
| 記号 | 意味 | 単位 |
|---|---|---|
| P | 伝達動力 | kW |
| n | 回転速度 | min⁻¹ |
| T_cont | 連続運転時の伝達トルク | N・m |
| T_peak | 始動・停止・衝撃時の最大トルク | N・m |
| T_rated | 製品の常用・定格トルク | N・m |
| T_max | 製品の瞬時最大許容トルク | N・m |
| e | 軸心の平行ずれ(偏心) | mm |
| β | 軸心の傾き(偏角) | ° または rad |
| x | 相対的な軸方向変位 | mm |
| K_t | カップリングのねじりばね定数 | N・m/rad |
| φ | トルクによる相対ねじれ角 | rad |
| J | 回転系の質量慣性モーメント | kg・m² |
| α | 角加速度 | rad/s² |
| F_r、F_a | 偏心・軸方向変位による反力 | N |
トルクとねじり剛性の単位を区別する。N・m はトルク、N・m/rad は角度当たりのねじり剛性であり、同じ数値でも意味が異なる。
また、カップリング本体の定格トルクと、ハブが軸上で滑り始めるトルクは別の制約である。両方を確認する。
基本式1:動力・回転数から伝達トルクを求める
回転系の機械動力は角速度を ω(rad/s)として、\[ P_{\mathrm{W}}=T\omega \]
である。回転数 n をmin⁻¹、動力 P をkWとすれば、\[ \omega=\frac{2\pi n}{60} \]\[ T=\frac{60\times1000P}{2\pi n}\approx\frac{9550P}{n} \]
となる。P はkW、n はmin⁻¹、結果の T はN・m。n=0 ではこの式を使えず、停止時保持トルクや始動トルクは別に評価する。
定常トルクと最大トルクを分ける
モータの定格出力から得たトルクだけで、加速・減速・衝撃を代表させてはいけない。回転系の単純化した運動方程式は、\[ T_{\mathrm{motor}}-T_{\mathrm{load}}=J_{\mathrm{eq}}\alpha \]
である。J_eq は対象軸に換算した等価慣性モーメント、α は角加速度。kg・m² × s⁻² = N・m となり次元が一致する。
実際のカップリング伝達トルクは、カップリングが接続する位置での負荷・慣性・加減速条件から求める。モータ軸と負荷軸の間に減速機がある場合、同じトルクをそのまま両側へ流用しない。
サービス係数はメーカーの定格定義と組み合わせる
メーカーによっては、負荷特性に応じた使用係数 K_s を掛け、\[ T_{\mathrm{design}}=K_s T_{\mathrm{cont}} \]
として選定する。一方、メーカーの「常用トルク」が既に運転中の負荷変動を考慮している製品では、追加補正が不要な場合がある。使用係数を機械的に二重適用しない。
NBKの一般的な選定手順は常用トルクに負荷変動を織り込む方式だが、オルダム形には「負荷変動なし・一方向回転」などの個別条件がある。製品ページの脚注まで確認する。
基本式2:偏心・偏角・軸方向変位を分離する
偏心(parallel offset)
軸方向は平行でも中心線が横にずれる状態。組立公差、ブラケット変形、軸受摩耗、熱変形で生じる。単位はmm。
偏角(angular misalignment)
二軸の中心線が角度を持つ状態。単位は°またはrad。カタログが°表記なら計算前に変換する。\[ \beta_{\mathrm{rad}}=\beta_{\mathrm{deg}}\frac{\pi}{180} \]
軸方向変位(axial displacement)
二つのハブの相対距離が変化する状態。熱膨張、組立誤差、スラスト移動などが原因となる。カップリングが軸方向に変位できることと、軸方向反力がゼロであることは同義ではない。
三種類の許容値を「同時に最大」へ設定しない
多くのカタログにある偏心・偏角・軸方向変位の許容値は、それぞれが単独で生じた場合の値である。NBKは、二種類以上が同時発生する場合には各許容値を半分にし、運転中の変化も見込んで原許容値の3分の1以下を推奨している。これはNBKの選定・据付指針であって、すべてのメーカーに通用する一般規格ではない。
製品固有の複合変位線図や許容負荷の定義があればそれを優先する。各成分が個別に半分以下でも、組合せ時の疲労寿命が自動的に保証されるわけではない。
基本式3:ねじり剛性と位置決め誤差
カップリングを線形ねじりばねとして近似できる範囲では、\[ T=K_t\varphi \]
したがって、\[ \varphi=\frac{T}{K_t} \]
となる。N・m ÷ (N・m/rad) = rad である。得られるのは負荷による弾性ねじれ角であり、バックラッシュ、エンコーダ分解能、軸・減速機の変形、制御追従誤差を含む総位置決め誤差ではない。
目標とするカップリング単体の最大ねじれ角 φ_allow が決まれば、\[ K_{t,\mathrm{required}}\geq\frac{T_{\mathrm{evaluation}}}{\varphi_{\mathrm{allow}}} \]
で必要剛性を概算できる。φ_allow は必ずradで代入する。樹脂・ゴムの剛性は温度・振幅・周波数・経年によって変化することがある。
バックラッシュゼロと高剛性は別
バックラッシュゼロは、回転方向を切り替えたときの機械的な遊びがない、または非常に小さい設計を指す。遊びがなくても弾性ねじれは残る。 サーボ用途では、バックラッシュ、ねじり剛性、慣性、減衰を別々の仕様として扱う。
二慣性系の固有振動数(一次近似)
モータ側・負荷側の慣性を J_1、J_2、両者を結ぶ等価ねじり剛性を K_eq とする自由二慣性系のねじりモードは、\[ \omega_n\approx\sqrt{K_{\mathrm{eq}}\left(\frac{1}{J_1}+\frac{1}{J_2}\right)} \]\[ f_n=\frac{\omega_n}{2\pi} \]
で近似できる。ω_n はrad/s、f_n はHz。剛性を大きくすると、この単純モデルでは固有振動数が高くなる。ただし実機では軸・キー・減速機の剛性が直列に入り、制御系・減衰・バックラッシュ・他の振動モードが影響する。この計算だけでサーボ安定性を保証しない。
基本式4:熱膨張と軸受反力を見積もる
単一部材の自由熱膨張の近似は、\[ \Delta L=\alpha_L L\Delta T \]
である。α_L は線膨張係数(1/K)、L はmm、ΔT はK、結果はmm。カップリングに作用するのは二軸・二筐体の相対変位であり、各部材の伸びを単純にすべて足せばよいわけではない。
偏心に対する等価横ばね定数 k_r が製品資料で定義されているなら、小変位の近似として、\[ F_r\approx k_r e \]
が使える。k_r をN/mm、e をmmとすれば反力はN。偏角による曲げモーメント、軸方向反力、回転中の周期力も別途生じ得る。
許容偏心が大きい製品=軸受反力が小さい製品、とは限らない。 メーカーの偏心反力・スラスト反力・曲げモーメントデータを確認し、軸受反力と軸寿命へ反映する。値がなければ反力は「未判定」とする。
計算例:1.5 kW・1500 min⁻¹の直結駆動を評価する
入力条件と架空候補
| 項目 | 値 | 備考 |
|---|---|---|
| 伝達動力 P | 1.5 kW | 定常運転 |
| 回転数 n | 1500 min⁻¹ | 直結、減速機なし |
| 最大トルク倍率 | 2.5 | 仮の負荷履歴条件。メーカー係数ではない |
| 実測・予測偏心 e | 0.18 mm | 運転中の最大見込み |
| 実測・予測偏角 β | 0.25° | 運転中の最大見込み |
| 組立時軸方向誤差 | 0.080 mm | 保守的な一方向重畳の仮定 |
| 熱膨張評価長 L | 300 mm | 相対伸びを生む一部材の仮定 |
| 温度差 ΔT | 40 K | 仮定 |
| 線膨張係数 α_L | 12×10⁻⁶ /K | 鋼材の概算値 |
| 許容弾性ねじれ角 | 0.05° | 定常負荷時の設計要求 |
比較する候補A・Bの仕様値は計算演習用の架空値であり、実在製品の性能を示さない。
| 仮の仕様 | 候補A | 候補B |
|---|---|---|
| 常用トルク | 30 N・m | 30 N・m |
| 瞬時最大トルク | 60 N・m | 60 N・m |
| 最高回転数 | 5000 min⁻¹ | 5000 min⁻¹ |
| ねじり剛性 | 8000 N・m/rad | 16000 N・m/rad |
| 単独許容偏心 | 0.60 mm | 0.60 mm |
| 単独許容偏角 | 1.0° | 1.0° |
| 単独許容軸方向変位 | 0.60 mm | 0.60 mm |
| ハブ滑りトルク | 未設定 | 未設定 |
| 偏心反力・軸方向反力 | 未設定 | 未設定 |
1.定常・最大トルクを計算
\[ T_{\mathrm{cont}}\approx\frac{9550\times1.5}{1500}=9.55\ \mathrm{N\cdot m} \]\[ T_{\mathrm{peak}}=2.5\times9.55\approx23.9\ \mathrm{N\cdot m} \]
候補A・Bの仮の常用30 N・m、最大60 N・mに対して、数値上は両方ともトルク条件を満たす。ただしこの比較は、候補の定格定義が今回の運転条件に適合するという仮定に限る。実製品では温度補正、負荷変動、繰返しピークの回数、寿命を確認する。
2.熱による軸方向変位を計算
\[ \Delta L=12\times10^{-6}\times300\times40=0.144\ \mathrm{mm} \]
組立時の誤差0.080 mmと同方向に重なる保守的な仮定なら、\[ x_{\mathrm{worst}}=0.080+0.144=0.224\ \mathrm{mm} \]
想定最大相対軸方向変位は0.224 mm。 実機では他部材の伸び・軸受の固定/自由側・温度分布を考慮して差分を再評価する。
3.複合ミスアライメントを確認
演習としてNBKの「二種類以上の同時発生では各許容値を半分にする」方式を仮適用する。
| 項目 | 運転時想定 | 単独許容値の半分 | 判定 |
|---|---|---|---|
| 偏心 | 0.180 mm | 0.300 mm | 範囲内 |
| 偏角 | 0.250° | 0.500° | 範囲内 |
| 軸方向変位 | 0.224 mm | 0.300 mm | 範囲内 |
半減基準では三項目とも範囲内である。しかしNBKが推奨する「原許容値の3分の1以下」の目標は、偏心0.200 mm、偏角0.333°、軸方向変位0.200 mmであり、軸方向0.224 mmは推奨余裕を満たさない。
例えば組立時の軸方向誤差を0.020 mmまで低減できれば、同じ熱膨張仮定で0.164 mmとなり、推奨余裕の範囲に入る。これは設計改善案であり、製品の最終採否ではない。
4.ねじり剛性で候補を比較
候補Aの定常ねじれ角は、\[ \varphi_A=\frac{9.55}{8000}\times\frac{180}{\pi}\approx0.0684^\circ \]
候補Bでは、\[ \varphi_B=\frac{9.55}{16000}\times\frac{180}{\pi}\approx0.0342^\circ \]
許容0.05°に対する必要剛性は、\[ K_{t,\mathrm{required}}\geq\frac{9.55}{0.05\pi/180}\approx10943\ \mathrm{N\cdot m/rad} \]
候補Aは定常ねじれ角の要求を満たさず、候補Bは満たす。 ただしピーク時の角度要求が別にある場合は、最大トルクで再計算する。位置決め誤差全体の合格を意味しない。
5.慣性とねじり共振の感度を見る
仮にモータ側慣性を0.002 kg・m²、負荷側を0.006 kg・m²とし、カップリングだけがねじり変形すると仮定すれば、候補Aは約368 Hz、候補Bは約520 Hzとなる。剛性が高いほど単純モデルの固有振動数は高いが、実機では軸・締結部・減速機を含めた等価剛性とサーボ制御条件を使って再評価する。
6.この段階の設計判断
候補Bを次の検証段階へ進め、候補Aはねじり剛性の要求で除外する。 ただし候補Bも採用確定ではない。実製品の軸穴・軸径・締結トルク・滑りトルク・偏心反力・軸方向反力・動的剛性・温度補正・寿命が未判定だからである。
軸受・ハブ・振動を含めた実務上の選定基準
軸受反力は「許容偏心内」でも評価する
カップリングの偏心反力は、軸受にラジアル荷重として作用する。偏角があると曲げモーメント、軸方向変位があるとスラスト反力も発生し得る。軸受間距離とカップリング取付位置を含む自由物体図を作り、軸受反力、軸の曲げ、軸受寿命を確認する。
反力係数が未公表なら、カップリングの許容変位だけから軸受反力を創作しない。メーカー照会または実機測定を行う。
ハブ滑りは本体トルク容量と別に判定する
クランプ形・止めねじ形では、軸径公差、表面粗さ、油膜、締付けトルク、挿入長さによって滑り限界が変わる。キー付きでも軸方向保持は別に検討する。
カップリング本体が60 N・mに耐えても、軸との結合部が20 N・mで滑れば、装置の伝達能力は20 N・m以下に制限される。滑りトルクを意図的な過負荷保護に使う場合も、再現性と安全要求を別途確認する。
ねじり振動の抑制と高精度追従は同じ目的ではない
ジョー形などの弾性エレメントは衝撃吸収・減衰に寄与するが、低剛性化によって位置追従に不利になることがある。ディスク形・ベローズ形は高剛性が得やすいが、材料減衰が小さく、振動が必ず減るとは限らない。サーボ系ではトルク応答、共振、エンコーダ位置、制御ゲインまで評価する。
温度・環境・保全条件を最後に残さない
樹脂・ゴム製エレメントでは高温時の許容トルクや剛性が低下する場合がある。油・薬品・粉塵・水・真空・クリーン環境への適合性も形式で異なる。交換用エレメントが入手できるか、軸を動かさずに分解できるか、カバーを外して芯出しを再確認できるかまで設計する。
故障モードと原因の切り分け
| 故障・現象 | 想定原因 | 優先確認事項 |
|---|---|---|
| エレメント破断 | 過大トルク、衝撃、複合変位、疲労 | 最大トルク履歴、許容変位、繰返し回数 |
| ハブ滑り | 締付け不足、軸公差不適合、油膜、挿入不足 | 軸径・粗さ・締付け・滑りトルク |
| ディスク疲労亀裂 | 過大偏心・偏角、軸方向拘束、芯出し不良 | 組立と運転時の変位、ディスク構成 |
| ジョーエレメント劣化 | 熱、油・薬品、繰返し圧縮、経年 | 温度、環境、硬度、交換周期 |
| オルダムスペーサ摩耗 | 偏心過大、摺動摩耗、粉塵、速度 | 摺動面、摩耗粉、芯出し、回転数 |
| ねじり振動・異音 | 共振、剛性不足、バックラッシュ、偏心 | 周波数、慣性、制御条件、反力 |
| 軸受早期損傷 | 偏心反力、スラスト反力、固定形の芯ずれ | 自由物体図、反力、軸受配置 |
| 締結ボルトゆるみ | 振動、締付け不良、座面沈み | 指定トルク、再点検、ゆるみ対策 |
| 破損時の危険な回転継続・停止 | エレメント破損後の挙動が未評価 | フェイルセーフ性、ガード、独立保護 |
「エラストマが壊れたら必ず空転する」「ジョー形なら必ず駆動が継続する」といった一般化はできない。破損時に金属接触で伝達が残る構造か、完全に遮断される構造かは製品ごとに確認する。
設計手順:形式選定から図面・保全へ
- 負荷定義: 定常トルク、最大トルク、加減速、逆転、運転時間、回転数、必要寿命を記録する。
- 機能定義: サーボ位置決め、一般動力伝達、振動減衰、電気絶縁、保護機能の優先順位を決める。
- 形式選定: 固定形・ディスク・ジョー・オルダム等から、必要な剛性と変位追従性で候補を絞る。
- 幾何条件: 軸径、偏心、偏角、軸方向変位、軸間寸法、ハブ挿入長さ、回転外径を確認する。
- 製品容量: メーカー定義に従って常用・最大トルク、温度、回転数、寿命を判定する。
- 複合変位: 許容値の同時使用条件と運転中の熱・振動・摩耗を評価する。
- 動的性能: ねじり剛性、バックラッシュ、慣性、共振、軸受反力を確認する。
- 結合部: 軸公差、キー・クランプ・止めねじ、滑りトルク、指定締付けトルクを確認する。
- 安全・保全: 破損時挙動、回転部ガード、点検・交換スペース、芯出し手順を決める。
- 実機検証: 芯出し、振動、温度、締結の緩み、トルク履歴、位置追従を測定する。
設計チェックリスト
- 定常トルクと最大トルクを別に定義したか
- カップリング位置での慣性トルクを計算したか
- メーカー定格の負荷変動・温度条件を確認したか
- 使用係数を二重適用していないか
- 偏心・偏角・軸方向変位を個別に測定・予測したか
- 複合ミスアライメント時の許容値を確認したか
- 運転中の熱膨張・軸受摩耗・支持部変形を考慮したか
- サーボ用途ではバックラッシュとねじり剛性を分けたか
- 必要ねじり剛性をrad単位で計算したか
- 慣性・共振・制御条件を確認したか
- 偏心反力・スラスト反力と軸受寿命を評価したか
- ハブ滑りトルクと締付け条件を確認したか
- 軸径公差、挿入長さ、内部干渉、回転外径を確認したか
- 破損時の伝達継続/遮断と回転部ガードを検討したか
- 規格・カタログの版、未確認事項、検証責任者を記録したか
知識資産化できる項目
一般式と製品固有データを分離すると、トルク→複合変位→剛性→軸受反力→締結→保全の選定ロジックを再利用できる。判定結果は pass、fail、not_evaluated を区別し、未確認項目を合格扱いしない。
{
  "element_type": "shaft_coupling",
  "application": "direct_drive",
  "inputs": {
    "power_kw": 1.5,
    "speed_rpm": 1500,
    "peak_torque_multiplier_assumed": 2.5,
    "offset_mm": 0.18,
    "angular_deg": 0.25,
    "assembly_axial_mm": 0.08,
    "thermal_axial_mm": 0.144,
    "max_static_twist_deg": 0.05
  },
  "candidate": {
    "kind": "hypothetical_B",
    "rated_torque_nm": 30,
    "max_torque_nm": 60,
    "torsional_stiffness_nm_per_rad": 16000,
    "max_offset_mm_single": 0.60,
    "max_angular_deg_single": 1.0,
    "max_axial_mm_single": 0.60,
    "shaft_slip_torque_nm": null,
    "radial_reaction_stiffness_n_per_mm": null
  },
  "calculated": {
    "continuous_torque_nm": 9.55,
    "peak_torque_nm": 23.875,
    "worst_axial_mm": 0.224,
    "static_twist_deg": 0.0342,
    "required_stiffness_nm_per_rad": 10943.49
  },
  "selection_rules": {
    "misalignment_combination_rule": "manufacturer_specific",
    "torque_rating_basis": "verify_per_product",
    "temperature_correction": "verify_per_product"
  },
  "validation": {
    "geometry": "preliminary",
    "torque": "conditional_pass",
    "static_twist": "pass_for_hypothetical_candidate",
    "preferred_axial_margin": "fail",
    "shaft_slip": "not_evaluated",
    "bearing_reaction": "not_evaluated",
    "fatigue_life": "not_evaluated"
  },
  "sources": {
    "standards": ["ISO 14691:2008", "ISO 10441:2007"],
    "catalog_revision": null,
    "verified_date": "2026-10-12"
  }
}次は製品データをCSV/DBに分離し、一般式だけをPython関数化する。以下は計算と未判定の区別を示す最小例である。
from dataclasses import dataclass
from math import pi


@dataclass(frozen=True)
class CouplingInput:
    power_kw: float
    speed_rpm: float
    peak_multiplier: float
    max_twist_deg: float


def evaluate_torsion(inp: CouplingInput, stiffness_nm_per_rad: float) -> dict:
    values = (inp.power_kw, inp.speed_rpm, inp.peak_multiplier,
              inp.max_twist_deg, stiffness_nm_per_rad)
    if any(v <= 0 for v in values):
        raise ValueError("All inputs must be positive")

    continuous_nm = 9550 * inp.power_kw / inp.speed_rpm
    peak_nm = continuous_nm * inp.peak_multiplier
    twist_deg = continuous_nm / stiffness_nm_per_rad * 180 / pi
    required_k = continuous_nm / (inp.max_twist_deg * pi / 180)
    return {
        "continuous_torque_nm": continuous_nm,
        "peak_torque_nm": peak_nm,
        "static_twist_deg": twist_deg,
        "required_stiffness_nm_per_rad": required_k,
        "static_twist_status": "pass" if twist_deg <= inp.max_twist_deg else "fail",
        "shaft_slip_status": "not_evaluated",
        "bearing_reaction_status": "not_evaluated",
        "fatigue_life_status": "not_evaluated",
    }


case = CouplingInput(1.5, 1500, 2.5, 0.05)
a = evaluate_torsion(case, 8000)
b = evaluate_torsion(case, 16000)
assert a["static_twist_status"] == "fail"
assert b["static_twist_status"] == "pass"
assert abs(b["static_twist_deg"] - 0.0342) < 0.0001自動選定で最も危険なのは、メーカー固有の許容値が空欄なのに「条件を満たした」と返すことである。軸受反力、滑りトルク、動的剛性、寿命などの未入力項目は明示的に未判定とする。
まとめ
カップリングの選定は、トルク容量の確認だけでは終わらない。トルク・複合ミスアライメント・ねじり剛性・慣性・反力・軸との結合・故障時安全性を独立に評価し、相互のトレードオフを整理する必要がある。
一般動力伝達では寿命・衝撃・保守性、サーボ系ではバックラッシュ・ねじり剛性・慣性・共振が特に重要になる。どちらも、メーカーの単独許容値を同時最大値として使わず、軸受反力とハブ滑りを未確認のまま採用しないことが実務上の要点である。
参考規格・メーカー一次資料(2026年10月12日確認)
| 規格・資料 | 対象と確認事項 | 適用上の注意 |
|---|---|---|
| ISO 14691:2008 | 石油・石油化学・天然ガス産業の一般用途向けフレキシブルカップリング。ISO公式で2024年再確認、Published | 一般産業機械の全カップリングを網羅する選定規格ではない |
| ISO 10441:2007 | 同産業の特殊用途向け。ISO公式でPublished、2026年に定期見直しの記録あり | クラッチ・剛性継手等は対象外。選定形式を自動決定する規格ではない |
| NBK:カップリング選定手順 | 常用トルク、温度補正、最高回転数、軸径の確認 | オルダム形などは個別製品脚注を優先 |
| NBK:取付・芯出し | 複合ミスアライメントの半減則、3分の1目標、軸挿入長さ | NBKの製品指針であり全メーカー共通規則ではない |
| NBK:用語・性能定義 | 滑りトルク、静的ねじり剛性、偏心反力、スラスト反力 | 製品形式・サイズで値が異なる |
| Ruland:サーボカップリング技術解説 | ビーム・ディスク・ベローズ等の剛性と変位吸収の比較 | 形式比較の参考。具体的な許容値は各製品仕様で確認 |
規格番号と公開書誌上の状態、メーカーの公開技術解説を確認した。規格本文の全条項、実在製品の定格・寿命・反力・滑りトルクは本計算例では未確定である。正式設計では採用製品の最新版図面・カタログ・試験条件を保存する。