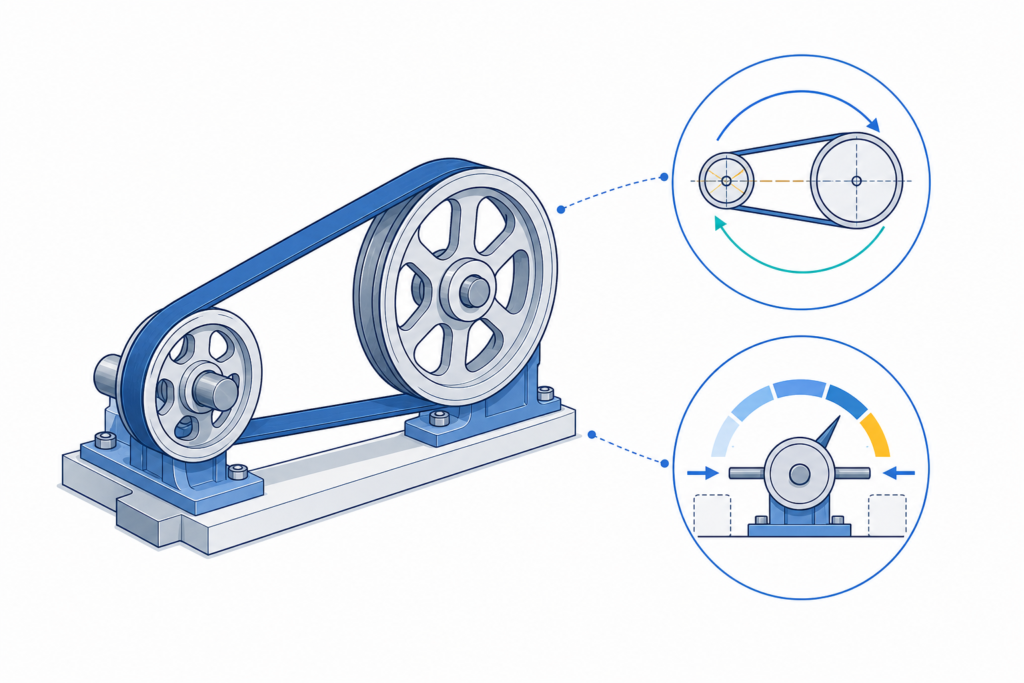
ベルト伝動の設計は「速度比」と「伝達能力」を分けて考える
ベルト伝動は、離れた軸の間で動力を伝える機械要素である。比較的静粛でレイアウトの自由度が高く、長い軸間距離にも対応しやすい。
一方、ベルトとプーリの組合せによって、動力を伝える原理が異なる。
Vベルト・平ベルトは摩擦伝動、タイミングベルト(歯付きベルト)はかみ合いによる同期伝動である。
この区別を曖昧にすると、滑りの扱い、張力設定、位置決め精度、過負荷時の挙動を誤る。
本記事は一般産業機械の二軸・オープン掛けを主対象とし、Vベルトを中心に数値計算し、タイミングベルトについても歯数・ピッチ・長さ・かみ合い歯数まで展開する。
寸法が計算できたことと、要求寿命を満たす製品を選定できたことは別の判定として扱う。
方式を比較する:Vベルト・平ベルト・歯付きベルト
| 方式 | 伝達原理 | 速度比 | 主な長所 | 設計上の弱点 |
|---|---|---|---|---|
| Vベルト | 溝側面の摩擦とくさび作用 | 滑り・クリープで偏差あり | 衝撃緩和、汎用性、静粛性 | 張力管理、滑り、発熱 |
| 平ベルト | 接触面の摩擦 | 滑り・クリープで偏差あり | 長軸間、高速用途に適する構成がある | 蛇行、摩擦条件、クラウン管理 |
| 歯付きベルト | 歯とプーリ溝のかみ合い | 正常かみ合い時は平均歯数比に一致 | 同期・位置決め、低滑り | 歯飛び、歯欠け、心線疲労、張力不足 |
| Vリブドベルト | 多数の細いリブの摩擦 | 滑り・クリープで偏差あり | 小径プーリ・多軸取り回しに適する構成がある | リブ摩耗、張力、芯ずれ |
摩擦伝動の滑りは、過負荷時に結果としてトルク伝達を制限することがあるが、安全装置として許容トルクが保証されるわけではない。
人身・設備安全を要する場合は別の保護機構を設計する。
設計変数と単位を定義する
| 記号 | 意味 | 単位 |
|---|---|---|
| P | 定常時の伝達動力 | kW |
| n1、n2 | 駆動・従動プーリの回転速度 | min⁻¹ |
| d1、d2 | 計算に使うプーリ基準径・有効径、または歯付きプーリのピッチ径 | mm |
| C | 軸間距離 | mm |
| L | ベルトの対応する基準長・ピッチ長 | mm |
| v | ベルトの平均速度 | m/s |
| F1、F2 | 張り側・ゆるみ側の運転張力 | N |
| ΔF | 運転張力差 F1−F2 | N |
| F0 | 静止時のスパン初張力(単純化モデル) | N |
| θ | 小プーリの巻付角 | rad または ° |
| Ks | 使用係数(メーカーの定義に従う) | ― |
| p | 歯付きベルトの歯ピッチ | mm |
| z1、z2 | 歯付きプーリ歯数 | ― |
| Nb | 歯付きベルトの総歯数 | ― |
径の定義を混在させないこと。
Vベルトの外径、基準径、メーカーの有効径は必ずしも一致しない。タイミングベルトでは歯先径ではなくピッチ円直径を使う。
カタログ長さも外周長・内周長・基準長・ピッチ長が混在するため、選定時に体系を統一する。
基本式1:速度比とベルト速度
摩擦ベルトの理想速度比
滑り・クリープを無視し、同じベルト速度で二つのプーリが回るとすると、\[ \frac{n_1}{n_2}=\frac{d_2}{d_1} \]
したがって、\[ n_{2,\mathrm{ideal}}=n_1\frac{d_1}{d_2} \]
となる。
実際の摩擦ベルトでは、滑りや弾性クリープなどのため、従動回転数は理想値からずれる。
簡易的に全体の速度比偏差を s と置くなら、\[ n_2\approx n_1\frac{d_1}{d_2}(1-s) \]
と書ける。
ただし s は実測または製品・運転条件から評価する量であり、任意の一定値を普遍的に設定してはいけない。
速度比の偏差と伝達効率も別概念である。
平均ベルト速度
プーリ径をmで入力すると、\[ v=\frac{\pi d_1 n_1}{60} \]
でm/sとなる。
径をmmで入力する場合は、\[ v=\frac{\pi d_1 n_1}{60000} \]
とする。
単位確認は、
mm × min⁻¹ × (1 m / 1000 mm) × (1 min / 60 s) = m/s
である。
基本式2:動力と張力差
ベルト速度をv(m/s)、伝達動力をP(kW)とすると、\[ P=\frac{(F_1-F_2)v}{1000} \]
よって、\[ \Delta F=F_1-F_2=\frac{1000P}{v} \]
である。
これはベルトが伝達する有効な張力差であり、ベルト1本の取付張力でも、張り側の最大張力でも、軸受にかかる力でもない。
初張力F0を用いた理想化した二スパンモデルでは、遠心力・張力によるベルト長変化・張力分布の差を無視して、\[ F_1\approx F_0+\frac{\Delta F}{2},\qquad F_2\approx F_0-\frac{\Delta F}{2} \]
と置ける。
この式は選定用の推奨初張力を決定する式ではない。
実機の取付張力はベルト形式、幅・本数、曲げ剛性、心線、運転条件に応じたメーカー値を使う。
摩擦と巻付角の関係
平ベルトの理想的なキャプスタン関係は、静止摩擦の限界近傍で、\[ \frac{F_1}{F_2}\leq e^{\mu\theta} \]
と表せる。
ここでμは摩擦係数、θはradで表した巻付角である。
滑りなしで伝えられる張力比の上限を示す簡易モデルであり、ベルト寿命や製品の許容動力を保証しない。
Vベルトでは溝側面のくさび作用により摩擦伝達能力が高まる。
理想化した対称V溝モデルでは、溝の開き角βを使い、\[ \frac{F_1}{F_2}\leq\exp\left(\frac{\mu\theta}{\sin(\beta/2)}\right) \]
と近似できる。
ただし、遠心張力、実際の接触状態、ベルトの曲げ損失、溝摩耗、速度依存の摩擦特性などは省略している。
この式からベルト本数や寿命を直接確定しない。
基本式3:巻付角とベルト長
オープン掛けの小プーリ巻付角
二つのプーリの計算径をd1、d2(d2≧d1)、軸間距離をCとし、両軸が平行でベルトが外接する場合、\[ \theta_1=\pi-2\sin^{-1}\left(\frac{d_2-d_1}{2C}\right) \]
である。
式の角度はrad。
逆正弦の引数は無次元で、幾何学的に 2C > d2−d1 が必要となる。
小プーリの巻付角が小さくなるほど、摩擦ベルトでは伝達能力が低下しやすく、歯付きベルトではかみ合い歯数が減る。
どちらも巻付角に関するメーカー補正が必要である。
ベルト長の近似式
同じオープン掛けで、プーリ径の差が軸間距離に対して極端に大きくない場合、\[ L\approx2C+\frac{\pi}{2}(d_1+d_2)+\frac{(d_2-d_1)^2}{4C} \]
でベルト長を概算できる。
すべてmmならLもmm。
これは対応する基準径と基準長、またはピッチ径とピッチ長を揃えた幾何近似である。
計算長が得られても、任意長のベルトが購入できるとは限らない。
標準長さから実在する製品を選び、軸間距離と調整ストロークを再計算する。
計算例A:3 kWをVベルトで2:1減速する
入力条件
| 項目 | 値 | 位置づけ |
|---|---|---|
| 定常伝達動力P | 3.0 kW | 入力 |
| 駆動軸回転数n1 | 1450 min⁻¹ | 入力 |
| 小プーリ計算径d1 | 100 mm | 仮選定 |
| 大プーリ計算径d2 | 200 mm | 仮選定 |
| 軸間距離C | 400 mm | レイアウト仮定 |
| 使用係数Ks | 1.30 | 説明用の仮定値 |
| 初張力F0 | 350 N | 張力モデル説明専用の仮定値 |
100 mmと200 mmは同じ直径定義で表した仮の計算径であり、特定のVベルト形式・プーリ製品を採用したことを意味しない。
1.理想速度比とベルト速度
\[ n_{2,\mathrm{ideal}}=1450\times\frac{100}{200}=725\ \mathrm{min^{-1}} \]\[ v=\frac{\pi\times100\times1450}{60000}\approx7.592\ \mathrm{m/s} \]
理想従動回転数は725 min⁻¹、平均ベルト速度は約7.59 m/s。
実際の従動回転数は滑り・クリープを評価するまで未確定である。
2.巻付角
\[ \theta_1=\pi-2\sin^{-1}\left(\frac{200-100}{2\times400}\right) \]\[ \theta_1\approx2.89094\ \mathrm{rad}\approx165.64^\circ \]
小プーリ巻付角は約165.6°。
180°より小さいため、メーカーの巻付角補正を無視しない。
3.必要ベルト長
\[ L\approx2\times400+\frac{\pi}{2}(100+200)+\frac{(200-100)^2}{4\times400} \]\[ L\approx1277.49\ \mathrm{mm} \]
幾何学的な必要長は約1277.5 mm。
実際には採用断面の標準基準長・プーリ径体系に照らし、軸間距離を再設定する。
4.有効張力差
\[ \Delta F=\frac{1000\times3.0}{7.592}\approx395.1\ \mathrm{N} \]
定常動力に対応する張力差は約395 N。
取付張力を説明するためだけにF0=350 Nと仮定すれば、\[ F_1\approx350+\frac{395.1}{2}=547.6\ \mathrm{N} \]\[ F_2\approx350-\frac{395.1}{2}=152.4\ \mathrm{N} \]
となる。
350 Nはメーカーが推奨した取付張力ではない。
選定の合否にも使わない。
5.使用係数を適用した設計動力
\[ P_{\mathrm{design}}=K_sP=1.30\times3.0=3.90\ \mathrm{kW} \]
選定用の仮の設計動力は3.90 kW。
Ks=1.30は説明用であり、実際には原動機、負荷変動、始動回数、運転時間などからメーカーの定義に従って選ぶ。
6.ベルト本数はメーカーの能力表で決める
例えばメーカーが「基準伝動能力」「速度比による追加能力」「巻付角補正」「ベルト長補正」を与える体系なら、1本当たりの補正伝動能力を、\[ P_{\mathrm{rated}}=(P_s+P_a)K_{\theta}K_L \]
のように計算する方式がある。
ここで各記号はそのメーカーの定義と単位に従う。
必要本数は、\[ N=\left\lceil\frac{P_{\mathrm{design}}}{P_{\mathrm{rated}}}\right\rceil \]
で整数へ切り上げる。
ただし、この形は三ツ星ベルトのVベルト設計資料に見られる製品・メーカー固有の選定体系の例である。
別メーカーの表・補正係数を混ぜてはならない。
この計算例ではベルト断面、標準長さ、材質、能力表の対象製品が未確定なので、本数・取付張力・寿命は未判定である。
軸受荷重は「張力差」ではなく両スパン張力から求める
ベルトは二つのスパンでプーリを引く。
軸にかかる力は張り側とゆるみ側の張力ベクトルの和である。
オープン掛けの小プーリについて、両スパンが軸間線から±γだけ傾く簡易モデルでは、\[ \gamma=\sin^{-1}\left(\frac{d_2-d_1}{2C}\right) \]\[ F_{\mathrm{shaft}}\approx\sqrt{\left[(F_1+F_2)\cos\gamma\right]^2+\left[(F_1-F_2)\sin\gamma\right]^2} \]
となる。
例示したF1=547.6 N、F2=152.4 N、γ≈7.18°なら、\[ F_{\mathrm{shaft}}\approx696.3\ \mathrm{N} \]
モデル上のプーリ軸荷重は約696 Nであり、張力差395 Nとは異なる。
実設計では推奨取付張力・最大張力・プーリのオーバーハング位置・軸受間距離・起動停止条件を用いて反力と軸曲げを計算する。
複数ベルトなら各ベルトの力を考慮する。
計算例B:タイミングベルトで同じ2:1減速を構成する
歯付きベルトでは、プーリ歯数とベルトピッチで理想的な平均速度比が決まる。
正常かみ合いで滑りがなくても、歯の弾性変形・心線伸び・バックラッシ等により瞬間的な位置誤差は生じる。
入力条件
| 項目 | 値 |
|---|---|
| 伝達動力P | 3.0 kW |
| 駆動軸回転数n1 | 1450 min⁻¹ |
| 仮ベルトピッチp | 8 mm |
| 小プーリ歯数z1 | 24 |
| 大プーリ歯数z2 | 48 |
| 仮軸間距離C | 400 mm |
ここで8 mmピッチは幾何計算の仮定であり、特定歯形の製品適合や許容動力を保証しない。
1.速度比とピッチ径
\[ n_2=n_1\frac{z_1}{z_2}=1450\times\frac{24}{48}=725\ \mathrm{min^{-1}} \]\[ d_1=\frac{pz_1}{\pi}=\frac{8\times24}{\pi}\approx61.12\ \mathrm{mm} \]\[ d_2=\frac{pz_2}{\pi}=\frac{8\times48}{\pi}\approx122.23\ \mathrm{mm} \]
平均減速比は2:1、ピッチ径は約61.12 mmと122.23 mm。
歯先径はこれと異なる。
2.ベルト速度と張力差
\[ v=\frac{pz_1n_1}{60000}=\frac{8\times24\times1450}{60000}=4.64\ \mathrm{m/s} \]\[ \Delta F=\frac{1000\times3.0}{4.64}\approx646.6\ \mathrm{N} \]
平均ベルト速度は4.64 m/s、有効張力差は約647 N。
歯付きベルトでも、伝達動力と張力差の関係自体は同じである。
3.総歯数と軸間距離
ベルトのピッチ長を Lp = Nb p とし、オープン掛けの近似式を使うと、\[ N_b\approx\frac{2C}{p}+\frac{z_1+z_2}{2}+\frac{p(z_2-z_1)^2}{4\pi^2C} \]
である。
入力値から、\[ N_b\approx136.29 \]
となる。
ここでは136歯が製品ラインアップに存在すると仮定し、\[ L_p=136\times8=1088\ \mathrm{mm} \]
を採用候補とする。
総歯数を整数化した後、同じ近似式を逆算すると、\[ C\approx398.83\ \mathrm{mm} \]
となる。
必要な軸間距離は約398.8 mmへ変化する。
136歯の実在、歯形、幅、ピッチ長公差、調整代は未確認である。
4.小プーリのかみ合い歯数
ピッチ円を用いた巻付角は約171.2°であり、平均的なかみ合い歯数の幾何学的な目安は、\[ Z_m\approx z_1\frac{\theta_1}{2\pi}\approx24\times\frac{171.2}{360}\approx11.4 \]
である。
約11.4歯という数値は、11.4歯が等しく荷重を分担する意味ではない。
歯形、ベルト剛性、歯の荷重分担、実際の有効かみ合い歯数、メーカー補正係数を確認する。
三ツ星ベルトのタイミングベルト設計資料では、かみ合い歯数補正係数を使う製品系列がある。
5.正式な採否判定
タイミングベルトは、ピッチ・歯形・ベルト幅・最小プーリ歯数・かみ合い歯数・定格伝動能力・取付張力・最大トルク・歯飛び限界を確認して初めて選定できる。
ISO 5295:2023は台形歯の標準同期ベルトの伝動能力・軸間距離計算を対象とし、曲線歯形の同期ベルトには適用しないと明記している。
曲線歯形には適合する別の製品規格・メーカー手法が必要である。ISO
初張力は何のために必要か
Vベルト:滑りを抑えるための接触力を確保する
Vベルトでは初張力が不足すると、必要な張力比を確保できず滑りや発熱が起きやすくなる。
過大なら軸受荷重・曲げ疲労・心線への負荷が増え、寿命を縮める。
歯付きベルト:歯のかみ合いを保ち、歯飛びを防ぐ
歯付きベルトは摩擦だけでトルクを伝えるわけではないが、初張力が不要なわけではない。
不足すると歯飛び(ジャンピング)、位置ずれ、歯面損傷が生じる。
過大張力では軸受・軸・ブラケットに過負荷が生じる。
三ツ星ベルトはジャンピングトルクを、歯飛び直前の最大トルクとして解説している。
張力測定と据付手順
静止時の張力管理では、ベルト中央のたわみ量と荷重を測る方法、またはスパン振動数から推定する方法がある。
理想的な張った弦のモデルでは、\[ F_0\approx4\rho_l\ell^2f^2 \]
である。
ここで ρl はベルトの単位長さ質量(kg/m)、ℓ は自由スパン長(m)、f は基本振動数(Hz)、F0はN。
次元は、
(kg/m) × m² × s⁻² = N
となる。
ただし実ベルトには曲げ剛性、幅、歯形、張力分布、測定誤差がある。
測定方法・単位質量・補正は採用メーカーの指示に従う。
三ツ星ベルトはVベルト・タイミングベルトそれぞれに張力計算と据付手順を公開している。
設計図には、初期張力の目標範囲、測定方法、測定スパン、調整機構、張り直し基準を記載する。
作業者の感覚による「適当に強く張る」は設計条件ではない。
実務上の設計判断と例外条件
小プーリ径を小さくすれば小型化できるとは限らない
小径化はレイアウト上有利でも、ベルトの曲げひずみ、曲げ回数、発熱、心線疲労を増やしやすい。
歯付きベルトでは最小歯数制限もある。
メーカーの最小プーリ径・歯数を優先する。
巻付角だけで能力を判定しない
巻付角が大きくても、速度、断面、長さ、温度、負荷スペクトルが不適合なら伝達できない。
補正係数は同じメーカー・同じシリーズの能力表と組み合わせる。
タイミングベルトは「滑らない=位置決め誤差ゼロ」ではない
歯飛びがなくても、心線の伸び、歯の弾性変形、バックラッシ、偏心、プーリ加工誤差、軸のねじり、熱膨張によって位置誤差が生じる。
サーボ系では駆動剛性と共振を含めて評価する。
軸受荷重は定常値だけでは足りない
新規取付時、再張力調整時、急加減速時、非常停止時の荷重が定常時を超える場合がある。
ベルトの引張力とプーリのオーバーハングから軸曲げと軸受反力を計算する。
張り調整の余裕を設計する
標準ベルト長に合わせて軸間距離を調整するだけでなく、組立時の装着余裕、張力調整、ベルト交換、保守時の工具スペースを確保する。
固定軸間の場合は専用の弾性ベルトなど別方式の適用条件を確認する。
故障モードと原因の切り分け
| 現象 | 主な原因 | 優先確認項目 |
|---|---|---|
| Vベルト滑り・焼け | 初張力不足、過負荷、油付着、巻付角不足 | 張力、負荷、溝状態、汚染 |
| Vベルト亀裂 | 小径プーリ、曲げ疲労、温度、劣化 | 最小径、温度、交換履歴 |
| Vベルトの片摩耗 | プーリ芯ずれ、溝摩耗、傾き | 平行度、面ずれ、溝形状 |
| 歯付きベルトの歯飛び | 張力不足、過負荷、かみ合い歯数不足 | 最大トルク、張力、巻付角 |
| 歯欠け・歯元損傷 | 衝撃、歯形不一致、異物、歯飛び | 歯形、負荷履歴、異物 |
| 心線疲労・切断 | 過大張力、過小径、曲げ繰返し | 張力、径、寿命、曲げ方向 |
| ベルト蛇行・フランジ摩耗 | 芯ずれ、軸傾斜、フランジ不適合 | 組立精度、プーリ位置 |
| 軸受過負荷 | 過大初張力、オーバーハング、動荷重 | 軸荷重、軸受寿命、支持剛性 |
| 異常振動・騒音 | 張力変動、共振、偏心、歯かみ合い | 固有振動数、偏心、張力 |
故障解析では「ベルトの材質が弱かった」と決めつけず、荷重履歴→張力→芯出し→プーリ→温度・汚染→材料・製品仕様の順に切り分ける。
選定手順:幾何成立と強度・寿命成立を分離する
- 定常動力、最大トルク、起動停止頻度、速度比、許容位置誤差、寿命、使用環境を定義する。
- 摩擦伝動でよいか、同期伝動が必須かを決める。滑りを安全装置とみなさない。
- ベルト形式・断面または歯形・ピッチを仮選定する。
- プーリ径または歯数、速度比、ベルト速度、巻付角、ベルト長を計算する。
- 標準ベルト長・標準プーリを照合し、軸間距離・調整ストロークを再設定する。
- 使用係数・巻付角補正・長さ補正・かみ合い歯数補正を同一製品体系で適用し、ベルト本数または幅を決める。
- 取付張力、最大運転張力、歯飛び限界、プーリ軸荷重、軸受寿命、軸曲げを評価する。
- 芯出し、公差、フランジ、カバー、異物対策、交換性を設計する。
- 据付・慣らし・再測定の手順と保全基準を定義する。
- 試運転で速度偏差、張力、温度、騒音、振動、蛇行、歯飛びの有無を確認する。
設計チェックリスト
- 摩擦伝動と同期伝動の要求を区別したか
- プーリ径の定義(外径/基準径/有効径/ピッチ径)を統一したか
- ベルト長の定義(基準長/ピッチ長等)を揃えたか
- 定常動力と最大トルク・衝撃負荷を分けたか
- 速度比、ベルト速度、張力差を単位付きで検算したか
- 小プーリ巻付角・最小径・最小歯数を確認したか
- 標準長・歯数の実在と軸間調整量を確認したか
- メーカーの伝動能力表・補正係数を同じ製品系列で用いたか
- Vベルトの滑り・クリープを位置決め要求と照合したか
- 歯付きベルトのかみ合い歯数・歯飛び限界を評価したか
- 取付張力の範囲・測定方法・張り直し条件を指定したか
- 張力差とプーリ軸荷重を混同していないか
- 軸受反力、軸曲げ、ブラケット剛性を確認したか
- 芯ずれ、蛇行、フランジ、異物・油・温度条件を確認したか
- 規格の版、メーカー資料の版、未判定事項を記録したか
知識資産化できる項目
一般化できるのは幾何・運動学・力学の式であり、製品固有の許容値は外部データとして分離する。
{
  "element_type": "belt_drive",
  "drive_type": "friction_v_belt",
  "inputs": {
    "power_kw": 3.0,
    "driver_rpm": 1450,
    "driver_datum_diameter_mm": 100.0,
    "driven_datum_diameter_mm": 200.0,
    "center_distance_mm": 400.0,
    "service_factor_assumed": 1.30
  },
  "calculated": {
    "ideal_driven_rpm": 725.0,
    "belt_speed_m_s": 7.59218,
    "small_pulley_wrap_deg": 165.6385,
    "belt_length_approx_mm": 1277.489,
    "effective_tension_difference_N": 395.143,
    "design_power_assumed_kw": 3.90
  },
  "constraints": [
    "standard_belt_length_required",
    "belt_profile_and_rated_power_required",
    "manufacturer_service_factor_required",
    "manufacturer_tension_required",
    "pulley_shaft_load_required",
    "fatigue_life_required"
  ],
  "selection": {
    "belt_count": null,
    "installation_tension_N_per_belt": null,
    "capacity_status": "not_evaluated",
    "bearing_load_status": "not_evaluated",
    "service_life_status": "not_evaluated"
  },
  "standards": [
    "ISO 4184:2025",
    "ISO 4183:2026",
    "ISO 5295:2023",
    "ISO 13050:2022"
  ],
  "source_revision": "verify_at_design_release"
}
設計計算の最小実装例は次のとおり。
from math import pi, asin, degrees, sqrt


def open_belt_geometry(power_kw, driver_rpm, d1_mm, d2_mm, center_mm):
    """二軸オープン掛けの概算。強度・寿命・張力の合否は判定しない。"""
    if min(power_kw, driver_rpm, d1_mm, d2_mm, center_mm) <= 0:
        raise ValueError("Inputs must be positive")
    if 2 * center_mm <= abs(d2_mm - d1_mm):
        raise ValueError("No external tangent exists")

    speed_m_s = pi * d1_mm * driver_rpm / 60000
    wrap_rad = pi - 2 * asin(abs(d2_mm - d1_mm) / (2 * center_mm))
    length_mm = (2 * center_mm + pi * (d1_mm + d2_mm) / 2
                 + (d2_mm - d1_mm) ** 2 / (4 * center_mm))
    return {
        "ideal_driven_rpm": driver_rpm * d1_mm / d2_mm,
        "belt_speed_m_s": speed_m_s,
        "small_wrap_deg": degrees(wrap_rad),
        "belt_length_approx_mm": length_mm,
        "effective_tension_difference_N": 1000 * power_kw / speed_m_s,
        "belt_capacity_status": "not_evaluated",
        "installation_tension_status": "not_evaluated",
    }


case = open_belt_geometry(3.0, 1450, 100, 200, 400)
assert abs(case["belt_speed_m_s"] - 7.59218) < 0.0001
assert abs(case["small_wrap_deg"] - 165.63849) < 0.0001
assert abs(case["belt_length_approx_mm"] - 1277.4889) < 0.001今後は、manufacturer_id、product_series、catalog_revision、profile、diameter_basis、length_basis、power_rating_table、wrap_factor、length_factor、teeth_in_mesh_factor、installation_tension_range、temperature_range、failure_modes、review_checks を別テーブルに保存する。
未入力のメーカー能力値をゼロや合格とみなさず not_evaluated とすることが、自動選定の安全側設計である。
まとめ
Vベルトとタイミングベルトの幾何・速度計算は共通部分が多いが、伝達能力の成立条件は異なる。
Vベルトは摩擦と巻付角、歯付きベルトは歯のかみ合いと歯飛び限界を中心に検討する。
どちらも適正初張力が不可欠で、過小張力も過大張力も故障原因になる。
設計の順序は、方式選定→幾何計算→標準品照合→メーカー能力判定→張力・軸受荷重→据付・保全である。
寸法だけを計算して「使用可能」と判定しないことが、再利用可能な選定ロジックを作る上でも最重要となる。
参考規格・一次資料(2026年10月11日確認)
| 規格・資料 | 適用範囲・注意点 | 確認した状態 |
|---|---|---|
| ISO 4184:2025 | 一般・細幅Vベルトの基準長体系 | Published。1992年版を置換 |
| ISO 4183:2026 | 一般・細幅Vベルト用溝付きプーリの主要寸法 | Published。1995年版を置換 |
| ISO 5295:2023 | 台形歯の同期ベルトの能力・軸間距離計算 | Published。曲線歯形には非適用 |
| ISO 13050:2022 | 曲線歯形G/H/R/S系のメートルピッチ同期ベルト・プーリ | Published |
| ISO 5288:2024 | 同期ベルト伝動の用語 | Published |
| 三ツ星ベルト Vベルト設計マニュアル | 伝動能力、巻付角・長さ補正、必要本数 | メーカー一次資料。個別製品の版を採用時に確認 |
| 三ツ星ベルト タイミングベルト設計マニュアル | 歯数、かみ合い歯数、幅、能力補正 | メーカー一次資料。歯形ごとに選定 |
| 三ツ星ベルト 適正張力計算 | Vベルト・タイミングベルトの取付張力 | メーカー公開計算ツール |
| 三ツ星ベルト ジャンピングトルク | 歯飛びの発生機構 | メーカー技術解説 |
確認上の限界: 規格の公開書誌情報とメーカー公開資料を確認した。規格本文の全条項・個別製品の最新版カタログ値・寿命データ・使用係数は設計対象が未指定のため未確定である。
なお、旧版ISO 4184:1992およびISO 4183:1995を現行規格として扱わない。
ISO 5295:2023を曲線歯形の選定に流用しない。